Sciences industrielles
ATSATS2026
Cherchez d'abord seul. En cas de blocage, ouvrez une indication, réessayez, puis seulement la solution.
Rédigé par IA, non vérifié
Signaler une erreur# ATS — Sciences industrielles 2026 · Corrigé guidé
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
## Présentation du sujet
**Format.** Épreuve de 5 heures, calculatrice autorisée, aucune documentation autre que celle fournie. Le sujet (26 pages) est accompagné de 5 annexes (diagramme des exigences, schéma cinématique complet, phases de fonctionnement de la genouillère, catalogue de moteurs, protocole RS232) et de 3 documents réponses à rendre (DR1 à DR3). Il compte **64 questions**.
**Support.** Une presse à injecter les matières plastiques : un ensemble de fermeture à genouillère, mû par un moteur, une transmission poulies-courroie et un système vis-écrou, ouvre et ferme le moule ; un ensemble de plastification/injection (vis dans un fourreau chauffé) prépare et injecte la matière ; un robot cartésien décharge les pièces. Le fil directeur est le diagramme des exigences de l'annexe 1 : chaque partie vérifie une ou plusieurs exigences chiffrées.
**Découpage.** Huit parties indépendantes, souvent elles-mêmes découpées en sous-parties indépendantes :
| Partie | Thème | Questions | Outils |
|---|---|---|---|
| 2 | Cadence de fabrication (exigence 112) | 1 à 8 | débit volumique, cinématique du point, loi en trapèze |
| 3 | Géométrie et cinématique de la genouillère (exigences 1121, 1211) | 9 à 18 | figures de changement de base, fermeture géométrique, lecture graphique, transmissions |
| 4 | Guidage de l'écrou | 19 à 21 | graphe de structure, torseurs, liaison équivalente |
| 5 | Pré-dimensionnement du moteur | 22 à 28 | inertie, énergie cinétique, théorème de l'énergie cinétique, catalogue |
| 6 | Coussinets | 29 à 33 | pression sur surface projetée, vitesse de glissement |
| 7 | Asservissement en température (exigences 111, 141, 142) | 34 à 48 | analogie électrique, Laplace, premier ordre, précision, saturation |
| 8 | Alimentation de la machine de la vis (exigence 13) | 49 à 54 | redresseur, onduleur triphasé pleine onde |
| 9 | Liaison RS232 du robot (exigence 152) | 55 à 64 | transmission série, codage binaire, algorithme |
**Difficulté et longueur.** Le sujet est long mais très progressif ; aucune question n'est hors de portée d'un candidat ATS préparé. Les questions les plus délicates sont la fermeture géométrique (Q11-Q12), la liaison équivalente (Q21), l'interprétation de la saturation (Q46-Q48) et le décodage des trames (Q61). Les lectures graphiques (Q13, Q33, Q48, Q60-Q61) demandent du soin : une lecture fausse en Q13 se propage jusqu'à Q16.
**Questions à ne pas laisser passer.** Toute la partie 2 (Q1 à Q8), Q15-Q18, Q20, Q22, Q29-Q33, Q35-Q40, Q43, Q47, Q49-Q51, Q55, Q58-Q60, Q63. Elles représentent plus de la moitié du sujet pour des calculs d'une ou deux lignes.
**Gestion du temps.** Environ 30 min pour la partie 2, 50 min pour la partie 3, 25 min pour la partie 4, 40 min pour la partie 5, 20 min pour la partie 6, 60 min pour la partie 7, 35 min pour la partie 8, 40 min pour la partie 9. Les parties étant indépendantes, ne pas rester bloqué : passer à la suivante et revenir.
**Coquilles d'énoncé à signaler.** Les graduations des documents réponses DR2 et DR3 portent « $\pi/2$ » au lieu de $\pi$ et « $10\pi/3$ » au lieu de $5\pi/3$ ; la question 62 renvoie aux « questions 58 et 60 » alors qu'il faut utiliser les questions 59 et 61.
## Partie 2 — Étude de la cadence de fabrication
On décompose un cycle en quatre étapes successives (fermeture, injection, ouverture, éjection), on chiffre chacune, puis on compare à la durée imposée par l'exigence « 112 ».
### Question 1
> [!INDICATION]
> Traduire une cadence (pièces par heure) en durée de cycle.
> [!INDICATION]
> Combien de pièces un cycle produit-il ?
#### Solution
L'exigence « 112 » impose $6000$ pièces par heure. Chaque cycle produit $10$ pièces, il faut donc $600$ cycles par heure :
$$\boxed{t_{moy}=\frac{3600}{600}=6{,}0\ \text{s}}$$
C'est la durée **maximale** admissible d'un cycle.
> [!PIEGE]
> Oublier le facteur 10 donne $0{,}6$ s, durée irréaliste qui conduit à une conclusion fausse en question 8.
### Question 2
> [!INDICATION]
> La vis poussée par le vérin se comporte comme un piston dans un cylindre.
> [!INDICATION]
> Débit volumique = section balayée × vitesse.
#### Solution
$$\boxed{Q_i=\frac{\pi D_f^2}{4}\,v_i}=\frac{\pi\times0{,}04^2}{4}\times0{,}12=1{,}508\cdot10^{-4}\ \text{m}^3/\text{s}=\boxed{150{,}8\ \text{cm}^3/\text{s}}$$
> [!PIEGE]
> $1\ \text{m}^3=10^6\ \text{cm}^3$. L'unité de sortie est imposée par l'énoncé.
### Question 3
> [!INDICATION]
> À débit constant, durée = volume / débit.
#### Solution
$$\boxed{t_i=\frac{V_p}{Q_i}=\frac{4V_p}{\pi D_f^2v_i}}=\frac{210}{150{,}8}\simeq\boxed{1{,}39\ \text{s}}$$
### Question 4
> [!INDICATION]
> Relire attentivement le mouvement décrit par les éjecteurs avant la fermeture.
#### Solution
Les éjecteurs font un aller-retour, soit une distance $2x_e$ à vitesse constante :
$$\boxed{t_e=\frac{2x_e}{v_e}=\frac{0{,}30}{0{,}3}=1{,}0\ \text{s}}$$
### Question 5
> [!INDICATION]
> Une loi « en trapèze » de vitesse : trois phases, accélération constante, vitesse constante, décélération constante.
> [!INDICATION]
> Calculer la durée de la phase d'accélération pour placer les points caractéristiques sur le tracé.
#### Solution
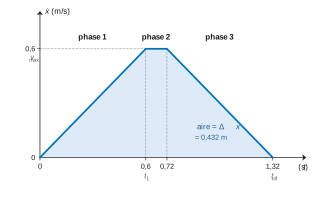
- Phase 1 : $\dot x$ croît linéairement de $0$ à $v_{max}=0{,}6$ m/s en $t_1=v_{max}/a_{max}=0{,}6$ s.
- Phase 2 : palier à $0{,}6$ m/s, de $0{,}6$ s à $0{,}72$ s.
- Phase 3 : décroissance linéaire jusqu'à $0$, de $0{,}72$ s à $1{,}32$ s.
Le tracé de $\dot x(t)$ est un trapèze isocèle de pentes $\pm1$ m/s² (figure 1) ; l'aire sous la courbe vaut la distance $\Delta x=0{,}432$ m.
> [!METHODE]
> Sur un graphe de vitesse, la pente est l'accélération et l'aire est le déplacement : ces deux lectures suffisent à construire et à vérifier tout profil de vitesse.
### Question 6
> [!INDICATION]
> Découper la distance totale en trois morceaux.
> [!INDICATION]
> Calculer la distance parcourue pendant l'accélération, puis en déduire celle du palier.
#### Solution
$t_1=t_3=0{,}6$ s et $d_1=d_3=\dfrac{v_{max}^2}{2a_{max}}=0{,}18$ m. Comme $d_1+d_3=0{,}36\ \text{m}<0{,}432$ m, le palier existe : $d_2=0{,}072$ m, $t_2=0{,}072/0{,}6=0{,}12$ s.
$$\boxed{t_{o/f}=\frac{\Delta x}{v_{max}}+\frac{v_{max}}{a_{max}}=0{,}72+0{,}60=1{,}32\ \text{s}}$$
> [!PIEGE]
> Toujours vérifier que $v_{max}$ est effectivement atteinte ($d_1+d_3<\Delta x$) ; sinon le profil est triangulaire et la formule ne s'applique plus.
### Question 7
> [!INDICATION]
> Quelles étapes se succèdent, lesquelles sont masquées ?
#### Solution
$$\boxed{t_{cycl}=2\,t_{o/f}+t_i+t_e}=2{,}64+1{,}39+1{,}0\simeq\boxed{5{,}03\ \text{s}}$$
La plastification/dosage est réalisée en temps masqué : elle n'entre pas dans la somme.
### Question 8
> [!INDICATION]
> Comparer deux durées, puis conclure en citant l'exigence.
#### Solution
$t_{cycl}\simeq5{,}03\ \text{s}<t_{moy}=6$ s ; la cadence atteignable vaut $36\,000/5{,}03\simeq7{,}15\cdot10^3$ pièces/h. **L'exigence « 112 » est respectée.**
> [!JURY]
> Une conclusion se rédige : rappeler le critère, comparer explicitement les deux valeurs, citer l'exigence par son identifiant.
## Partie 3 — Étude géométrique et cinématique
On établit la loi entrée-sortie de la genouillère (fermeture géométrique), on l'exploite par une courbe fournie pour pré-dimensionner la vitesse du moteur, puis on calcule la course d'ouverture du moule.
### Question 9
> [!INDICATION]
> Trois rotations planes, toutes autour de $\vec z_0$ : une figure par angle.
#### Solution
Pour chaque angle, on trace $\vec x_0$, $\vec y_0$ et les vecteurs tournés, avec $\vec z_0=\vec z_i$ sortant (figure 2) :
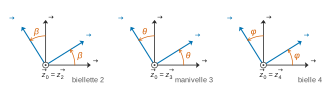
On en déduit :
- $\vec x_2=\cos\beta\,\vec x_0+\sin\beta\,\vec y_0$, $\vec y_2=-\sin\beta\,\vec x_0+\cos\beta\,\vec y_0$ ;
- $\vec x_3=\cos\theta\,\vec x_0+\sin\theta\,\vec y_0$, $\vec y_3=-\sin\theta\,\vec x_0+\cos\theta\,\vec y_0$ ;
- $\vec x_4=\cos\varphi\,\vec x_0+\sin\varphi\,\vec y_0$, $\vec y_4=-\sin\varphi\,\vec x_0+\cos\varphi\,\vec y_0$.
On dessine l'angle orienté positif (petit angle entre $0$ et $90^\circ$) même si, dans la position de la figure 7, $\beta$ et $\varphi$ sont négatifs : les formules restent valables pour des angles algébriques.
> [!METHODE]
> Tracer la figure avec un petit angle positif : les projections se lisent alors sans erreur de signe ($\cos$ sur l'axe « voisin », $\sin$ sur l'axe « tourné »).
### Question 10
> [!INDICATION]
> Relation de Chasles sur le contour fermé.
> [!INDICATION]
> L'énoncé donne $\vec{OB}$ : il faut $\vec{BO}=-\vec{OB}$.
#### Solution
$$\vec{OA}+\vec{AB}+\vec{BO}=\vec 0\iff\lambda\,\vec x_0+h\,\vec y_0+d\,\vec x_2-e\,\vec x_3=\vec 0$$
$$\boxed{\begin{cases}\lambda+d\cos\beta-e\cos\theta=0\\ h+d\sin\beta-e\sin\theta=0\end{cases}}$$
### Question 11
> [!INDICATION]
> On veut éliminer $\beta$ : quelle identité trigonométrique fait disparaître un angle ?
> [!INDICATION]
> Isoler les termes en $\beta$ dans chaque équation, puis élever au carré et sommer.
#### Solution
$d\cos\beta=e\cos\theta-\lambda$, $d\sin\beta=e\sin\theta-h$, donc
$$d^2=(e\cos\theta-\lambda)^2+(e\sin\theta-h)^2=e^2+\lambda^2+h^2-2e\lambda\cos\theta-2eh\sin\theta$$
$$\boxed{P=2e\lambda,\quad Q=2eh,\quad R=\lambda^2+h^2+e^2-d^2}$$
> [!METHODE]
> Pour éliminer un angle d'un système de deux projections : isoler, élever au carré, sommer. C'est le réflexe standard de toute fermeture géométrique plane.
### Question 12
> [!INDICATION]
> Reconnaître le développement de $\cos(\theta-\psi)$ dans le membre de gauche normalisé.
> [!INDICATION]
> L'équation $\cos u=c$ a deux familles de solutions ; laquelle correspond au mécanisme réel ? Utiliser la figure 8.
#### Solution
$\cos(\theta-\psi)=\dfrac{R}{\sqrt{P^2+Q^2}}$, donc $\theta=\psi\pm\arccos\dfrac{R}{\sqrt{P^2+Q^2}}$. Comme $Q=2eh>0$, $\psi\in\left]0,\pi\right[$ et $\psi=\arccos\dfrac{P}{\sqrt{P^2+Q^2}}$. La figure 8 ($\theta=0$ en position fermée, $\theta(0)\simeq20^\circ$) sélectionne le signe « $-$ » :
$$\boxed{\theta=\arccos\frac{P}{\sqrt{P^2+Q^2}}-\arccos\frac{R}{\sqrt{P^2+Q^2}}}$$
L'autre racine correspond à l'autre mode d'assemblage du triangle $OAB$.
> [!PIEGE]
> Écrire $\psi=\arctan(Q/P)$ est faux lorsque $P=2e\lambda<0$, ce qui arrive pendant le mouvement : l'arctangente renvoie alors $\psi-\pi$.
### Question 13
> [!INDICATION]
> Repérer sur la figure 8 les abscisses des deux positions extrêmes.
> [!INDICATION]
> Lire avec soin l'abscisse où la courbe coupe l'horizontale $\theta=90^\circ$, en s'aidant du quadrillage.
#### Solution
Moule fermé : $\theta=0^\circ$ pour $\lambda_f\simeq150$ mm. Moule ouvert : $\theta=90^\circ$ pour $\lambda_o\simeq-210$ mm.
$$\boxed{\Delta\lambda=\lambda_f-\lambda_o\simeq360\ \text{mm}=0{,}36\ \text{m}}$$
> [!PIEGE]
> En $\lambda=-150$ mm la courbe ne vaut qu'environ $69^\circ$. Une lecture trop rapide donne $\Delta\lambda=300$ mm et fausse les questions 14 et 16. Le résultat de la question 16 (qui doit retrouver l'exigence « 1121 ») sert de contrôle.
### Question 14
> [!INDICATION]
> Vitesse moyenne = déplacement / durée.
#### Solution
$$\boxed{\dot\lambda_{moy}=\frac{\Delta\lambda}{\Delta t}=\frac{0{,}36}{1{,}2}=0{,}30\ \text{m/s}}$$
### Question 15
> [!INDICATION]
> Que représente le pas d'une vis ? Attention aux unités des vitesses de rotation.
#### Solution
Un tour de vis fait avancer l'écrou (guidé en translation) d'un pas :
$$\boxed{\dot\lambda_{moy}=\frac{p_v\,N_{6/0}}{60}}\qquad(N_{6/0}\ \text{en tr/min})$$
> [!PIEGE]
> $p_vN$ est en m/min : il faut diviser par 60 pour obtenir des m/s.
### Question 16
> [!INDICATION]
> Pour une courroie crantée, la vitesse linéaire de la courroie est la même sur les deux poulies.
> [!INDICATION]
> La poulie motrice a le moins de dents : réduction ou multiplication ?
#### Solution
$N_mZ_m=N_{6/0}Z_6$, d'où $N_m=N_{6/0}\dfrac{Z_6}{Z_m}$ et
$$\boxed{N_m=\frac{60\,\dot\lambda_{moy}}{p_v}\cdot\frac{Z_6}{Z_m}}$$
$N_{6/0}=60\times0{,}30/0{,}03=600$ tr/min, donc $\boxed{N_m=1800\ \text{tr/min}}$, exactement la vitesse minimale exigée par « 1121 ».
> [!METHODE]
> Quand un résultat numérique retombe sur une valeur du cahier des charges, c'est un bon indice que la lecture graphique en amont était juste.
### Question 17
> [!INDICATION]
> Où se trouve $D$ ? Le moule est en translation horizontale.
> [!INDICATION]
> Pour $\theta=90^\circ$, quel est l'angle en $O$ du triangle $OCD$ ?
#### Solution
$D$ reste sur l'axe $(O,\vec x_0)$ et $\vec{OC}=2e\,\vec y_0$ : le triangle $OCD$ est rectangle en $O$, d'hypoténuse $L$.
$$\boxed{\|\vec{OD}\|=\sqrt{L^2-4e^2}=\sqrt{400^2-300^2}\simeq264{,}6\ \text{mm}}$$
> [!PIEGE]
> $OC=2e=300$ mm, et non $e$.
### Question 18
> [!INDICATION]
> Pour $\theta=0^\circ$, comment sont disposés $O$, $C$ et $D$ (annexe 3) ?
#### Solution
Points alignés : $\|\vec{OD}\|=2e+L=700$ mm. L'amplitude d'ouverture est la différence des deux positions (figure 3) :
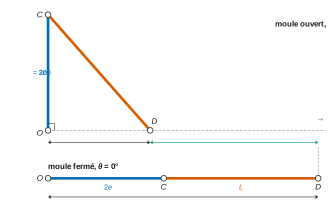
$$\boxed{\Delta x=2e+L-\sqrt{L^2-4e^2}\simeq435{,}4\ \text{mm}}$$
$435{,}4\ \text{mm}\geq400$ mm : **l'exigence « 1211 » est respectée.**
> [!METHODE]
> L'alignement $O$, $C$, $D$ en position fermée est le principe même de la genouillère : au voisinage de cette position, un faible effort moteur équilibre un très grand effort sur le moule.
## Partie 4 — Étude des liaisons
On justifie que deux pivots glissants parallèles guident l'écrou en translation pure, ce qui est nécessaire pour que le système vis-écrou transforme la rotation de la vis en translation.
### Question 19
> [!INDICATION]
> Identifier chaque liaison de la figure 10 par sa forme de contact et son axe.
> [!INDICATION]
> Deux liaisons sont en parallèle si elles relient directement le même couple de solides.
#### Solution
- $J$ et $K$ : pivots glissants d'axes $(J,\vec x_0)$ et $(K,\vec x_0)$ entre $0$ et $1$ ;
- $L$ : hélicoïdale d'axe $(L,\vec x_0)$, de pas $p_v$, entre $6$ et $1$ ;
- $M$ : pivot d'axe $(M,\vec x_0)$ entre $0$ et $6$.
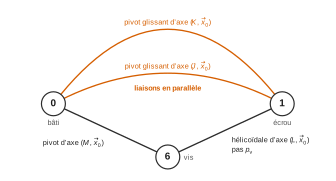
**Les liaisons en $J$ et $K$ relient le même couple $0$–$1$ : elles sont en parallèle.**
### Question 20
> [!INDICATION]
> Quelles mobilités laisse un pivot glissant d'axe $\vec x_0$ ? Les composantes statiques nulles sont duales des mobilités.
#### Solution
$$\boxed{{}_K\{T_{0\to1}\}=\left\{\begin{matrix}0 & 0\\ Y_K & M_K\\ Z_K & N_K\end{matrix}\right\}_{K,(\vec x_0,\vec y_0,\vec z_0)}\qquad {}_K\{V_{1/0}\}=\left\{\begin{matrix}\omega_K & v_K\\ 0 & 0\\ 0 & 0\end{matrix}\right\}_{K,(\vec x_0,\vec y_0,\vec z_0)}}$$
> [!METHODE]
> Contrôle : nombre de mobilités + nombre d'inconnues statiques $=6$ pour une liaison parfaite ($2+4$ ici).
### Question 21
> [!INDICATION]
> Méthode cinématique : le mouvement autorisé par l'ensemble doit être compatible avec chacune des deux liaisons parallèles.
> [!INDICATION]
> Écrire les deux torseurs cinématiques au même point (par exemple $J$) en utilisant $\vec{KJ}$, puis identifier.
#### Solution
$\vec\Omega_{1/0}=\omega\,\vec x_0$ (même rotation pour les deux liaisons). Avec $\vec{KJ}=2a\,\vec z_0$ :
$$\vec V_{J\in1/0}=\vec V_{K\in1/0}+\vec\Omega_{1/0}\wedge\vec{KJ}=v_K\vec x_0-2a\,\omega\,\vec y_0$$
La liaison en $J$ impose $\vec V_{J\in1/0}$ colinéaire à $\vec x_0$ : $\omega=0$ et $v_J=v_K=v$.
$$\{V_{1/0}\}_{eq}=\left\{\begin{matrix}0 & v\\ 0 & 0\\ 0 & 0\end{matrix}\right\}_{\forall P}$$
**Liaison équivalente : glissière de direction $\vec x_0$.** Elle est hyperstatique d'ordre $h=8-(6-1)=3$.
> [!PIEGE]
> Deux pivots glissants **coaxiaux** donneraient un pivot glissant ; c'est le décalage des axes ($2a\neq0$) qui supprime la rotation. La démonstration doit donc faire intervenir $\vec{KJ}$.
## Partie 5 — Dimensionnement du moteur
On ramène toutes les inerties à l'arbre moteur (inertie équivalente), puis le théorème de l'énergie cinétique donne le couple nécessaire pour l'accélération imposée au moule ; on choisit enfin un moteur sur catalogue.
### Question 22
> [!INDICATION]
> Exprimer d'abord la masse du cylindre à partir de sa masse volumique et de son volume.
> [!INDICATION]
> La formule rappelée utilise le rayon, pas le diamètre.
#### Solution
$m_v=\rho\,\dfrac{\pi d_v^2}{4}L_v$, donc
$$\boxed{J_v=\frac{m_v}{2}\left(\frac{d_v}{2}\right)^2=\frac{m_vd_v^2}{8}=\frac{\pi\rho L_vd_v^4}{32}}$$
> [!METHODE]
> L'inertie d'un cylindre plein croît comme $d^4$ à longueur fixée : c'est pourquoi on garde les arbres de transmission aussi fins que possible.
### Question 23
> [!INDICATION]
> Remonter la chaîne de transmission maillon par maillon : courroie, vis-écrou, genouillère.
> [!INDICATION]
> Le pas est en m/tr alors que $\omega$ est en rad/s ; relire la définition exacte de $i$.
#### Solution
$\omega_v=r\,\omega_m$ ; $\dot\lambda=\dfrac{p_v}{2\pi}\omega_v$ ; $\dot x=i\,\dot\lambda$ puisque $i=\dot x/\dot\lambda$. D'où
$$\boxed{\dot x=\frac{i\,r\,p_v}{2\pi}\,\omega_m}$$
Avec $k=2{,}4\cdot10^{-3}$ m, on en déduit $i=2\pi k/(r\,p_v)\simeq1{,}5$.
> [!PIEGE]
> Le sujet définit $i=\dot x/\dot\lambda$ (vitesse du moule sur vitesse de l'écrou) : $i$ est au numérateur. L'inverser change la formule d'un facteur $i^2$.
### Question 24
> [!INDICATION]
> Quelles pièces de $S$ ont une masse ou une inertie non négligée, et quel est leur mouvement ?
> [!INDICATION]
> Exprimer toutes les vitesses en fonction de $\omega_m$ grâce à $r$ et $k$, puis factoriser.
#### Solution
$$E_{c(S/0)}=\tfrac12J_m\omega_m^2+\tfrac12J_v\omega_v^2+\tfrac12M\dot x^2=\tfrac12\left(J_m+r^2J_v+Mk^2\right)\omega_m^2$$
$$\boxed{J_{eq}=J_m+r^2J_v+Mk^2}$$
> [!METHODE]
> Ramener une inertie ou une masse à un arbre, c'est la multiplier par le carré du rapport de vitesse correspondant. Contrôle dimensionnel : $Mk^2$ est bien en kg·m².
### Question 25
> [!INDICATION]
> Lister les actions extérieures (bâti, pesanteur, moteur) puis les liaisons internes ; pour chacune, se demander si elle travaille.
> [!INDICATION]
> Le moule se déplace horizontalement ; les liaisons sont parfaites.
#### Solution
- Couple moteur (stator lié à $0$) sur l'arbre : $C_m\,\omega_m$.
- Pesanteur : nulle pour le moule (translation horizontale, $\vec g\cdot\vec x_0=0$) et pour la vis (centre d'inertie fixe) ; les autres pièces sont de masse négligée.
- Liaisons avec le bâti : parfaites, puissance nulle.
- Liaisons internes (hélicoïdale, pivots $A$, $B$, $C$, $D$, transmission par courroie) : parfaites, rendements unitaires, puissance nulle.
$$\boxed{P_{ext\to S}=C_m\,\omega_m,\qquad P_{int}=0}$$
> [!JURY]
> Un bilan de puissances se rédige action par action, avec la justification de chaque puissance nulle ; donner seulement le résultat final ne suffit pas.
### Question 26
> [!INDICATION]
> Dériver l'énergie cinétique en tenant compte de ce que $J_{eq}$ est constant.
#### Solution
$$\frac{\mathrm dE_c}{\mathrm dt}=J_{eq}\,\omega_m\dot\omega_m=C_m\,\omega_m\quad\Longrightarrow\quad\boxed{C_m=J_{eq}\,\dot\omega_m}$$
(repère lié à $0$ galiléen, $\omega_m\neq0$).
### Question 27
> [!INDICATION]
> Relier l'accélération du moule à l'accélération angulaire du moteur par $k$.
#### Solution
$\dot\omega_m=\ddot x/k\simeq416{,}7$ rad/s², donc
$$\boxed{C_m=\frac{J_{eq}\,\ddot x}{k}=2\cdot10^{-2}\times416{,}7\simeq8{,}3\ \text{N}\cdot\text{m}}$$
### Question 28
> [!INDICATION]
> Deux critères simultanés : vitesse nominale et moment nominal.
> [!INDICATION]
> Commencer par éliminer les familles de pôles dont la vitesse est trop faible.
#### Solution
Il faut $N_n\geq1900$ tr/min et $M_n\geq9$ N·m. Les moteurs 4 et 6 pôles tournent à moins de $1500$ tr/min : exclus. Parmi les 2 pôles ($\simeq2900$ tr/min), le LS 90 L (2,2 kW) n'offre que $7{,}30$ N·m ; le premier convenable est :
**LS 100 L, 2 pôles, $P_n=3$ kW, $M_n=10$ N·m, $N_n=2860$ tr/min.**
> [!PIEGE]
> Choisir sur la seule puissance ($9\times199\simeq1{,}8$ kW) mènerait à un 4 pôles de 1,8 kW dont la vitesse nominale (1435 tr/min) est insuffisante.
## Partie 6 — Vérification des coussinets
Deux critères classiques de dimensionnement d'un palier lisse : la pression sur la surface projetée et la vitesse de glissement.
### Question 29
> [!INDICATION]
> L'effort de fermeture est réparti également entre les bielles.
#### Solution
$$\boxed{F_R=\frac{F}{4}=250\ \text{kN}}$$
### Question 30
> [!INDICATION]
> La pression conventionnelle d'un coussinet se calcule sur la surface projetée (voir la figure).
#### Solution
$$\boxed{p=\frac{F_R}{d_{int}\,b}=\frac{250\,000}{75\times80}\simeq41{,}7\ \text{N/mm}^2}$$
> [!PIEGE]
> Ni la surface développée $\pi d\,b$, ni le diamètre extérieur : le contact a lieu sur l'alésage, et les pressions admissibles du catalogue sont données pour la surface projetée.
### Question 31
> [!INDICATION]
> Quel cas de charge du tableau correspond à la phase étudiée ?
#### Solution
Phase statique : $41{,}7\ \text{N/mm}^2<200$ N/mm². **Les coussinets conviennent** (ils conviendraient même avec la limite de 140 N/mm²).
### Question 32
> [!INDICATION]
> Vitesse d'un point de la surface de contact = vitesse angulaire × rayon.
#### Solution
$$\boxed{v_{gliss}=\frac{2\pi N_{4/5}}{60}\cdot\frac{d_{int}}{2}=\frac{\pi\,d_{int}\,N_{4/5}}{60}}\qquad(N_{4/5}\ \text{en tr/min})$$
### Question 33
> [!INDICATION]
> Lire le maximum de la courbe sur le palier de la figure 13.
#### Solution
$N_{4/5\,max}\simeq9{,}8$ tr/min, d'où
$$\boxed{v_{gliss\,max}=\frac{\pi\times75\times9{,}8}{60}\simeq38{,}5\ \text{mm/s}<200\ \text{mm/s}}$$
**Les coussinets conviennent.**
> [!PIEGE]
> Garder des unités homogènes : avec $d_{int}$ en mm on obtient des mm/s, directement comparables à $v_{max}$.
## Partie 7 — Asservissement en température du fourreau
On modélise le fourreau par un premier ordre (analogie électrique), on étudie la boucle avec correcteur proportionnel (stabilité, précision, rapidité), puis on montre que la saturation de la puissance de chauffe change radicalement le temps de réponse.
### Question 34
> [!INDICATION]
> Dans l'analogie, la puissance thermique joue le rôle d'un courant : quelle loi des circuits utiliser ?
> [!INDICATION]
> Quelle est la tension aux bornes du condensateur et de la résistance ?
#### Solution
$C_{th}$ et $R_{th}$ sont en parallèle sur la source et soumis à $\Delta\theta=\theta-\theta_a$. Loi des nœuds :
$$\boxed{P_{th}(t)=\frac{\Delta\theta(t)}{R_{th}}+C_{th}\,\frac{\mathrm d\Delta\theta(t)}{\mathrm dt}}$$
Le premier terme est la puissance perdue à travers l'isolant, le second la puissance stockée.
### Question 35
> [!INDICATION]
> « Conditions de Heaviside » : que valent les conditions initiales ?
#### Solution
Conditions initiales nulles : $P_{th}(p)=\Delta\theta(p)\left(\dfrac1{R_{th}}+C_{th}p\right)$, donc
$$\boxed{H(p)=\frac{\Delta\theta(p)}{P_{th}(p)}=\frac{R_{th}}{1+R_{th}C_{th}\,p}}$$
### Question 36
> [!INDICATION]
> Ordre : degré du dénominateur. Classe : nombre d'intégrateurs.
#### Solution
**Ordre 1, classe 0**, gain statique $K=R_{th}=17{,}56\cdot10^{-3}$ K/W, constante de temps $\tau=R_{th}C_{th}\simeq2775$ s (environ 46 min).
### Question 37
> [!INDICATION]
> Boucle à retour unitaire : formule de Black, puis forme canonique.
#### Solution
$$\mathrm{FTBF}_1(p)=\frac{K_pR_{th}}{1+K_pR_{th}+R_{th}C_{th}p}=\boxed{\frac{K_{BF}}{1+\tau_{BF}p}},\quad K_{BF}=\frac{K_pR_{th}}{1+K_pR_{th}},\quad\tau_{BF}=\frac{R_{th}C_{th}}{1+K_pR_{th}}$$
Premier ordre, classe 0, gain statique inférieur à 1.
> [!METHODE]
> Mettre toute fonction de transfert sous forme canonique $\frac{K}{1+\tau p}$ : gain et constante de temps se lisent directement et préparent les questions de précision et de rapidité.
### Question 38
> [!INDICATION]
> Étudier le signe du pôle.
#### Solution
Pôle $-\dfrac{1+K_pR_{th}}{R_{th}C_{th}}<0$ pour tout $K_p>0$ : **pas de problème de stabilité.**
### Question 39
> [!INDICATION]
> Écrire $\varepsilon=\theta_c-\theta$ et $\theta=K_pH\varepsilon$.
#### Solution
$$\boxed{\varepsilon(p)=\frac{\theta_c(p)}{1+K_pH(p)}=\frac{1+R_{th}C_{th}p}{1+K_pR_{th}+R_{th}C_{th}p}\,\theta_c(p)}$$
### Question 40
> [!INDICATION]
> Théorème de la valeur finale, puis rapporter l'erreur à l'amplitude de la consigne.
#### Solution
$$\varepsilon_\infty=\lim_{p\to0}p\,\varepsilon(p)=\frac{\theta_c}{1+K_pR_{th}},\qquad\boxed{\varepsilon_r=\frac1{1+K_pR_{th}}}$$
Exigence « 142 » : $\boxed{K_p>\dfrac{999}{R_{th}}\simeq5{,}69\cdot10^4\ \text{W/K}}$.
> [!PIEGE]
> Le théorème de la valeur finale ne s'applique qu'à un système stable : le rappeler (question 38).
### Question 41
> [!INDICATION]
> Regarder comment $K_p$ intervient dans $\varepsilon_r$ et dans $\tau_{BF}$.
#### Solution
Les deux sont divisés par $1+K_pR_{th}$ : **augmenter $K_p$** améliore simultanément précision et rapidité. La limite sera la puissance disponible des colliers.
### Question 42
> [!INDICATION]
> Annuler l'erreur statique pour un échelon : quelle classe faut-il en boucle ouverte ?
#### Solution
Un **correcteur intégral** (en pratique proportionnel-intégral) : la boucle ouverte devient de classe 1 et l'erreur statique est nulle quel que soit le gain.
### Question 43
> [!INDICATION]
> Temps de réponse à 5 % d'un premier ordre : combien de constantes de temps ?
#### Solution
$K_pR_{th}=1053{,}6$, $\tau_{BF}=2774{,}5/1054{,}6\simeq2{,}63$ s, $\boxed{t_{r5\%}=3\tau_{BF}\simeq7{,}9\ \text{s}<8\ \text{s}}$ : **exigence « 141 » respectée** (modèle linéaire). De plus $\varepsilon_r\simeq0{,}095\ \%<0{,}1\ \%$.
> [!PIEGE]
> Utiliser $\tau_{BF}$ et non la constante de temps $\tau$ du procédé seul.
### Question 44
> [!INDICATION]
> La commande est la sortie du correcteur : $P_{th}=K_p\,\varepsilon$.
#### Solution
$$\boxed{P_{th}(p)=\frac{K_p\,(1+R_{th}C_{th}p)}{1+K_pR_{th}+R_{th}C_{th}p}\,\theta_c(p)}$$
### Question 45
> [!INDICATION]
> « Au démarrage » : théorème de la valeur initiale.
#### Solution
$$P_{th}(0^+)=\lim_{p\to\infty}p\,P_{th}(p)=220\,K_p=\boxed{1{,}32\cdot10^7\ \text{W}=13{,}2\ \text{MW}}$$
Interprétation directe : à $t=0^+$, $\theta=0$ donc $\varepsilon=220$ K et $P_{th}=K_p\varepsilon$.
### Question 46
> [!INDICATION]
> Que fournissent réellement les colliers quand la commande dépasse 30 kW ? La boucle agit-elle encore ?
> [!INDICATION]
> Estimer la vitesse de montée en température à puissance maximale.
#### Solution
La commande sature à 30 kW tant que $\varepsilon>0{,}5$ K : le système évolue en boucle ouverte, $\Delta\theta(t)=R_{th}P_{max}(1-e^{-t/\tau})$, avec une pente initiale $P_{max}/C_{th}\simeq0{,}19$ K/s. **Le temps de réponse est très fortement augmenté** : environ $1{,}4\cdot10^3$ s au lieu de $7{,}9$ s.
> [!METHODE]
> Un correcteur ne crée pas de puissance : dès que l'actionneur sature, la dynamique est fixée par l'actionneur et le procédé, et les résultats du modèle linéaire ne s'appliquent plus.
### Question 47
> [!INDICATION]
> Quelle grandeur le bloc limite-t-il ? Les colliers peuvent-ils refroidir ?
#### Solution
$$\boxed{v_1=30\,000\ \text{W},\qquad v_2=0\ \text{W}}$$
> [!PIEGE]
> Poser $v_2=-30$ kW par symétrie : un collier chauffant ne peut pas extraire de la chaleur.
### Question 48
> [!INDICATION]
> Repérer sur la figure 18 l'instant où la température atteint 95 % de la consigne.
> [!INDICATION]
> Pour l'explication, comparer la puissance demandée au démarrage et la puissance disponible.
#### Solution
$95\ \%$ de 220 °C $=209$ °C, atteint vers $t\simeq1400$ s ($\simeq23$ min). Le calcul de la question 43 ($7{,}9$ s) supposait un actionneur capable de fournir $13{,}2$ MW ; la commande reste saturée à 30 kW pendant presque toute la montée, la boucle est alors inopérante et la montée, quasi linéaire, est imposée par $P_{max}/C_{th}$. Le calcul en régime saturé ($t=-\tau\ln(1-209/526{,}8)\simeq1402$ s) confirme la simulation.
$1400\ \text{s}<1800$ s : **l'exigence « 111 » est respectée.**
> [!METHODE]
> Les exigences « 141 » et « 111 » ne se contredisent pas : la première concerne une petite perturbation (régime linéaire), la seconde un grand échelon depuis l'ambiante (régime saturé).
## Partie 8 — Alimentation de la machine d'entraînement de la vis du fourreau
La chaîne d'alimentation est : réseau monophasé, pont de diodes, filtre, onduleur triphasé pleine onde, machine asynchrone. On identifie les formes d'onde puis on construit les tensions de sortie de l'onduleur.
### Question 49
> [!INDICATION]
> Trois critères pour distinguer les courbes : le signe, la période, l'ondulation.
#### Solution
| Courbe de DR1 | Tension | Justification |
|---|---|---|
| quasi continue $\simeq200$ V, faible ondulation | $u_3$ | sortie du filtre |
| arches positives 0 à 325 V, période 10 ms | $u_2$ | redressement double alternance |
| sinusoïde $\pm325$ V, période 20 ms | $u_1$ | réseau 230 V, 50 Hz |
> [!METHODE]
> Le redressement double alternance double la fréquence (100 Hz) et rend la tension toujours positive ; la valeur moyenne des arches vaut $2\hat U/\pi\simeq207$ V, cohérente avec $E\simeq200$ V.
### Question 50
> [!INDICATION]
> Classer selon la nature (alternative ou continue) de l'entrée et de la sortie.
#### Solution
Convertisseur **alternatif-continu : redresseur** (pont de diodes, non commandé, double alternance).
### Question 51
> [!INDICATION]
> Que deviendrait la source $E$ si les deux interrupteurs d'un même bras conduisaient ?
#### Solution
$T_x$ et $T_x'$ fermés ensemble relieraient directement les deux bornes de la source de tension $E$ : **court-circuit**, courant destructeur. Les commandes d'un même bras sont donc complémentaires.
> [!METHODE]
> Règles d'interconnexion : on ne court-circuite jamais une source de tension, on n'ouvre jamais une source de courant.
### Question 52
> [!INDICATION]
> Raisonner d'abord sur les potentiels des points 1, 2, 3 par rapport à la borne négative de $E$.
> [!INDICATION]
> Vérifier la méthode sur la première colonne fournie par le document réponse.
#### Solution
$V_x=E$ si $T_x$ fermé, $0$ si $T_x'$ fermé ; $u_{12}=V_1-V_2$, $u_{23}=V_2-V_3$, $u_{31}=V_3-V_1$. Graduations à lire $0,\ \pi/3,\ 2\pi/3,\ \pi,\ 4\pi/3,\ 5\pi/3,\ 2\pi$ (DR2 imprime par erreur « $\pi/2$ » et « $10\pi/3$ »).
| $\omega t$ | $[0,\frac\pi3]$ | $[\frac\pi3,\frac{2\pi}3]$ | $[\frac{2\pi}3,\pi]$ | $[\pi,\frac{4\pi}3]$ | $[\frac{4\pi}3,\frac{5\pi}3]$ | $[\frac{5\pi}3,2\pi]$ |
|---|---|---|---|---|---|---|
| fermés | $T_1,T_2',T_3$ | $T_1,T_2',T_3'$ | $T_1,T_2,T_3'$ | $T_1',T_2,T_3'$ | $T_1',T_2,T_3$ | $T_1',T_2',T_3$ |
| $u_{12}$ | $E$ | $E$ | $0$ | $-E$ | $-E$ | $0$ |
| $u_{23}$ | $-E$ | $0$ | $E$ | $E$ | $0$ | $-E$ |
| $u_{31}$ | $0$ | $-E$ | $-E$ | $0$ | $E$ | $E$ |
> [!PIEGE]
> Écrire directement les tensions composées sans passer par les potentiels conduit presque toujours à une erreur de signe. Contrôle : $u_{12}+u_{23}+u_{31}=0$ dans chaque colonne.
### Question 53
> [!INDICATION]
> Exprimer les tensions composées à l'aide des tensions simples, puis utiliser $v_1+v_2+v_3=0$.
#### Solution
$u_{12}-u_{31}=(v_1-v_2)-(v_3-v_1)=2v_1-(v_2+v_3)=3v_1$, d'où $v_1=\frac13(u_{12}-u_{31})$. De même $u_{23}-u_{12}=3v_2$ et $u_{31}-u_{23}=3v_3$ :
$$\boxed{v_1=\tfrac13(u_{12}-u_{31}),\quad v_2=\tfrac13(u_{23}-u_{12}),\quad v_3=\tfrac13(u_{31}-u_{23})}$$
### Question 54
> [!INDICATION]
> Appliquer les formules de la question 53 colonne par colonne au tableau de la question 52.
#### Solution
| $\omega t$ | $[0,\frac\pi3]$ | $[\frac\pi3,\frac{2\pi}3]$ | $[\frac{2\pi}3,\pi]$ | $[\pi,\frac{4\pi}3]$ | $[\frac{4\pi}3,\frac{5\pi}3]$ | $[\frac{5\pi}3,2\pi]$ |
|---|---|---|---|---|---|---|
| $v_1$ | $E/3$ | $2E/3$ | $E/3$ | $-E/3$ | $-2E/3$ | $-E/3$ |
| $v_2$ | $-2E/3$ | $-E/3$ | $E/3$ | $2E/3$ | $E/3$ | $-E/3$ |
| $v_3$ | $E/3$ | $-E/3$ | $-2E/3$ | $-E/3$ | $E/3$ | $2E/3$ |
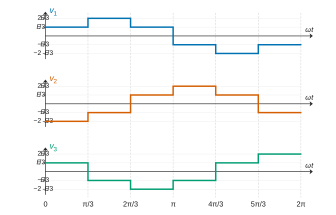
Avec $E=200$ V : $E/3\simeq66{,}7$ V, $2E/3\simeq133{,}3$ V. Allures : six paliers, $v_2$ et $v_3$ étant $v_1$ retardée de $2\pi/3$ et $4\pi/3$. On retrouve la première colonne donnée par DR3.
> [!METHODE]
> Contrôles systématiques : somme nulle dans chaque colonne, valeurs limitées à $\pm E/3$ et $\pm2E/3$, décalage de $120^\circ$ entre phases.
## Partie 9 — Protocole de communication du robot de déchargement
On étudie la liaison série RS232 entre les modules d'axe et la centrale : principes (full-duplex, asynchronisme, parité), résolution du capteur, décodage d'une trame à l'oscilloscope, puis un algorithme d'alarme.
### Question 55
> [!INDICATION]
> Opposer simplex, half-duplex et full-duplex ; l'annexe 5 indique combien de canaux sont utilisés.
#### Solution
Full-duplex : transmission **simultanée dans les deux sens**, sur deux canaux distincts (TxD broche 3, RxD broche 2, masse broche 5).
> [!PIEGE]
> « Dans les deux sens » ne suffit pas (c'est aussi le cas du half-duplex) : le mot décisif est « simultanément ».
### Question 56
> [!INDICATION]
> Asynchrone : qu'est-ce qui n'est pas transmis entre émetteur et récepteur ?
> [!INDICATION]
> Comment le récepteur sait-il où commence une trame et à quel rythme lire les bits ?
#### Solution
Aucune horloge n'est transmise ; chaque équipement a sa propre horloge. Le bit de start (front de 1 vers 0) marque le début de trame et resynchronise le récepteur, qui lit ensuite chaque bit au milieu de sa durée. Il faut donc **régler la même vitesse de transmission** et le même format de trame (données, parité, stop) sur la centrale et sur chaque module.
### Question 57
> [!INDICATION]
> Trois volets : principe, utilité, limitation.
> [!INDICATION]
> Que se passe-t-il si deux bits sont inversés ?
#### Solution
Principe : bit ajouté pour rendre pair (ou impair) le nombre de 1 ; le récepteur refait le comptage. Utilité : détecter une erreur de transmission. Limitation : un nombre pair d'erreurs passe inaperçu, et une erreur détectée n'est ni localisée ni corrigée.
### Question 58
> [!INDICATION]
> Combien de bits de données transporte une trame ?
#### Solution
8 bits de données par trame, position sur 16 bits : **2 trames**.
### Question 59
> [!INDICATION]
> La résolution est la course divisée par le nombre de valeurs codables.
#### Solution
$$\boxed{q=\frac{1500}{2^{16}}\simeq0{,}023\ \text{mm}}<0{,}05\ \text{mm}$$
**Exigence « 152 » respectée** (pour la résolution du capteur).
> [!PIEGE]
> La résolution n'est qu'une borne optimiste de la précision du robot, qui dépend aussi des jeux et des déformations.
### Question 60
> [!INDICATION]
> Exploiter les curseurs affichés par l'oscilloscope plutôt que le quadrillage.
#### Solution
$\Delta=52\ \mu$s entre les curseurs, qui encadrent un bit : $T_{bit}=52\ \mu$s et $\boxed{D=1/T_{bit}\simeq19\,230\ \text{bit/s}}$, soit le débit normalisé 19 200 bauds.
### Question 61
> [!INDICATION]
> Découper chaque trame en tranches de $52\ \mu$s à partir du front descendant du bit de start (environ un demi-carreau par bit).
> [!INDICATION]
> Les bits arrivent poids faible en tête ; le bit de parité permet de vérifier le décodage.
#### Solution
| | start | $b_0$ | $b_1$ | $b_2$ | $b_3$ | $b_4$ | $b_5$ | $b_6$ | $b_7$ | parité | stop |
|---|---|---|---|---|---|---|---|---|---|---|---|
| trame 1 | 0 | 1 | 0 | 0 | 0 | 0 | 0 | 1 | 0 | 0 | 1 1 |
| trame 2 | 0 | 1 | 1 | 0 | 0 | 0 | 1 | 1 | 0 | 0 | 1 1 |
Trame 1 : $0100\,0001_2=65$ ; trame 2 : $0110\,0011_2=99$ ; parité paire vérifiée (deux puis quatre bits à 1). L'octet de poids faible est émis en premier :
$$\boxed{N=0110\,0011\,0100\,0001_2=6341_{16}=25\,409}$$
> [!PIEGE]
> Mesurer les largeurs en multiples de $52\ \mu$s et non en carreaux : deux carreaux font $200\ \mu$s, soit environ 3,85 bits, pas 4. Et ne pas oublier d'inverser l'ordre de lecture des bits avant d'écrire le nombre.
### Question 62
> [!INDICATION]
> Combiner la valeur décodée et le quantum (le renvoi de l'énoncé aux questions 58 et 60 vise en fait les questions 59 et 61).
#### Solution
$$\boxed{x=25\,409\times\frac{1500}{65\,536}\simeq581{,}6\ \text{mm}}$$
valeur comprise dans la plage autorisée $[375\,;\,750]$ mm.
### Question 63
> [!INDICATION]
> Compter tous les bits d'une trame, pas seulement les bits de données.
#### Solution
$12$ bits par trame (start, 8 données, parité, 2 stop), deux trames enchaînées :
$$\boxed{t_{min}=24\times52\ \mu\text{s}\simeq1{,}25\ \text{ms}}$$
### Question 64
> [!INDICATION]
> Convertir les bornes en millimètres en valeurs 16 bits avec le quantum.
> [!INDICATION]
> L'alarme correspond à une sortie de plage : quel connecteur logique ? Et la valeur est-elle relue dans le bloc ?
#### Solution
Seuils : $\frac{375}{1500}\times65\,536=16\,384$ et $\frac{750}{1500}\times65\,536=32\,768$.
```text
--- DEBUT ALGORITHME ---
Limite_inf_x0 = 16384
Limite_sup_x0 = 32768
Valeur = lire_capteur_x0
SI (Valeur < Limite_inf_x0) OU (Valeur > Limite_sup_x0)
Allumer_alarme
--- FIN ALGORITHME ---
```
`SI` est le bon mot-clé : la valeur n'est pas relue dans le bloc, un `TANT QUE` bouclerait indéfiniment. Le test est réexécuté à chaque lecture du capteur. Pour $25\,409$ (question 62), pas d'alarme.
> [!PIEGE]
> Un ET entre les deux inégalités serait toujours faux : on teste la sortie de plage, donc un OU.
## Bilan
**Exigences vérifiées.**
| Exigence | Critère | Questions | Résultat |
|---|---|---|---|
| 112 | cadence $\geq6000$ pièces/h | 1, 8 | $t_{cycl}\simeq5{,}03$ s $<6$ s : respectée |
| 1121 | moteur $\geq1800$ tr/min | 16, 28 | besoin $1800$ tr/min, LS 100 L à 2860 tr/min : respectée |
| 1211 | ouverture $\geq400$ mm | 18 | $435$ mm : respectée |
| 142 | erreur statique $<0{,}1\ \%$ | 40, 43 | $0{,}095\ \%$ : respectée de justesse |
| 141 | temps de réponse $<8$ s | 43 | $7{,}9$ s en régime linéaire : respectée |
| 111 | préchauffage $<30$ min | 48 | $\simeq23$ min en régime saturé : respectée |
| 152 | précision $0{,}05$ mm | 59 | résolution $0{,}023$ mm : respectée |
**Méthodes à retenir.**
- Profil de vitesse en trapèze : pente = accélération, aire = déplacement ; $t=\frac{\Delta x}{v_{max}}+\frac{v_{max}}{a_{max}}$ quand le palier existe.
- Fermeture géométrique : Chasles, projection, élimination d'un angle par $\cos^2+\sin^2=1$, choix de la branche par une position connue.
- Liaisons en parallèle : torseurs cinématiques écrits au même point, identification ; deux pivots glissants d'axes parallèles distincts donnent une glissière.
- Inertie équivalente : somme des inerties ramenées avec le carré des rapports de vitesse ; théorème de l'énergie cinétique $C_m=J_{eq}\dot\omega_m$.
- Premier ordre bouclé par un gain : $K_{BF}$ et $\tau_{BF}$ divisés par $1+K_pK$ ; erreur relative $\frac1{1+K_pK}$ ; $t_{r5\%}=3\tau_{BF}$ ; valeur initiale pour la commande au démarrage ; saturation d'actionneur.
- Onduleur pleine onde : potentiels, puis tensions composées, puis tensions simples $v_1=\frac13(u_{12}-u_{31})$.
- Liaison série asynchrone : 12 bits par trame ici, lecture poids faible en tête, contrôle par la parité.
**Prérequis à revoir.** Lecture soignée de courbes, conversions tr/min ↔ rad/s et m/tr, torseurs des liaisons usuelles, théorèmes de la valeur finale et initiale, convertisseurs de l'électronique de puissance, numération binaire et hexadécimale.
**Questions classiques transposables.** Durée d'un mouvement en trapèze, loi entrée-sortie d'un mécanisme plan, liaison équivalente de deux liaisons en parallèle, inertie équivalente et choix d'un moteur, coussinet (pression projetée, vitesse de glissement), précision et rapidité d'un premier ordre corrigé, onduleur 180°, décodage d'une trame RS232.
Aide sur le corrigé
Connectez-vous pour demander une explication.