Sciences industrielles A
Banque PTPT2026
Rédigé par IA, non vérifié
Signaler une erreur# Banque PT PT — Sciences industrielles A 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve de 5 h, calculatrice interdite. Support : exosquelette d'assistance du poignet. Notations de l'énoncé : $\alpha=(\vec x_0,\vec x_1)$ autour de $\vec z_0=\vec z_1$ (flexion-extension), $\beta=(\vec z_1,\vec z_2)=(\vec x_1,\vec x_2)$ autour de $\vec y_1=\vec y_2$ (déviation radio-ulnaire). Changement de base utile :
$$\vec z_1=\cos\beta\,\vec z_2-\sin\beta\,\vec x_2,\qquad \vec x_1=\cos\beta\,\vec x_2+\sin\beta\,\vec z_2 .$$
## Partie A — Étude mécanique de l'ensemble main, poignet et avant-bras
### Question 1
$\vec\Omega(2/0)=\dot\alpha\,\vec z_0+\dot\beta\,\vec y_1=-\dot\alpha\sin\beta\,\vec x_2+\dot\beta\,\vec y_2+\dot\alpha\cos\beta\,\vec z_2$.
Les axes des deux pivots se coupent en $O$, donc $O$ est fixe dans le mouvement de 2 par rapport à 0 : $\vec V(O,2/0)=\vec 0$ et $\vec\sigma(O,2/0)=\mathbb I(O,2)\,\vec\Omega(2/0)$, la matrice étant diagonale dans la base 2 :
$$\boxed{\vec\sigma(O,2/0)=-A_2\,\dot\alpha\sin\beta\,\vec x_2+B_2\,\dot\beta\,\vec y_2+C_2\,\dot\alpha\cos\beta\,\vec z_2}$$
### Question 2
$O$ étant fixe dans $\mathcal R_0$, $\vec\delta(O,2/0)=\left[\dfrac{\mathrm d\vec\sigma(O,2/0)}{\mathrm dt}\right]_{\mathcal R_0}=\left[\dfrac{\mathrm d\vec\sigma}{\mathrm dt}\right]_{\mathcal R_2}+\vec\Omega(2/0)\wedge\vec\sigma(O,2/0)$.
Projection sur $\vec y_2$ : le premier terme donne $B_2\ddot\beta$ ; avec $\vec\Omega=(\omega_x,\omega_y,\omega_z)$ et $\vec\sigma=(A_2\omega_x,B_2\omega_y,C_2\omega_z)$ dans la base 2, $(\vec\Omega\wedge\vec\sigma)\cdot\vec y_2=\omega_z\sigma_x-\omega_x\sigma_z=(A_2-C_2)\,\omega_x\omega_z$ avec $\omega_x\omega_z=-\dot\alpha^2\sin\beta\cos\beta$, soit $(C_2-A_2)\dot\alpha^2\sin\beta\cos\beta$.
$$\boxed{\vec\delta(O,2/0)\cdot\vec y_2=B_2\,\ddot\beta+(C_2-A_2)\,\dot\alpha^2\sin\beta\cos\beta}$$
### Question 3
Force de coupe (glisseur en $P$, $\vec{OP}=L_3\vec x_2-L_4\vec z_2$) : $\vec M(O)=\vec{OP}\wedge F_c\vec x_2=-L_4F_c\,\vec z_2\wedge\vec x_2=-L_4F_c\,\vec y_2$.
Pesanteur (glisseur en $G_2$, $\vec{OG_2}=L_1\vec x_2-L_2\vec z_2$, $\vec z_0=\cos\beta\,\vec z_2-\sin\beta\,\vec x_2$) : $\vec M(O)=\vec{OG_2}\wedge(-m_2g\,\vec z_0)=m_2g\,(L_1\cos\beta-L_2\sin\beta)\,\vec y_2$.
$$\boxed{\mathcal F_{F_c\to2}=\left\{\begin{matrix}F_c\,\vec x_2\\ -L_4F_c\,\vec y_2\end{matrix}\right\}_O\qquad \mathcal F_{g\to2}=\left\{\begin{matrix}-m_2g\,\vec z_0\\ m_2g\,(L_1\cos\beta-L_2\sin\beta)\,\vec y_2\end{matrix}\right\}_O}$$
### Question 4
On isole l'ensemble 2. Actions extérieures : liaison pivot $1\to2$ d'axe $(O,\vec y_1)$ supposée parfaite ($\vec M(O,1\to2)\cdot\vec y_1=0$), force de coupe, pesanteur, couple musculaire $C_1\vec y_1$. Théorème du moment dynamique en $O$ (fixe dans $\mathcal R_0$ galiléen), projeté sur $\vec y_1=\vec y_2$ :
$$B_2\ddot\beta+(C_2-A_2)\dot\alpha^2\sin\beta\cos\beta=C_1-L_4F_c+m_2g\,(L_1\cos\beta-L_2\sin\beta)$$
$$\boxed{C_1=B_2\ddot\beta+(C_2-A_2)\,\dot\alpha^2\sin\beta\cos\beta+L_4F_c-m_2g\,(L_1\cos\beta-L_2\sin\beta)}$$
### Question 5
Quasi-statique : $\ddot\beta=0$, $\dot\alpha=0$. Avec $\cos\beta\approx1$, $\sin\beta=\sin(-\pi/18)\approx-0{,}17$, $g\approx10\ \mathrm{m\,s^{-2}}$ :
$L_4F_c=0{,}2\times30=6\ \mathrm{N\,m}$ ; $m_2g(L_1\cos\beta-L_2\sin\beta)\approx5\times(0{,}1+0{,}05\times0{,}17)\approx5\times0{,}11\approx0{,}54\ \mathrm{N\,m}$.
$$\boxed{C_1\approx6-0{,}5\approx5{,}5\ \mathrm{N\,m}}$$
(L'énoncé écrit $\sin\beta\approx0{,}17$ ; avec cette valeur on obtient $5{,}54$ N·m, même résultat à deux chiffres.)
### Question 6
$\beta=-10^\circ$ est une déviation radiale (côté négatif de la Figure 5) : la courbe donne $C_{max}\approx11{,}5$ N·m. Exigence Id 1.1 : effort limité à 20 % de la capacité maximale, soit $C_{adm}=0{,}2\times11{,}5=2{,}3$ N·m $<C_1=5{,}5$ N·m. L'exosquelette doit fournir le complément :
$$\boxed{C_{exo}\ \ge\ C_1-C_{adm}\approx5{,}5-2{,}3\approx3{,}2\ \mathrm{N\,m}}$$
## Partie B — Étude de la configuration mécanique de l'exosquelette
### Question 7
Pivots en série d'axes concourants en $O$ (bras) et en $O_e$ (orthèse) :
$$\boxed{\mathcal V_{2/0}=\left\{\begin{matrix}\dot\alpha\,\vec z_0+\dot\beta\,\vec y_1\\ \vec 0\end{matrix}\right\}_O\qquad \mathcal V_{5/3}=\left\{\begin{matrix}\dot\gamma\,\vec z_3+\dot\delta\,\vec y_4\\ \vec 0\end{matrix}\right\}_{O_e}}$$
### Question 8
Avec $3$ encastré sur $0$ et $5$ encastré sur $2$, la boucle $0-1-2-4-0$ comporte quatre pivots. Les deux mouvements $2/0$ et $5/3$ sont des rotations autour d'un point fixe ($O$, resp. $O_e$) : il faut d'abord $O_e=O$. Ensuite, $\vec z_0$ et $\vec z_3$ sont deux directions liées au même solide $\{0,3\}$ ; $\vec y_1$ et $\vec y_4$ sont deux directions liées au même solide $\{2,5\}$. Pour que les deux degrés de liberté de la main soient conservés, chaque pivot de l'orthèse doit être coaxial au pivot anatomique correspondant (sinon, par exemple, un vecteur de 2 restant orthogonal à $\vec z_0$ et non colinéaire à $\vec y_1$ bloque $\dot\beta$, et la boucle n'a plus qu'une mobilité).
$$\boxed{(O_e,\vec z_3)\equiv(O,\vec z_0)\quad\text{et}\quad(O_e,\vec y_4)\equiv(O,\vec y_1)\quad(\text{donc }O_e=O)}$$
Ce sont des conditions de réglage (position et orientation), indépendantes du temps ; elles correspondent à $\mathcal R_4=\mathcal R_1$.
### Question 9
Graphe : 4 classes ($\{0,3\}$, 1, $\{2,5\}$, 4), 4 pivots, $\gamma=4-4+1=1$ boucle, $E_c=6$, $N_c=4$.
Fermeture en $O=O_e$ avec $\vec z_4=\vec z_3=\vec z_0$, $\vec y_4=\vec y_1$ : résultante $(\dot\alpha-\dot\gamma)\vec z_0+(\dot\beta-\dot\delta)\vec y_1=\vec 0$ (2 équations indépendantes) ; moments identiquement nuls (tous les axes passent par $O$). Donc $r_c=2$, $m=N_c-r_c=2$ et
$$\boxed{h=6\gamma-r_c=6-2=4}$$
(Vérification statique : $N_s=4\times5=20$, $E_s=6\times3=18$, $h=N_s-E_s+m=4$.)
Conséquences : le montage n'est possible sans effort que si les conditions géométriques de Q8 sont exactement réalisées, ce qui est impossible (tolérances, centre articulaire du poignet mal défini et variable d'un opérateur à l'autre). Les défauts se traduisent par des efforts parasites dans l'orthèse et sur le poignet (gêne, points de pression, aggravation du risque de TMS), et l'exigence d'adaptation à la morphologie (Id 1.3.1) n'est pas tenue.
### Question 10
Approche cinématique, en $A$ dans $(\vec x_0,\vec y_0,\vec z_0)$ : $\mathcal V_{1/0}=\{p\vec x_0+q\vec y_0+r\vec z_0\ ;\ u\vec x_0+v\vec y_0+w\vec z_0\}_A$.
- $\mathcal L_A$ (normale $\vec z_0$ en $A$) : $\vec V(A,1/0)\cdot\vec z_0=0\Rightarrow w=0$.
- $\mathcal L_B$ : $\vec V(B,1/0)=\vec V(A,1/0)+\vec{BA}\wedge\vec\Omega=u\vec x_0+(v+Lr)\vec y_0+(w-Lq)\vec z_0$, et $\vec V(B,1/0)\cdot\vec z_0=0\Rightarrow q=0$ (car $L\neq0$).
$$\mathcal V_{eq}=\left\{\begin{matrix}p & u\\ 0 & v\\ r & 0\end{matrix}\right\}_{A,(\vec x_0,\vec y_0,\vec z_0)}$$
Quatre mobilités : deux translations dans le plan $(\vec x_0,\vec y_0)$, rotation autour de $\vec z_0$, rotation autour de $(A,\vec x_0)$.
$$\boxed{\mathcal L_{eq}=\text{liaison cylindre-plan (linéaire rectiligne) de droite de contact }(A,\vec x_0)\text{ et de normale }\vec z_0}$$
(Approche statique équivalente : la somme des deux glisseurs $Z_A\vec z_0$ en $A$ et $Z_B\vec z_0$ en $B$ donne en $A$ le torseur $\{Z\vec z_0\ ;\ M\vec y_0\}$, deux inconnues, même liaison.)
### Question 11
Schémas à compléter sur le plan de 0 (cahier réponse) :
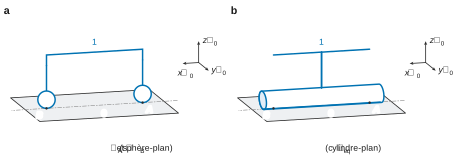
- **Avec $\mathcal L_A$ et $\mathcal L_B$** : sphères liées à 1 par les tiges, tangentes au plan en $A$ et en $B$ (normale $\vec z_0$).
- **Avec $\mathcal L_{eq}$** : cylindre lié à 1, d'axe parallèle à $\vec x_0$, en contact suivant la droite $(AB)=(A,\vec x_0)$.
### Question 12
Graphe de la Figure 8 : 6 solides, 6 liaisons (4 pivots, 2 cylindre-plan), $\gamma=6-6+1=1$, $E_c=6$, $N_c=4\times1+2\times4=12$.
Rang : les translations des deux cylindre-plan engendrent le plan $\perp\vec z_1$ (liaison 0/3) et le plan $\perp\vec y_1$ (liaison 5/2), donc tout $\mathbb R^3$. Les rotations disponibles ont pour directions $\vec z_1$ (pivots 0/1, 3/4 et normale de 0/3), $\vec y_1$ (pivots 1/2, 4/5 et normale de 5/2), $\vec y_3$ et $\vec z_5$ (directions des droites de contact). En configuration quelconque, $\vec y_3\neq\vec y_1$ dans le plan $\perp\vec z_1$, et les directions de rotation engendrent $\mathbb R^3$. Donc $r_c=6$ :
$$m=N_c-r_c=12-6=6,\qquad \boxed{h=6\gamma-r_c=0}$$
(Vérification statique : $N_s=4\times5+2\times2=24$, $E_s=6\times5=30$, $h=N_s-E_s+m=0$.) Mobilités : 2 utiles ($\alpha$, $\beta$ de la main) et 4 internes (glissements/rotations du brassard et du gant), qui absorbent les écarts de position.
**Aucune contrainte de montage** : l'orthèse se met en place sans effort quelle que soit la morphologie, Id 1.3.1 est validée ; les deux mouvements du poignet restent libres, Id 1.3.2 est validée. (Dans la position singulière où brassard et gant sont parfaitement alignés, $\vec y_3=\vec y_1$ et $\vec z_5=\vec z_1$, le rang tombe à 5 et $h=1$.)
### Question 13
$\vec{A_1B_1}=\vec{A_1O_b}+\vec{O_bO}+\vec{OO_g}+\vec{O_gB_1}=R_v\vec y_0+L_b\vec x_0+L_g\vec x_1-R_v\vec y_1$, avec $\vec x_1=\cos\alpha\,\vec x_0+\sin\alpha\,\vec y_0$, $\vec y_1=-\sin\alpha\,\vec x_0+\cos\alpha\,\vec y_0$ :
$$\vec{A_1B_1}=(L_b+L_g\cos\alpha+R_v\sin\alpha)\,\vec x_0+\big(R_v(1-\cos\alpha)+L_g\sin\alpha\big)\,\vec y_0$$
$$\boxed{\lambda_1=\sqrt{L_b^2+L_g^2+2R_v^2(1-\cos\alpha)+2R_vL_g\sin\alpha+2L_b\,(L_g\cos\alpha+R_v\sin\alpha)}}$$
Contrôle : $\alpha=0$ donne $\lambda_1=L_b+L_g$.
### Question 14
Les ancrages du muscle 4 se déduisent de ceux du muscle 2 en changeant $R_v$ en $-R_v$ ($\vec{O_bA_4}=-R_v\vec z_0$, $\vec{O_gB_4}=-R_v\vec z_2$). Dans (B.1) :
$$\boxed{\lambda_4=\sqrt{2R_v^2+L_b^2+L_g^2-2R_v\,(L_g\sin\beta+R_v\cos\beta)+2L_b\,(L_g\cos\beta-R_v\sin\beta)\cos\alpha}}$$
soit $\lambda_4(\alpha,\beta)=\lambda_2(\alpha,-\beta)$.
### Question 15
À $\alpha=0$, $\lambda_{2-max}$ correspond au maximum de $\lambda_2^2(\beta)$, donc à un zéro de sa dérivée. $\dfrac{\mathrm d\lambda_2^2}{\mathrm d\beta}=2R_v(L_g\cos\beta+R_v\sin\beta)+2L_b(R_v\cos\beta-L_g\sin\beta)$ ; on prend la moitié :
$$\boxed{f(\beta)=R_v(L_b+L_g)\cos\beta+(R_v^2-L_bL_g)\sin\beta}\qquad f'(\beta)=-R_v(L_b+L_g)\sin\beta+(R_v^2-L_bL_g)\cos\beta$$
(Contrôle : $\tan\beta^\ast=\dfrac{R_v(L_b+L_g)}{L_bL_g-R_v^2}=\dfrac{8790}{18400}\approx0{,}48$, $\beta^\ast\approx25^\circ$.)
### Question 16
$$\boxed{\beta_{n+1}=\beta_n-\frac{f(\beta_n)}{f'(\beta_n)}}$$
```python
def newton(f, fp, beta_0, eps=10**-8):
beta = beta_0
n = 0
while abs(f(beta)) > eps and n < 100: # garde-fou sur le nombre d'itérations
beta = beta - f(beta) / fp(beta)
n = n + 1
return beta
```
(Avec $R_v=0{,}030$, $L_g=0{,}100$, $L_b=0{,}193$ m et $\beta_0=0{,}4$ rad, on obtient $\beta^\ast\approx0{,}445$ rad $\approx25{,}5^\circ$ et $\lambda_2\approx0{,}300$ m.)
### Question 17
$\lambda_2^2=g(\beta)+h(\beta)\cos\alpha$ avec $g(\beta)=2R_v^2+L_b^2+L_g^2+2R_v(L_g\sin\beta-R_v\cos\beta)$ et $h(\beta)=2L_b(L_g\cos\beta+R_v\sin\beta)$.
- $\alpha$ n'intervient que par $\cos\alpha$, fonction paire : $\lambda_2(-\alpha,\beta)=\lambda_2(\alpha,\beta)$, les courbes $\pm\alpha$ sont **superposées**.
- $h(\beta)>0$ pour $-73{,}3^\circ<\beta<106{,}7^\circ$ ($\tan\beta>-L_g/R_v$), en particulier autour du maximum ($\beta\approx25^\circ$) : à $\beta$ fixé, $\lambda_2^2$ est maximal pour $\cos\alpha=1$, soit **$\alpha=0$**. Hors de cet intervalle, l'ordre des courbes s'inverse (toutes se croisent en $\beta\approx-73^\circ$ et $\beta\approx107^\circ$, où $h=0$), ce qu'on voit sur la Figure 12.
Remarque : le texte de la Figure 12 et Q18 appellent $\beta$ l'angle de flexion/extension et $\alpha$ celui de déviation, à l'inverse de l'annexe C ; on garde le paramétrage de l'annexe C, cohérent avec (B.1).
### Question 18
Sur la Figure 12, courbe $\alpha=0$ : $\lambda_{2-max}\approx30$ cm (pour $\beta\approx25^\circ$). Le muscle ne pouvant pas s'allonger au-delà de sa longueur nominale, on prend $\lambda_0=\lambda_{2-max}=30$ cm. Contraction maximale du DMSP-5 : 20 % (Tableau 3), d'où $\lambda_{2-min}=0{,}8\times30=24$ cm. La courbe $\alpha=0$ coupe $\lambda_2=24$ cm en
$$\boxed{\beta\in[-52^\circ\ ;\ +103^\circ]\ \text{(muscle 2 seul)}}$$
Le muscle antagoniste 4 ($\lambda_4(\beta)=\lambda_2(-\beta)$) impose de même $\beta\in[-103^\circ\,;\,52^\circ]$ ; la paire limite donc le débattement à $\boxed{\beta\in[-52^\circ\ ;\ +52^\circ]}$.
- Id 1.2.3.1 (au moins 45°) : $52^\circ>45^\circ$ de chaque côté, **satisfaite**.
- Id 1.2.3.2 (au plus 60°) : satisfaite grâce au montage antagoniste ($52^\circ<60^\circ$) ; le muscle 2 seul autoriserait 103° côté positif, ce qui ne la respecterait pas.
## Partie C — Étude de l'actionnement mécanique d'une articulation
### Question 19
Homogénéité de $F_c=P\,(F_{c0}-K\,\delta\lambda)$ avec $F_c$ en N, $P$ en Pa, $\delta\lambda$ en m :
$$\boxed{F_{c0}\ \text{en m}^2\ (\mathrm{N\,Pa^{-1}}),\qquad K\ \text{en m}\ (\mathrm{N\,Pa^{-1}\,m^{-1}})}$$
### Question 20
À $P$ constante, $F_c$ est une fonction affine décroissante de $\delta\lambda$. Le point d'annulation $\delta\lambda=F_{c0}/K$ ne dépend pas de $P$ : une pression plus forte donne une droite plus haute et plus pentue qui passe par ce même point.
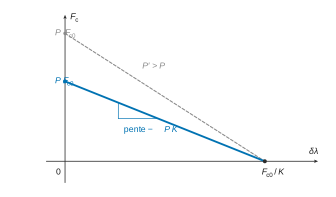
| Élément du tracé | Valeur |
|---|---|
| Ordonnée à l'origine | $P\,F_{c0}$ |
| Pente | $-P\,K$ |
| Abscisse d'annulation | $F_{c0}/K$ |
### Question 21
Lignes 1 à 15 conservées telles que fournies ; complément :
```python
P_exp = 2 * 10**5 # 2 bar = 2.10^5 Pa
def F_c(x, P):
"""Force théorique linéarisée F = P.(Fc0 - K.x)"""
return P * (Fc0 - K * x)
x = np.linspace(min(data[0, :]), max(data[0, :]), 100) # même plage que l'essai
plt.plot(x, F_c(x, P_exp), label='Théorique')
plt.xlabel('Contraction du muscle (m)')
plt.ylabel('Force (N)')
```
suivi des lignes 30 et 31 (`plt.legend()`, `plt.show()`). Remarque : le `plt.show()` de la ligne 12 affiche la courbe expérimentale seule ; pour superposer les deux courbes sur une même figure, il faut le supprimer. L'énoncé place la force en première colonne alors que le code fourni utilise `data[0, :]` comme contraction : on suit le code imposé.
### Question 22
Contraction initiale $\delta\lambda_0=\tfrac12\times0{,}20\,\lambda_0=0{,}10\,\lambda_0$. Une rotation $\theta$ contracte un muscle de $R\theta$ et détend l'autre de $R\theta$ ; les deux butées ($0{,}20\lambda_0$ et $0$) donnent $R\,\theta_{max}=0{,}10\,\lambda_0$, soit $\theta_{max}=0{,}10\,\lambda_0/R$. L'exigence $\theta_{max}\ge0{,}75$ rad impose
$$\boxed{R\le\frac{0{,}10\,\lambda_0}{0{,}75}=\frac{0{,}03}{0{,}75}=0{,}04\ \mathrm m=40\ \mathrm{mm}}$$
$R$ est le rayon d'une poulie **équivalente** d'un modèle linéaire ($\delta\lambda=R\theta$), alors que $R_v=30$ mm est la distance d'ancrage réelle dans une géométrie non linéaire (B.1) : le bras de levier $\mathrm d\lambda_2/\mathrm d\beta$ ne vaut $R_v$ qu'en $\beta=0$ et varie avec l'angle (il dépend aussi de $L_b$ et $L_g$). Les deux grandeurs n'ont donc pas de raison d'être égales ; $R_v=30$ mm respecte bien $R\le40$ mm (il donnerait $\theta_{max}\approx1$ rad).
### Question 23
Les muscles ne peuvent que tirer ; ils agissent de part et d'autre de la poulie, à la distance $R$ de l'axe. Avec le muscle 2 alimenté à $P_0+\delta P$ qui fait tourner dans le sens de $\theta$ positif :
$$\boxed{C_{mp}=R\,(F_{tot_2}-F_{tot_1})}$$
et $\delta\lambda_2=\delta\lambda_0+R\theta$, $\delta\lambda_1=\delta\lambda_0-R\theta$.
### Question 24
On isole la poulie (inertie $J$ autour de son axe fixe dans $\mathcal R_0$ galiléen) : couple des muscles $C_{mp}$, liaison pivot parfaite (moment nul sur l'axe), pesanteur négligée. Théorème du moment dynamique sur l'axe :
$$\boxed{J\,\frac{\mathrm d^2\theta}{\mathrm dt^2}=C_{mp}=R\,(F_{tot_2}-F_{tot_1})}$$
### Question 25
Avec (C.3), $P_2=P_0+\delta P$, $P_1=P_0-\delta P$, $\dfrac{\mathrm d\delta\lambda_2}{\mathrm dt}=R\dot\theta$, $\dfrac{\mathrm d\delta\lambda_1}{\mathrm dt}=-R\dot\theta$ et $A=F_{c0}-K\delta\lambda_0$ :
$$F_{tot_2}=(P_0+\delta P)(A-KR\theta)-\mu R\dot\theta,\qquad F_{tot_1}=(P_0-\delta P)(A+KR\theta)+\mu R\dot\theta$$
$$F_{tot_2}-F_{tot_1}=-2P_0KR\,\theta+2A\,\delta P-2\mu R\,\dot\theta$$
(le terme $2\,\delta P\,KR\theta$ du second ordre se compense). D'où
$$\boxed{J\frac{\mathrm d^2\theta}{\mathrm dt^2}=-2R\left(\mu R\frac{\mathrm d\theta}{\mathrm dt}+P_0KR\,\theta+(K\delta\lambda_0-F_{c0})\,\delta P\right)}$$
C'est (C.4) à un facteur $R$ près dans le terme visqueux : (C.4) tel qu'imprimé n'est pas homogène ($\mu\dot\theta$ est en N·m⁻¹ quand les autres termes de la parenthèse sont en N). On signale cette coquille et on garde la forme homogène ; avec la forme imprimée, il suffit de remplacer $\mu R$ par $\mu$ dans la suite.
### Question 26
Conditions initiales nulles ($\theta$ et $\delta P$ sont des écarts autour de l'équilibre initial) :
$$\Theta(p)\,\big(Jp^2+2\mu R^2p+2P_0KR^2\big)=2R\,(F_{c0}-K\delta\lambda_0)\,\Delta P(p)$$
$$\boxed{H(p)=\frac{\Theta(p)}{\Delta P(p)}=\frac{2R\,(F_{c0}-K\delta\lambda_0)}{Jp^2+2\mu R^2\,p+2P_0KR^2}}$$
(Avec (C.4) imprimé : $2\mu R\,p$ au lieu de $2\mu R^2p$.)
### Question 27
En divisant par $2P_0KR^2$ :
$$\boxed{K_m=\frac{F_{c0}-K\delta\lambda_0}{P_0KR},\qquad \omega_m=R\sqrt{\frac{2P_0K}{J}},\qquad \xi_m=\frac{\mu R}{\sqrt{2P_0KJ}}}$$
($K_m$ en rad·Pa⁻¹, $\omega_m$ en rad·s⁻¹, $\xi_m$ sans dimension ; avec (C.4) imprimé on obtiendrait $\xi_m=\mu/\sqrt{2P_0KJ}$, non homogène.)
### Question 28
Sur la courbe du modèle : $\theta$ passe de $0{,}06$ rad à $\theta_\infty\approx0{,}62$ rad, soit $\Delta\theta\approx0{,}56$ rad pour $\delta P_0=6$ bar.
- $K_m=\dfrac{0{,}56}{6}\approx\boxed{9{,}3\times10^{-2}\ \mathrm{rad\,bar^{-1}}}$ $(9{,}3\times10^{-7}\ \mathrm{rad\,Pa^{-1}})$.
- Premier maximum $\approx0{,}735$ rad : $D_1=\dfrac{0{,}735-0{,}62}{0{,}56}\approx0{,}20$ ; Figure 37 : $\boxed{\xi_m\approx0{,}45}$.
- Échelon appliqué vers $t\approx1{,}9$ s ; entrée définitive dans la bande $0{,}62\pm0{,}028$ rad vers $t\approx2{,}7$ s : $T_{r5\%}\approx0{,}8$ s. Figure 38 à $\xi=0{,}45$ : $T_{r5\%}\,\omega_m\approx5{,}3$, d'où $\boxed{\omega_m\approx6{,}5\ \mathrm{rad\,s^{-1}}}$. Contrôle : premier maximum à $t_p=\pi/(\omega_m\sqrt{1-\xi_m^2})\approx0{,}54$ s après l'échelon, soit $t\approx2{,}4$ s, conforme à la courbe.
## Partie D — Étude de l'asservissement des mouvements de déviation radio-ulnaire
### Question 29
Neuf cases du diagramme de blocs internes :
| Case (position sur l'ibd) | Flux | Nature |
|---|---|---|
| Entrée « Air » du groupe pneumatique | air aspiré | **M** |
| Entrée « Énergie électrique » du groupe pneumatique | énergie électrique du secteur | **E** |
| Liaison groupe pneumatique (bus « énergie pneumatique ») → manodétendeur flexion | air comprimé | **E** |
| Microcontrôleur → manodétendeur flexion | tension de consigne | **I** |
| Manodétendeur extension → échappement | air rejeté | **M** |
| Capteur de déviation radio-ulnaire → microcontrôleur | signal de mesure | **I** |
| Muscle de déviation ulnaire → gant | action mécanique (traction) | **E** |
| Manodétendeur extension → muscle extension | air sous pression régulée | **E** |
| « Mouvement de flexion-extension » ↔ capteur de flexion-extension | action/mouvement mécanique de la main | **E** |
### Question 30
| Composant | Nom générique | Fonction générique |
|---|---|---|
| Manodétendeur | préactionneur (modulateur d'énergie) | distribuer / moduler l'énergie pneumatique sur ordre de la partie commande |
| Capteur de déviation radio-ulnaire | capteur | acquérir une grandeur physique (effort main/gant) et la convertir en signal |
| Muscle | actionneur | convertir l'énergie pneumatique en énergie mécanique |
| Groupe pneumatique | source d'énergie (alimentation) | alimenter : produire et stocker l'énergie pneumatique à partir de l'énergie électrique |
| Micro-contrôleur | unité de traitement | traiter : comparer mesure et consigne, élaborer la commande |
### Question 31
Le bloc « Amplificateur/Manodétendeur » a pour entrée $U_c$ (0 à 5 V en sortie du microcontrôleur) et pour sortie une pression de 0 à 6 bar :
$$\boxed{K_{mano}=\frac{6}{5}=1{,}2\ \mathrm{bar\,V^{-1}}}$$
(manodétendeur seul, 0–10 V : 0,6 bar/V, amplificateur de gain 2.)
### Question 32
VEAB (manodétendeur proportionnel), L (raccordement direct, imposé par l'énoncé), 26 (3 voies), D9 (0,03–6 bar, seule plage couvrant 6 bar), Q4 (seul raccord proposé en version L), V1 (consigne en tension 0–10 V), 1 (24 V CC), R1 :
$$\boxed{\texttt{VEAB-L-26-D9-Q4-V1-1R1}\quad(\text{référence }8046299)}$$
### Question 33
Au premier ordre en $\delta\theta\ll1$ ($\cos\delta\theta\approx1$, $\sin\delta\theta\approx\delta\theta$), (D.2) donne $x_b^2\approx(R_g-R_m)^2+2a(R_g-R_m)\,\delta\theta$, puis avec $\sqrt{1+u}\approx1+u/2$ ($R_g-R_m>0$) :
$$\boxed{x_b(\delta\theta)\approx R_g-R_m+a\,\delta\theta}$$
L'hypothèse est raisonnable : $\delta\theta$ traduit la seule souplesse de la main dans le gant (quelques degrés).
### Question 34
$\vec{OG_b}=R_g\vec x_5+a\vec z_5$, $\vec{OG_h}=R_g\vec x_5+(a+L)\vec z_5$ ; les forces sont portées par $\vec x_5$ et $\vec z_5\wedge\vec x_5=\vec y_5$ :
$C_{mg}=(a+L)\big[k(\ell_{r0}-x_h)-f\dot x_h\big]+a\big[k(\ell_{r0}-x_b)-f\dot x_b\big]$ avec $x_h=R_g-R_m+(a+L)\delta\theta$, $x_b=R_g-R_m+a\,\delta\theta$.
$$\boxed{C_{eq}=k\,(2a+L)\,(\ell_{r0}-R_g+R_m),\quad A_{mg}=k\big[(a+L)^2+a^2\big],\quad B_{mg}=f\big[(a+L)^2+a^2\big]}$$
### Question 35
$\delta C_{mg}=-A_{mg}\,\delta\theta-B_{mg}\,\dot{\delta\theta}$ ; conditions initiales nulles :
$$\boxed{H_{mg}(p)=\frac{\Delta C_{mg}(p)}{\Delta\Theta(p)}=-A_{mg}\left(1+\frac{B_{mg}}{A_{mg}}\,p\right)}$$
D'où, pour $\Delta C_{gm}=-\Delta C_{mg}$ : $K_{ma}=A_{mg}$, $\tau_{ma}=B_{mg}/A_{mg}=f/k$.
### Question 36
$FTBO(p)=\dfrac{K_pK_{BO}(1+\tau_{ma}p)}{D(p)}$ avec $K_{BO}=K_{mano}K_mK_{ma}$ et $D(p)=1+\dfrac{2\xi_m}{\omega_m}p+\dfrac{p^2}{\omega_m^2}$. Équation caractéristique :
$$\frac{p^2}{\omega_m^2}+\left(\frac{2\xi_m}{\omega_m}+K_pK_{BO}\tau_{ma}\right)p+1+K_pK_{BO}=0$$
Degré 2 : stable si et seulement si tous les coefficients sont strictement positifs, soit $K_p>-1/K_{BO}$ et $K_p>-\dfrac{2\xi_m}{\omega_m\tau_{ma}K_{BO}}$. Comme $\omega_m\tau_{ma}<2\xi_m$ (constantes de (D.5)), la première condition l'emporte :
$$\boxed{K_p>-\frac{1}{K_{BO}}\quad(\text{tout }K_p>0\text{ convient})}$$
### Question 37
Relations lues sur la Figure 21 : $\Theta=\dfrac{K_mK_{mano}}{D}C\varepsilon-\dfrac{C_{dec}}{2P_0KR^2}$, $\Delta\Theta=\Theta-\Theta_{op}$, $\Delta C_{gm}=K_{ma}(1+\tau_{ma}p)\Delta\Theta$, $\varepsilon=\Delta C^\ast_{gm}-\Delta C_{gm}$. En éliminant, et par identification avec (D.4) :
$$\boxed{K_{dec}=\frac{1}{2P_0KR^2}}\qquad \boxed{H_p(p)=\frac{K_{ma}(1+\tau_{ma}p)\left(1+\dfrac{2\xi_m}{\omega_m}p+\dfrac{p^2}{\omega_m^2}\right)}{1+K_pK_{BO}+\left(\dfrac{2\xi_m}{\omega_m}+K_pK_{BO}\tau_{ma}\right)p+\dfrac{p^2}{\omega_m^2}}}$$
### Question 38
$\Delta C^\ast_{gm}=0$, $\Theta_{op}=0$ : $\varepsilon=-\Delta C_{gm}=H_p(p)K_{dec}C_{dec}(p)$ avec $C_{dec}(p)=C_{dec0}/p$. Système stable (Q36), théorème de la valeur finale :
$$\boxed{E_{rs}=H_p(0)\,K_{dec}\,C_{dec0}=\frac{K_{ma}}{1+K_pK_{BO}}\cdot\frac{C_{dec0}}{2P_0KR^2}\neq0}$$
L'exigence Id 1.4.2.1 (erreur nulle pour un échelon d'effort de découpe) **n'est pas respectée** : il n'y a pas d'intégrateur en amont du point d'entrée de la perturbation.
### Question 39
Avec $C(p)=K_i\dfrac{1+T_ip}{T_ip}$ :
$$H_p(p)=\frac{K_{ma}(1+\tau_{ma}p)\,D(p)\,T_ip}{T_ip\,D(p)+K_iK_{BO}(1+T_ip)(1+\tau_{ma}p)}\xrightarrow[p\to0]{}0$$
donc, le système étant supposé stable, $\boxed{E_{rs}=H_p(0)K_{dec}C_{dec0}=0}$ : l'intégrateur, placé en amont de la perturbation, la compense en régime permanent.
### Question 40
$\Delta C^\ast_{gm}=0$, $\Theta_{op}(p)=\Omega_0/p^2$, correcteur PI. Dans le modèle de la Figure 21, $\Theta_{op}$ agit sur la sortie par $-K_{ma}(1+\tau_{ma}p)\Theta_{op}$ ; avec $G(p)=K_{BO}(1+\tau_{ma}p)/D(p)$ :
$$E_{regs}(p)=\frac{K_{ma}(1+\tau_{ma}p)}{1+C(p)G(p)}\cdot\frac{\Omega_0}{p^2},\qquad 1+CG\underset{p\to0}{\sim}\frac{K_iK_{BO}}{T_ip}$$
$$\boxed{E_{regs}=\lim_{p\to0}p\,E_{regs}(p)=\frac{K_{ma}\,T_i\,\Omega_0}{K_i\,K_{BO}}:\ \text{erreur finie non nulle}}$$
L'exigence Id 1.4.2.2 (erreur nulle pour un mouvement en rampe de la main) **n'est pas respectée** : une seule intégration en amont de la perturbation ne suffit pas pour une rampe. (Le bloc $\dfrac{1}{K_{ma}(1+\tau_{ma}p)}$ de la Figure 22 est incohérent avec la Figure 21 ; en le prenant tel quel, on trouve $\dfrac{T_i\Omega_0}{K_{ma}K_iK_{BO}}$, même conclusion.)
### Question 41
$FTBO_{nc}=\dfrac{K_{BO}(1+\tau_{ma}p)}{1+\frac{2\xi_m}{\omega_m}p+\frac{p^2}{\omega_m^2}}$ avec $20\log K_{BO}=-20$ dB, $\omega_m=6{,}5$ rad/s, $1/\tau_{ma}=40$ rad/s.
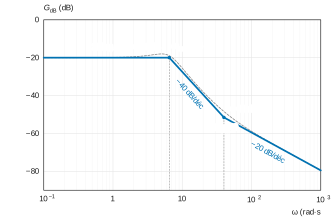
| Domaine | Pente | Points |
|---|---|---|
| $\omega<6{,}5$ rad/s | 0 dB/déc | $-20$ dB |
| $6{,}5<\omega<40$ rad/s | $-40$ dB/déc | $-20-40\log(40/6{,}5)\approx-52$ dB à 40 rad/s |
| $\omega>40$ rad/s | $-20$ dB/déc | $\approx-80$ dB à $10^3$ rad/s |
(Courbe réelle : $+0{,}9$ dB au-dessus de l'asymptote en $\omega_m$ puisque $\xi_m=0{,}45$.)
### Question 42
Id 1.4.1.1 : $M_\varphi\ge45^\circ$, soit $\varphi(\omega_{0dB})\ge-135^\circ$. Sur la Figure 23, la phase ne dépasse $-135^\circ$ que dans la bosse centrée vers $1{,}4\times10^2$ rad/s (maximum $\approx-128^\circ$) :
$$\boxed{\omega_{0dB}\in[\,75\ ;\ 2{,}8\times10^2\,]\ \mathrm{rad\,s^{-1}}}$$
Id 1.4.3.1 impose en plus $\omega_{0dB}\ge90$ rad/s : $\boxed{\omega_{0dB}\in[\,90\ ;\ 2{,}8\times10^2\,]\ \mathrm{rad\,s^{-1}}}$.
### Question 43
Changer $K_{i2}$ translate le gain de $20\log K_{i2}$ ; le gain décroît avec $\omega$, donc $K_{i2}$ est minimal pour la plus petite pulsation admissible : $\boxed{\omega_{0dB}=90\ \mathrm{rad\,s^{-1}}}$. Figure 24 : $G_{dB}(90)\approx-50$ dB pour $K_{i2}=1$, d'où
$$\boxed{K_{i2}=10^{50/20}\approx3\times10^2}$$
### Question 44
$K_{i2}$ doublé : gain relevé de 6 dB, $\omega_{0dB}\approx1{,}6\times10^2$ rad/s, phase $\approx-129^\circ$.
| Id | Exigence | Constat | Verdict |
|---|---|---|---|
| 1.4.1 | stabilité | réponse de la Figure 25 convergente | satisfaite |
| 1.4.1.1 | $M_\varphi\ge45^\circ$ | $M_\varphi\approx51^\circ$ | satisfaite |
| 1.4.1.2 | $M_G\ge6$ dB | la phase passe par $-180^\circ$ vers 8 et 17 rad/s, où le gain vaut environ $+30$ à $+50$ dB : il faut diviser le gain par plus de 30 dB pour déstabiliser | satisfaite |
| 1.4.1.3 | dépassement $\le20\,\%$ | pic $\approx12{,}8$ N·m pour 10 N·m, $D_1\approx28\,\%$ | **non satisfaite** |
| 1.4.2.1 | erreur nulle, échelon de découpe | valeur finale 10 N·m | satisfaite |
| 1.4.2.2 | erreur nulle, rampe de la main | écart transitoire de $0{,}25$ N·m à $t=1$ s, puis retour à 10 N·m pendant la rampe | satisfaite |
| 1.4.3.1 | $\omega_{0dB}\ge90$ rad/s | $\approx1{,}6\times10^2$ rad/s | satisfaite |
| 1.4.3.2 | $T_{r5\%}<100$ ms | entrée dans $[9{,}5\,;\,10{,}5]$ N·m vers $t\approx0{,}55$ s, $T_{r5\%}\approx50$ ms | satisfaite |
**Toutes les exigences de performance sont satisfaites sauf Id 1.4.1.3 (dépassement d'environ 28 %).**
## Partie E — Étude du groupe pneumatique
### Question 45
Compression isentropique : $p_1V_1^\gamma=p_2V_2^\gamma$.
$$\boxed{p_2=p_1\left(\frac{V_1}{V_2}\right)^\gamma=p_1\,\tau^\gamma}\qquad \tau=\frac{26{,}25}{7}=3{,}75,\quad \boxed{p_2\approx1\times6{,}4=6{,}4\ \mathrm{bar}}$$
(Figure 28 : $3{,}75^{1,4}\approx6{,}4$.)
### Question 46
Quantité de gaz constante : $\dfrac{p_1V_1}{T_1}=\dfrac{p_2V_2}{T_2}$, donc $\dfrac{T_2}{T_1}=\dfrac{p_2}{p_1}\cdot\dfrac{V_2}{V_1}=\tau^\gamma\cdot\tau^{-1}$ :
$$\boxed{T_2=T_1\,\tau^{\gamma-1}}\qquad T_2\approx293\times1{,}7\approx\boxed{4{,}98\times10^2\ \mathrm K\approx2{,}2\times10^2\ ^\circ\mathrm C}$$
(Figure 28 : $3{,}75^{0,4}\approx1{,}7$.) **Le refroidisseur est nécessaire** : environ 220 °C en sortie de compresseur, alors que les muscles DMSP sont limités à 60 °C (Tableau 3) et que le sécheur et les joints exigent un air refroidi.
### Question 47
Figure 29 : de $p=1$ bar à $t=0$ à $p=4$ bar vers $t=30$ s, puis droite atteignant $\approx6$ bar vers $t\approx70$ s.
$$\boxed{K_{p1}=\frac{4-1}{30}=0{,}10\ \mathrm{bar\,s^{-1}},\qquad K_{p2}\approx\frac{6-4}{70-30}=0{,}05\ \mathrm{bar\,s^{-1}}}$$
### Question 48
Instants relevés (graduation de 10 s) : Marche à 10 s ; manodétendeurs ouverts sur $[90\,;130]$, $[150\,;230]$ et $[300\,;340]$ s ; AU à 240 s ; acquittement à 270 s ; Arrêt à 370 s. Règles : MISE EN PRESSION : $+K_{p1}$ ($p<4$ bar) ou $+K_{p2}$ ($p\ge4$ bar) ; ATTENTE, VEILLE, ARRET URGENCE : compresseur arrêté ; manodétendeurs ouverts : $-K_{p3}=-0{,}025$ bar/s qui s'ajoute ; passage en ATTENTE quand $p$ atteint 6 bar, retour en MISE EN PRESSION quand $p$ redescend à 4 bar ; à l'acquittement, retour dans MARCHE et, comme $p<6$ bar, en MISE EN PRESSION.
| $t$ (s) | État | Manod. | $\mathrm dp/\mathrm dt$ (bar/s) | $p$ (bar) |
|---|---|---|---|---|
| 0 – 10 | VEILLE | fermés | 0 | 1 |
| 10 – 40 | MARCHE / MISE EN PRESSION | fermés | +0,10 | 1 → 4 |
| 40 – 80 | MARCHE / MISE EN PRESSION | fermés | +0,05 | 4 → 6 |
| 80 – 90 | MARCHE / ATTENTE | fermés | 0 | 6 |
| 90 – 130 | MARCHE / ATTENTE | ouverts | −0,025 | 6 → 5 |
| 130 – 150 | MARCHE / ATTENTE | fermés | 0 | 5 |
| 150 – 190 | MARCHE / ATTENTE | ouverts | −0,025 | 5 → 4 |
| 190 – 230 | MARCHE / MISE EN PRESSION | ouverts | +0,05 − 0,025 = +0,025 | 4 → 5 |
| 230 – 240 | MARCHE / MISE EN PRESSION | fermés | +0,05 | 5 → 5,5 |
| 240 – 270 | ARRET URGENCE | fermés | 0 | 5,5 |
| 270 – 280 | MARCHE / MISE EN PRESSION | fermés | +0,05 | 5,5 → 6 |
| 280 – 300 | MARCHE / ATTENTE | fermés | 0 | 6 |
| 300 – 340 | MARCHE / ATTENTE | ouverts | −0,025 | 6 → 5 |
| 340 – 370 | MARCHE / ATTENTE | fermés | 0 | 5 |
| après 370 | VEILLE | fermés | 0 | 5 |
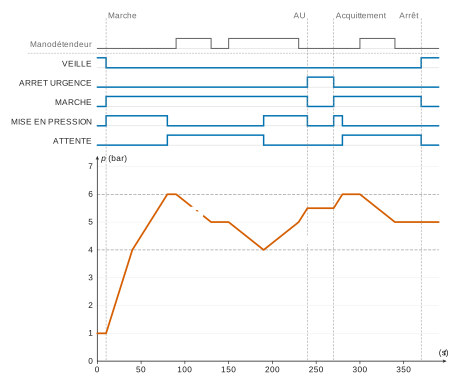
La courbe $p(t)$ est la ligne brisée des valeurs du tableau ; chaque ligne d'état est haute sur les intervalles où l'état est actif (MARCHE couvre MISE EN PRESSION et ATTENTE).
Aide sur le corrigé
Connectez-vous pour demander une explication.