Physique
CCINPPC2026
# CCINP PC — Physique 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve PC2P, 4 heures, calculatrices interdites. *Nanorhéologie par appareil à force dynamique de surface.* Applications numériques à un chiffre significatif, comme l'impose l'énoncé.
## Partie I — Mesure de la force s'exerçant sur le plan
### I.1 — Mesure interférométrique du déplacement du plan par rapport au bâti fixe
**Q1.** On remplace le miroir $M_2$ par son image $M_2'$ à travers la séparatrice. Le Michelson réglé en lame d'air équivaut alors à une lame d'air d'épaisseur $e$ comprise entre $M_1$ et $M_2'$, parallèles. Le miroir à 45° du bras 1 ne fait que replier ce bras.
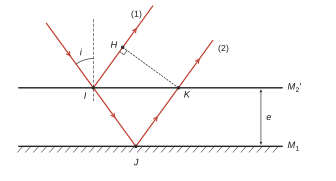
$H$ est le projeté orthogonal de $K$ sur le rayon (1) : le plan $KH$ est orthogonal aux deux rayons émergents.
Le plan $KH$ est un plan d'onde commun aux deux rayons émergents. D'après le théorème de Malus, les chemins après $H$ et après $K$ sont égaux, donc (avec $n=1$ et sans déphasage de réflexion)
$$\delta=(IJ+JK)-IH,\qquad IJ=JK=\frac{e}{\cos i},\qquad IK=2e\tan i,\qquad IH=IK\sin i=\frac{2e\sin^2 i}{\cos i}.$$
$$\boxed{\delta=\frac{2e}{\cos i}\left(1-\sin^2 i\right)=2e\cos i}$$
**Q2.** À $e$ fixé, $\delta=2e\cos i$ ne dépend que de l'inclinaison $i$ du rayon. Tous les rayons de même inclinaison ont le même état d'interférence, quel que soit leur point d'incidence : ce sont des **franges d'égale inclinaison**. Le système est invariant par rotation autour de la normale aux miroirs, donc les rayons d'inclinaison $i$ forment un cône. La lentille envoie la direction $i$ sur le cercle de rayon $f'\tan i$ centré sur le foyer image, d'où des anneaux.
Sans condenseur, le faisceau laser est parallèle et arrive en incidence normale : il n'y a qu'une seule inclinaison. La lentille le concentre au foyer image, et l'on observe **un seul point lumineux** (une petite tache) dont l'éclairement dépend de $2e/\lambda$. On ne voit aucun anneau.
**Q3.** Aux petits angles, l'ordre vaut $p(i)=\dfrac{2e\cos i}{\lambda}\simeq p_0-\dfrac{e\,i^2}{\lambda}$ avec $p_0=2e/\lambda$. L'ordre est maximal au centre. Le $k$-ième anneau brillant compté depuis le centre vérifie $p_0-p=k-\varepsilon$, où $\varepsilon\in[0,1[$ est l'excédent fractionnaire, d'où
$$i_k\simeq\sqrt{\frac{(k-\varepsilon)\lambda}{e}},\qquad \rho_k\simeq f'\,i_k .$$
Lorsqu'on se rapproche du contact optique, $e$ diminue. Un anneau d'ordre $p$ fixé, défini par $\cos i=p\lambda/(2e)$, voit alors son rayon diminuer : les anneaux **rentrent** vers le centre et y disparaissent, et il en reste de moins en moins dans le champ. Les anneaux restants sont de plus en plus larges et espacés, puisque $\rho_k\propto e^{-1/2}$.
**Il faut donc augmenter le rayon des anneaux visibles** en translatant $M_1$. Au contact optique ($e=0$), l'éclairement de l'écran est uniforme (teinte plate).
**Q4.** Le contact optique correspond à des bras de même longueur optique depuis la séparatrice. Le bras 1 mesure $d+d_1$ (séparatrice, puis miroir à 45°, puis $M_1$) et le bras 2 mesure $d_2$ (pour $x=0$) :
$$\boxed{d+d_1=d_2}$$
**Q5.** En coin d'air éclairé en incidence quasi normale, les franges sont localisées au voisinage des miroirs. Pour les observer, l'écran doit donc être le conjugué du plan des miroirs par $(\mathcal L')$. La relation de conjugaison de Descartes s'écrit $\dfrac{1}{\overline{OA'}}-\dfrac{1}{\overline{OA}}=\dfrac{1}{f'}$, avec $\overline{OA}=-D$ et $\overline{OA'}=D'$. Elle donne $\dfrac1{D'}=\dfrac1{f'}-\dfrac1D$, soit
$$\boxed{D'=\frac{D\,f'}{D-f'}}$$
L'image n'est réelle que si $D>f'$, d'où le choix d'une lentille de courte focale.
**Q6.** Pour $\alpha$ petit, $e_0(y)=\alpha y$ et $\delta=2\alpha y$. L'éclairement ne dépend que de $y$ : les franges sont des **droites parallèles à l'arête du coin** (perpendiculaires à $y$), appelées **franges d'égale épaisseur**. Sur les miroirs, deux franges brillantes consécutives vérifient $2\alpha\,\Delta y=\lambda$, soit $\Delta y=\lambda/(2\alpha)$. Le grandissement transversal de la lentille vaut $\gamma=\overline{OA'}/\overline{OA}=-D'/D$. L'interfrange sur l'écran est donc
$$\boxed{i_e=\frac{D'}{D}\,\frac{\lambda}{2\alpha}}$$
**Q7.** On prend $\delta=\mathcal L_1-\mathcal L_2$, où $\mathcal L_1$ et $\mathcal L_2$ sont les chemins optiques par $M_1$ et par $M_2$. Le déplacement $x$ ne modifie que le bras 2, dont la longueur passe de $d_2$ à $d_2-x$, parcourue à l'aller et au retour. $\mathcal L_2$ diminue donc de $2x$ et, au même point des miroirs,
$$\boxed{\delta(x)=\delta_0+2x}$$
Avec la convention opposée, on aurait $\delta=\delta_0-2x$, et seul le signe de $\Psi$ changerait en Q8.
**Q8.** Deux ondes cohérentes d'éclairements $\mathcal E_1$ et $\mathcal E_2$, de déphasage $\varphi=2\pi\delta/\lambda$, donnent la formule de Fresnel :
$$\mathcal E=\mathcal E_1+\mathcal E_2+2\sqrt{\mathcal E_1\mathcal E_2}\cos\varphi .$$
Elle s'obtient en écrivant $\mathcal E=K\langle(s_1+s_2)^2\rangle$, où le terme croisé moyenné vaut $\sqrt{\mathcal E_1\mathcal E_2}\cos\varphi$ pour deux ondes synchrones et cohérentes. Ici $\mathcal E_1=\mathcal E_2=\mathcal E_0$, donc
$$\mathcal E=2\mathcal E_0\left[1+\cos\frac{2\pi\delta(x)}{\lambda}\right]=2\mathcal E_0\left[1+\cos\left(\frac{4\pi x}{\lambda}+\frac{2\pi\delta_0}{\lambda}\right)\right].$$
$$\boxed{\mathcal E=\frac{\mathcal E_{max}}{2}\left(1+\cos\left(\frac{4\pi x}{\lambda}+\Psi\right)\right),\qquad \mathcal E_{max}=4\mathcal E_0,\qquad \Psi=\frac{2\pi\delta_0}{\lambda}}$$
**Q9.** On dérive :
$$\boxed{S=\left|\frac{\mathrm d\mathcal E}{\mathrm dx}\right|=\frac{2\pi\mathcal E_{max}}{\lambda}\left|\sin\left(\frac{4\pi x}{\lambda}+\Psi\right)\right|}$$
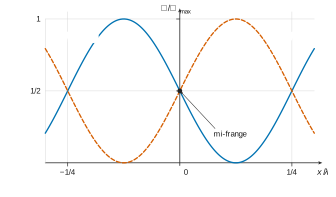
Au voisinage de $x=0$, $S\simeq\dfrac{2\pi\mathcal E_{max}}{\lambda}|\sin\Psi|$. Cette sensibilité est maximale pour $|\sin\Psi|=1$ :
$$\boxed{\Psi=\frac{\pi}{2}+n\pi,\quad n\in\mathbb Z}$$
Ces points sont à mi-frange ($\mathcal E=\mathcal E_{max}/2$), là où la pente est la plus forte.
**Q10.** Deux valeurs successives sont $\Psi_1=\pi/2$ et $\Psi_2=3\pi/2$. Comme $\cos(u+\pi/2)=-\sin u$ et $\cos(u+3\pi/2)=\sin u$, et que $\sin u\simeq u$ pour $u=4\pi x/\lambda\ll1$ (c'est-à-dire $x\ll\lambda$) :
$$\boxed{\mathcal E_1=\frac{\mathcal E_{max}}{2}\left(1-\frac{4\pi x}{\lambda}\right),\qquad \mathcal E_2=\frac{\mathcal E_{max}}{2}\left(1+\frac{4\pi x}{\lambda}\right)}$$
**Q11.** La résistance $R_1$ relie la sortie à l'entrée inverseuse : la rétroaction est négative, ce qui indique un fonctionnement en régime linéaire (on le suppose stable). L'ALI idéal en régime linéaire impose alors $V_+=V_-$. Comme $V_+=0$ (masse), $V_-=0$. La photodiode est branchée entre l'entrée inverseuse et la masse : la tension à ses bornes est nulle, **la photodiode est en court-circuit** et débite $I_{cc}=\beta\mathcal E$.
**Q12.** Les courants d'entrée de l'ALI sont nuls. Avec le sens de $I_{cc}$ de la figure 4 (de la photodiode vers la masse), le courant $I_{cc}$ qui quitte le nœud inverseur par la photodiode y arrive par $R_1$, depuis la sortie. Donc $U_s-V_-=R_1I_{cc}$, avec $V_-=0$ :
$$\boxed{U_s=R_1\beta\,\mathcal E}$$
**Q13.** On a $U_i=\beta R_1\mathcal E_i$, donc $U_2-U_1=\beta R_1\mathcal E_{max}\,\dfrac{4\pi x}{\lambda}$ et $U_1+U_2=\beta R_1\mathcal E_{max}$. Il vient
$$\boxed{U_{opt}=\frac{4\pi K}{\lambda}\,x}$$
Cette relation ne dépend ni de $\beta$, ni de $R_1$, ni de la puissance du laser. Le déplacement minimal détectable vaut
$$x_{min}=\frac{\lambda\,U_{opt,min}}{4\pi K}=\frac{633\cdot10^{-9}\times2\cdot10^{-4}}{4\pi\times10}\simeq\frac{1{,}3\cdot10^{-10}}{1{,}3\cdot10^{2}}\ \text{m}$$
$$\boxed{x_{min}\simeq1\cdot10^{-12}\ \text{m}}$$
C'est environ cent fois moins que la taille d'un atome. On vérifie a posteriori que $x\ll\lambda$.
### I.2 — Réponse mécanique du cantilever
**Q14.** $\vec F_r$ traduit l'**élasticité du cantilever** $L_2$ : la lame déformée en flexion exerce une force de rappel, linéaire pour de petites déformations (loi de Hooke). $\vec f_v$ traduit la **dissipation** : frottement fluide de l'air sur le porte-plan en mouvement et frottements internes du matériau de la lame. À faible vitesse, ce frottement est proportionnel à la vitesse.
**Q15.**
$$\boxed{\underline F(t)=\underline{F_1}\,e^{j\omega t},\ \ \underline{F_1}=F_1e^{j\psi};\qquad \underline x(t)=\underline{x_1}\,e^{j\omega t},\ \ \underline{x_1}=x_1e^{j\varphi}}$$
avec $F(t)=\mathrm{Re}\,\underline F(t)$ et $x(t)=\mathrm{Re}\,\underline x(t)$.
**Q16.** On applique le principe fondamental de la dynamique au solide de masse $m$, dans le référentiel galiléen du bâti, projeté sur $\vec u_x$. Le poids et la réaction verticale n'interviennent pas. On obtient $m\ddot x=-kx-\mu\dot x+F(t)$. En régime sinusoïdal forcé, $(k-m\omega^2+j\mu\omega)\underline{x_1}=\underline{F_1}$, d'où
$$\underline H_m=\frac{k\underline{x_1}}{\underline{F_1}}=\frac{1}{1+j\dfrac{\mu\omega}{k}-\dfrac{m\omega^2}{k}}.$$
On identifie avec la forme proposée :
$$\boxed{\omega_0=\sqrt{\frac km},\qquad Q=\frac{k}{\mu\omega_0}=\frac{\sqrt{km}}{\mu}}$$
$\omega_0$ est la pulsation propre : c'est la pulsation des oscillations libres du système non amorti. $Q$ est le facteur de qualité. Il est d'autant plus grand que l'amortissement est faible, il donne l'ordre du nombre d'oscillations visibles en régime libre, et il fixe l'acuité de la résonance (largeur relative $\simeq1/Q$ et $|\underline H_m|(\omega_0)=Q$).
**Q17.** Avec $\xi=\omega/\omega_0$, $\underline H_m=\dfrac{1}{1-\xi^2+j\xi/Q}$, donc
$$\boxed{|\underline H_m|=\frac{1}{\sqrt{(1-\xi^2)^2+\xi^2/Q^2}}}$$
**Q18.** On pose $X=\xi^2\ge0$ et $D(X)=(1-X)^2+X/Q^2$. Alors $D'(X)=-2(1-X)+1/Q^2$, qui s'annule en $X_r=1-\dfrac{1}{2Q^2}$, où $D$ est minimal car $D''=2>0$. Il y a résonance, c'est-à-dire un maximum de $|\underline H_m|$ pour une pulsation non nulle, si et seulement si $X_r>0$ :
$$\boxed{Q>\frac1{\sqrt2},\qquad \omega_r=\omega_0\sqrt{1-\frac{1}{2Q^2}}}$$
Pour $Q\le1/\sqrt2$, $D$ est croissante sur $\mathbb R_+$ et il n'y a pas de résonance. On a $\omega_r\simeq\omega_0$ dès que $\dfrac{1}{2Q^2}\ll1$, c'est-à-dire $\boxed{Q\gg1}$ : l'écart relatif vaut alors $\simeq1/(4Q^2)$, soit 1 % dès $Q=5$.
**Q19.** La figure 6 présente un plateau $|\underline H_m|\simeq1$ à basse fréquence (conforme à Q17) et un pic très fin à $f\simeq35$ Hz. Le pic est très aigu, donc $Q\gg1$ et $f_0\simeq f_r$ :
$$\omega_0=2\pi f_0\simeq2\pi\times35\simeq2{,}2\cdot10^2\ \text{rad·s}^{-1},\qquad \boxed{\omega_0\simeq2\cdot10^2\ \text{rad·s}^{-1}}$$
Au maximum, $|\underline H_m|_{max}=\dfrac{2Q^2}{\sqrt{4Q^2-1}}\simeq Q$. Le sommet se lit vers 90 :
$$\boxed{Q\simeq1\cdot10^2}$$
**Q20.** Avec la masse ajoutée, $\omega_0^2=\dfrac{k}{m+m_a}$, donc
$$\frac1{\omega_0^2}=\frac mk+\frac{m_a}{k}.$$
La figure 7 montre bien une droite. Elle passe par $(0\,;\,19{,}2\cdot10^{-6}\ \text{s}^2)$ et environ $(4{,}1\cdot10^{-3}\ \text{kg}\,;\,20{,}65\cdot10^{-6}\ \text{s}^2)$, d'où une pente
$$\frac1k\simeq\frac{1{,}45\cdot10^{-6}}{4{,}1\cdot10^{-3}}\simeq3{,}5\cdot10^{-4}\ \text{s}^2\text{·kg}^{-1},\qquad\boxed{k\simeq3\cdot10^3\ \text{N·m}^{-1}}$$
L'ordonnée à l'origine $m/k$ donne aussi **la masse $m$ du plan et du porte-plan** : $m\simeq2{,}9\cdot10^3\times1{,}92\cdot10^{-5}\simeq\boxed{6\cdot10^{-2}\ \text{kg}}$ (entre 5 et $6\cdot10^{-2}$ kg selon la lecture). Contrôle : $1/\sqrt{19{,}2\cdot10^{-6}}\simeq2{,}3\cdot10^2$ rad/s, soit $f_0\simeq36$ Hz, en accord avec Q19.
**Q21.** En module, $F_1=\dfrac{kx_1}{|\underline H_m|}$, donc $k=\dfrac{F_1|\underline H_m|(40\ \text{Hz})}{x_1}$. Sur la figure 6, juste au-dessus de la résonance, $|\underline H_m|(40\ \text{Hz})\simeq3$ :
$$k\simeq\frac{2\cdot10^{-6}\times3}{2\cdot10^{-9}}\ \text{N·m}^{-1},\qquad\boxed{k\simeq3\cdot10^3\ \text{N·m}^{-1}}$$
Commentaire : on retrouve la valeur mesurée par la méthode de Cleveland (Q20), ce qui confirme la cohérence de l'étalonnage. À 40 Hz, si près de $f_0$, on ne peut pas utiliser la relation statique $F_1=kx_1$, qui donnerait $10^3$ N/m. La lecture de $|\underline H_m|$ est toutefois sensible à la position exacte du pic : le modèle donne de 3 à 5. Le résultat n'est donc fiable qu'à un facteur 1,5 près.
## Partie II — Mesure du déplacement relatif entre la sphère et le plan
### II.1 — Fonctionnement du capteur capacitif
**Q22.** On a $\ell/R\simeq5\cdot10^{-5}/3\cdot10^{-2}\simeq2\cdot10^{-3}\ll1$. Les effets de bord ne concernent qu'une couronne de largeur de l'ordre de $\ell$ au bord des disques. Partout ailleurs, les armatures se comportent comme deux plans infinis uniformément chargés.
Sous cette hypothèse, en un point $M$ entre les armatures, les plans $(M,\vec u_r,\vec u_x)$ et $(M,\vec u_\theta,\vec u_x)$ sont des plans de symétrie de la distribution. $\vec E(M)$ appartient à leur intersection, la droite $(M,\vec u_x)$, donc $\vec E=E\,\vec u_x$. La distribution est invariante par rotation autour de $(Ox)$ et par toute translation parallèle aux armatures. $E$ ne dépend donc ni de $\theta$ ni de $r$ :
$$\boxed{\vec E=E(x)\,\vec u_x}$$
**Q23.** Il n'y a pas de charge entre les armatures (les charges sont surfaciques). L'équation de Maxwell-Gauss donne donc $\mathrm{div}\,\vec E=\dfrac{\mathrm dE}{\mathrm dx}=0$ : **$\vec E$ est uniforme** dans le condensateur.
**Q24.** En régime statique, l'équation de Maxwell-Faraday donne $\overrightarrow{\mathrm{rot}}\,\vec E=-\partial\vec B/\partial t=\vec 0$. Un champ de rotationnel nul dérive d'un potentiel :
$$\boxed{\vec E=-\overrightarrow{\mathrm{grad}}\,V}$$
Ici $E=-\mathrm dV/\mathrm dx$ avec $E$ uniforme. Entre $x=0$ (armature $O$, potentiel $V_O$) et $x=\ell$ (armature $A$, potentiel $V_A$), on obtient $V_A-V_O=-E\ell$, d'où
$$\boxed{\vec E=\frac{U}{\ell}\,\vec u_x}$$
Le champ est dirigé de $O$ (chargée $+Q$) vers $A$.
**Q25.** $u_e$ est uniforme dans le volume $\pi R^2\ell$ :
$$\boxed{E_e=\frac{\varepsilon_0}{2}\frac{U^2}{\ell^2}\,\pi R^2\ell=\frac{\varepsilon_0\pi R^2U^2}{2\ell}}$$
**Q26.** $E_e=\dfrac12CU^2$. On identifie avec Q25 pour tout $U$ :
$$\boxed{C=\frac{\varepsilon_0\pi R^2}{\ell}}$$
Numériquement, $C\simeq5\cdot10^{-10}$ F pour $\ell=50\ \mu$m.
**Q27.** On oriente le courant $i$ dans la maille, en convention récepteur pour les deux dipôles. La loi des mailles s'écrit $u_c+u_L=0$, avec $i=C\dfrac{\mathrm du_c}{\mathrm dt}$ et $u_L=L\dfrac{\mathrm di}{\mathrm dt}$ :
$$\boxed{\frac{\mathrm d^2u_c}{\mathrm dt^2}+\frac{1}{LC}u_c=0,\qquad f_{LC}=\frac{1}{2\pi\sqrt{LC}}}$$
**Q28.** On reporte $C$ de Q26 :
$$f_{LC}^2=\frac{1}{4\pi^2L}\cdot\frac{\ell}{\varepsilon_0\pi R^2}\quad\Longrightarrow\quad\boxed{\ell=4\pi^3\varepsilon_0R^2L\,f_{LC}^2}$$
Seule $f_{LC}$ varie : sa mesure donne $\ell$.
**Q29.** On différentie :
$$\boxed{\mathrm d\ell=8\pi^3\varepsilon_0R^2L\,f_{LC}\,\mathrm df}\qquad\left(\text{soit }\frac{\mathrm d\ell}{\ell}=2\frac{\mathrm df}{f_{LC}}\right).$$
Avec $8\pi^3\simeq2{,}5\cdot10^2$, $\varepsilon_0=9\cdot10^{-12}$ F/m, $R^2=9\cdot10^{-4}$ m², $L=2\cdot10^{-6}$ H, $f_{LC}=10^7$ Hz et $\mathrm df=0{,}2$ Hz :
$$\mathrm d\ell\simeq2{,}5\times9\times9\times2\times0{,}2\cdot10^{2-12-4-6+7}\simeq81\cdot10^{-13}\ \text{m},\qquad\boxed{\mathrm d\ell_{min}\simeq8\cdot10^{-12}\ \text{m}}$$
Remarque : les données ne sont pas tout à fait cohérentes. Pour $\ell=50\ \mu$m, Q28 donne $f_{LC}\simeq5$ MHz, et $\mathrm d\ell=2\ell\,\mathrm df/f$ donnerait alors $2\cdot10^{-12}$ m. Dans les deux cas, la résolution est **picométrique**, comparable à celle du capteur interférométrique.
### II.2 — Perturbation liée à l'écoulement de l'air entre les armatures
**Q30.** On fait un bilan de masse sur le système ouvert et fixe compris entre $x$ et $x+\mathrm dx$, de section $S$, avec $\vec v=v(x,t)\vec u_x$. Entre $t$ et $t+\mathrm dt$, on écrit que la variation de masse est égale à ce qui entre moins ce qui sort :
$$\frac{\partial\rho}{\partial t}S\,\mathrm dx\,\mathrm dt=\left[(\rho v)(x,t)-(\rho v)(x+\mathrm dx,t)\right]S\,\mathrm dt=-\frac{\partial(\rho v)}{\partial x}S\,\mathrm dx\,\mathrm dt,$$
$$\boxed{\frac{\partial\rho}{\partial t}+\frac{\partial(\rho v)}{\partial x}=0}$$
**Q31.**
$$\boxed{\frac{\mathrm D\rho}{\mathrm Dt}=\frac{\partial\rho}{\partial t}+\left(\vec v\cdot\overrightarrow{\mathrm{grad}}\right)\rho}$$
D'après le formulaire, $\mathrm{div}(\rho\vec v)=\rho\,\mathrm{div}\,\vec v+\vec v\cdot\overrightarrow{\mathrm{grad}}\,\rho$. L'équation de conservation devient donc $\dfrac{\mathrm D\rho}{\mathrm Dt}+\rho\,\mathrm{div}\,\vec v=0$. L'écoulement est incompressible si la masse volumique de chaque particule de fluide se conserve, c'est-à-dire $\mathrm D\rho/\mathrm Dt=0$. Comme $\rho\neq0$, cela équivaut à
$$\boxed{\mathrm{div}\,\vec v=0}$$
**Q32.** Soit $\Sigma$ une surface fermée fixe qui délimite un volume $\mathcal V$. Le théorème de Green-Ostrogradski donne
$$\boxed{D_V=\oint_\Sigma\vec v\cdot\mathrm d\vec S=\iiint_{\mathcal V}\mathrm{div}\,\vec v\,\mathrm d\tau=0}$$
**Q33.** Le fluide visqueux a la même vitesse normale que les parois (condition d'imperméabilité, incluse dans l'adhérence). Dans le référentiel de l'armature $O$ (en $x=0$, fixe) et pour l'armature $A$ (en $x=\ell(t)$, de vitesse $\dot\ell\,\vec u_x$) :
$$\boxed{v_x(r,0,t)=0,\qquad v_x(r,\ell,t)=\dot\ell(t)}$$
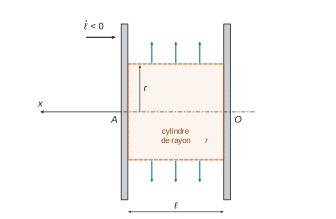
**Q34.** On applique Q32 à la surface fermée qui entoure le cylindre de rayon $r$ et de hauteur $\ell$. Comme $\ell_1\ll\ell_0$, on peut la considérer comme fixe et de hauteur $\ell\simeq\ell_0$, au premier ordre en $\ell_1/\ell_0$. Les flux sortants sont : nul à travers le disque $x=0$ ; $\pi r^2\dot\ell$ à travers le disque $x=\ell$ ; $2\pi r\ell\,u(r,t)$ à travers la surface latérale, par définition de $u$. Leur somme est nulle :
$$2\pi r\ell_0\,u+\pi r^2\dot\ell=0\quad\Longrightarrow\quad\boxed{u(r,t)\simeq-\frac{r\,\dot\ell(t)}{2\ell_0}}$$
Ordre de grandeur : $|\dot\ell|\sim\ell_1\omega$, avec $\ell_1\sim10^{-9}$ m et $\omega\sim2\cdot10^2$ rad/s, d'où $|\dot\ell|\sim2\cdot10^{-7}$ m/s et
$$|u(R)|\sim\frac{3\cdot10^{-2}\times2\cdot10^{-7}}{2\times5\cdot10^{-5}}\sim6\cdot10^{-5}\ \text{m/s},\qquad\boxed{|u(R)|\sim10^{-4}\ \text{m·s}^{-1}}$$
**Q35.** Avec l'échelle de vitesse $U\sim10^{-4}$ m/s et l'échelle de longueur $\ell_0$, on a $\rho_a|(\vec v\cdot\overrightarrow{\mathrm{grad}})\vec v|\sim\rho_aU^2/\ell_0$ et $\eta_a|\Delta\vec v|\sim\eta_aU/\ell_0^2$. Leur rapport vaut
$$\mathrm{Re}=\frac{\rho_aU\ell_0}{\eta_a}\sim\frac{1\times10^{-4}\times5\cdot10^{-5}}{2\cdot10^{-5}},\qquad\boxed{\mathrm{Re}\sim10^{-4}}$$
**Le terme convectif $\rho_a(\vec v\cdot\overrightarrow{\mathrm{grad}})\vec v$ est négligeable** devant le terme visqueux.
**Q36.** L'échelle de temps est $1/\omega$ et l'échelle d'espace du laplacien est $\ell_0$. Alors $\rho_a|\partial\vec v/\partial t|\sim\rho_aU\omega$ et $\eta_a|\Delta\vec v|\sim\eta_aU/\ell_0^2$, d'où
$$\frac{\rho_a|\partial\vec v/\partial t|}{\eta_a|\Delta\vec v|}\sim\frac{\rho_a\omega\ell_0^2}{\eta_a}\sim\frac{1\times2\cdot10^2\times2{,}5\cdot10^{-9}}{2\cdot10^{-5}}\sim\boxed{10^{-2}\ll1}$$
**Le terme instationnaire est négligeable.** Il reste l'équation de Stokes quasi statique $\vec 0=-\overrightarrow{\mathrm{grad}}\,P+\eta_a\Delta\vec v$.
**Q37.** Avec $\vec v=v_r(r,x,t)\vec u_r$ et le formulaire, $\Delta\vec v=\left(\Delta v_r-\dfrac{v_r}{r^2}\right)\vec u_r$ : le laplacien vectoriel n'a de composante ni sur $\vec u_\theta$ ni sur $\vec u_x$.
- Projection sur $\vec u_x$ : $\dfrac{\partial P}{\partial x}=0$, donc **$P=P(r,t)$ ne dépend pas de $x$**.
- Projection sur $\vec u_r$ : $\dfrac{\partial P}{\partial r}=\eta_a\left[\dfrac1r\dfrac{\partial}{\partial r}\left(r\dfrac{\partial v_r}{\partial r}\right)-\dfrac{v_r}{r^2}+\dfrac{\partial^2v_r}{\partial x^2}\right]$.
$v_r$ varie sur la distance $R$ selon $r$ et sur $\ell_0$ selon $x$. Les deux premiers termes du crochet sont donc d'ordre $U/R^2$ et le dernier d'ordre $U/\ell_0^2$. Leur rapport vaut $(\ell_0/R)^2\sim4\cdot10^{-6}$. On néglige les deux premiers :
$$\boxed{\eta_a\frac{\partial^2v_r}{\partial x^2}=\frac{\partial P}{\partial r}}$$
**Q38.** Le second membre $\partial P/\partial r$ ne dépend que de $(r,t)$, pas de $x$. À $r$ et $t$ fixés, on intègre deux fois par rapport à $x$, les constantes d'intégration étant des fonctions de $(r,t)$ :
$$\boxed{v_r=a(r,t)x^2+b(r,t)x+c(r,t),\qquad a=\frac{1}{2\eta_a}\frac{\partial P}{\partial r}}$$
**Q39.** $v_r$ ne dépend pas de $\theta$, donc la moyenne sur la surface latérale se réduit à une moyenne sur la hauteur :
$$\boxed{u(r,t)=\frac1{\ell_0}\int_0^{\ell_0}v_r(r,x,t)\,\mathrm dx}$$
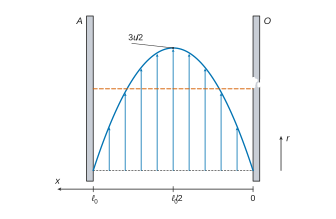
Les deux armatures n'ont pas de vitesse radiale. Le non-glissement impose donc $v_r(r,0,t)=0$, soit $c=0$, et $v_r(r,\ell_0,t)=0$, soit $b=-a\ell_0$. Alors $v_r=-a\,x(\ell_0-x)$ et $u=-\dfrac{a}{\ell_0}\cdot\dfrac{\ell_0^3}{6}=-\dfrac{a\ell_0^2}{6}$, d'où $a=-6u/\ell_0^2$ et
$$\boxed{v_r(r,x,t)=\frac{6u(r,t)}{\ell_0}\,x\left(1-\frac{x}{\ell_0}\right)}$$
**Q40.** D'après Q37 et Q39, $\dfrac{\partial P}{\partial r}=2\eta_aa=-\dfrac{12\eta_au}{\ell_0^2}$. Avec Q34, $\dfrac{\partial P}{\partial r}=\dfrac{6\eta_a\dot\ell}{\ell_0^3}\,r$. La pression est continue au bord du film : $P(R,t)=P_0$. On intègre de $r$ à $R$ :
$$P_0-P(r,t)=\frac{6\eta_a\dot\ell}{\ell_0^3}\cdot\frac{R^2-r^2}{2}\quad\Longrightarrow\quad\boxed{P(r,t)=P_0-\frac{3\eta_a\dot\ell(t)}{\ell_0^3}\left(R^2-r^2\right)}$$
Quand les armatures se rapprochent ($\dot\ell<0$), il y a surpression au centre.
**Q41.** L'air du film est du côté $x>0$ de l'armature $O$. Il exerce sur sa face intérieure la force $-\left(\int_0^RP\,2\pi r\,\mathrm dr\right)\vec u_x$. La face extérieure, soumise à $P_0$, reçoit $+P_0\pi R^2\vec u_x$. Comme $\int_0^R(R^2-r^2)2\pi r\,\mathrm dr=\pi R^4/2$, la résultante nette des forces de pression vaut
$$\boxed{\vec F_v=\frac{3\pi\eta_aR^4}{2\ell_0^3}\,\dot\ell(t)\,\vec u_x}$$
(Si l'on ne compte que la face intérieure, il s'y ajoute $-P_0\pi R^2\vec u_x$.) Cette force est proportionnelle à $\dot\ell$ : c'est un amortissement visqueux dû au film écrasé. L'armature $A$, solidaire du plan, subit $-\vec F_v$. Ordre de grandeur : $\dfrac{3\pi\times2\cdot10^{-5}\times8\cdot10^{-7}}{2\times1{,}25\cdot10^{-13}}\times2\cdot10^{-7}\sim10^{-4}$ N, du même ordre que les « plusieurs dizaines de µN » annoncées par l'énoncé.
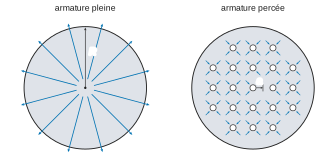
**Q42.** La force parasite $F_v\propto R^4/\ell_0^3$ est très sensible à la distance que l'air doit parcourir pour sortir du film. Les trous percés dans les armatures laissent l'air s'échapper localement. La distance de drainage passe de $R$ à la demi-distance $a$ entre trous. Si l'on découpe l'armature en $N\sim R^2/a^2$ cellules, chacune donnant une force $\propto a^4/\ell_0^3$, la force totale est $\propto R^2a^2/\ell_0^3$, soit une réduction d'un facteur $(a/R)^2$, de l'ordre de $10^{-3}$ pour $a\sim1$ mm. **Le perçage supprime l'essentiel de la surpression et donc de la force parasite qui perturberait le capteur de force**, au prix d'une légère baisse de la capacité.
## Partie III — Application à la nanorhéologie
**Q43.** $h=h_0-h_1(t)$ donne $\dot h=-\dot h_1$, donc $\vec F=\dfrac{6\pi\eta R_0^2}{h_0}\dot h_1\,\vec u_x$. En complexes, $\dot{\underline h}_1=j\omega\underline{h_1}e^{j\omega t}$, d'où $\underline{F_1}=j\dfrac{6\pi\eta\omega R_0^2}{h_0}\underline{h_1}$ :
$$\boxed{\underline Z=j\,\frac{6\pi\eta\omega R_0^2}{h_0},\qquad Z'=0,\qquad Z''=\frac{6\pi\eta\omega R_0^2}{h_0}}$$
L'impédance est purement imaginaire : la force est en phase avec la vitesse, la réponse est purement visqueuse (dissipative), sans composante élastique.
**Q44.** Le modèle prévoit $Z'=0$ et $\dfrac1{Z''}=\dfrac{h_0}{6\pi\eta\omega R_0^2}$, c'est-à-dire une droite passant par l'origine.
- Figure 12 : $Z''$ décroît en $1/h_0$ et $Z'$ reste très petit devant $Z''$ (quelques µN/nm au plus, contre 50 à 250 µN/nm aux faibles distances).
- Figure 13 : $1/Z''$ est une droite passant par l'origine, de pente $\simeq0{,}27/800\simeq3\cdot10^{-4}$ (nm/µN)/nm, et la force statique est nulle.
**Le modèle de Reynolds est validé de quelques nanomètres (environ 10 nm) jusqu'à 800 nm.**
Aux très faibles distances ($h_0\lesssim$ quelques nm), $1/Z''$ ne tend plus vers zéro : $Z''$ cesse de diverger. En même temps, $Z'$ n'est plus négligeable et la force statique croît brutalement. Interprétation : les surfaces entrent en contact ou presque. La surpression du film, qui varie comme $1/h_0^2$, devient énorme. Les surfaces de Pyrex se déforment alors élastiquement, ce qui donne une composante élastique $Z'\neq0$ et limite la dissipation. La rugosité nanométrique des surfaces et la taille finie des molécules (quelques Å) rendent aussi caduques, à cette échelle, la description continue et la notion même de distance $h_0$.
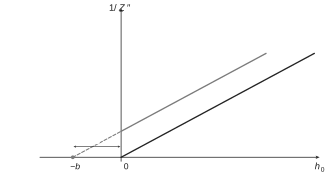
**Q45.** Avec une longueur de glissement $b$, tout se passe comme si l'entrefer valait $h_0+b$. Donc
$$\frac{1}{Z''}=\frac{h_0+b}{6\pi\eta\omega R_0^2} :$$
c'est une droite de même pente, translatée de $-b$ selon $h_0$. Sur la figure 14, les points noirs (Pyrex mouillant) passent par l'origine, donc $b\simeq0$. Les points gris (Pyrex silanisé) suivent une droite parallèle dont l'extrapolation coupe l'axe en $h_0\simeq-20$ nm :
$$\boxed{b\simeq2\cdot10^{-8}\ \text{m}}$$
La correction relative vaut $b/h_0$, puisque $Z''_{\text{glissement}}/Z''_{\text{adhérence}}=1/(1+b/h_0)$. Pour un écoulement macroscopique ($h_0\sim1$ mm), $b/h_0\sim10^{-5}$ et le glissement est indétectable : la condition d'adhérence est alors excellente. En nanorhéologie ($h_0\sim10$ à 100 nm), $b/h_0$ vaut de 0,2 à 2 : le glissement modifie la force d'un facteur allant jusqu'à 3 et ne peut plus être négligé.
**FIN**
Aide sur le corrigé
Connectez-vous pour demander une explication.