Sciences industrielles
CCINPPSI2026
Cherchez d'abord seul. En cas de blocage, ouvrez une indication, réessayez, puis seulement la solution.
# CCINP PSI — Sciences industrielles de l'ingénieur 2026 · Corrigé guidé
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
## Présentation du sujet
L'épreuve (PSI7SI, mutualisée avec e3a-Polytech, 4 heures, **calculatrices interdites**) s'intitule « Barges Interceptor, nettoyer les rivières pour protéger les océans ». Elle suit une barge de collecte de déchets plastiques de bout en bout : où l'installer, comment extraire les déchets, comment remplir les conteneurs sans faire basculer la barge, et comment l'alimenter en énergie. Elle compte **38 questions** en six parties. Un Document Réponse (DR) de 12 pages porte les tracés à exploiter ou à compléter (Q11, Q18, Q22, Q24 à Q26, Q34, Q35). Il n'est pas disponible ici : pour ces questions, le corrigé donne la méthode complète et le critère de décision, sans inventer de valeur.
- **Partie I — Présentation (Q1).** Lecture d'un texte : secteurs touchés et coûts indirects de la pollution plastique.
- **Partie II — Implantation (Q2 à Q4).** Intelligence artificielle : apprentissage supervisé, phases d'apprentissage et d'inférence, lecture d'une courbe de rappel, justesse à partir d'une matrice de confusion, analyse de la généralisation à d'autres rivières.
- **Partie III — Extraction (Q5 à Q26).** III.1 : dimensionnement du moteur d'un convoyeur incliné (débit, cinématique, inertie équivalente, puissances, frottement de Coulomb, théorème de l'énergie cinétique, validation du moteur). III.2 : asservissement de vitesse (schéma-bloc, adaptation du gain, codeur incrémental, identification, précision et rapidité avec un correcteur proportionnel, perturbation, marges sur Bode, correcteur PI, saturation).
- **Partie IV — Remplissage (Q27 à Q34).** IV.1 : hydrostatique de la barge (enfoncement, centre de gravité, centre de poussée, assiette). IV.2 : vitesse de la navette et diagramme d'états de son cycle.
- **Partie V — Autonomie (Q35 à Q37).** Énergie consommée sur 24 h, capacité utile des batteries, temps de recharge solaire.
- **Partie VI — Conclusion (Q38).** Estimation du coût d'un déploiement massif.
**Notions mobilisées** : exigences SysML ; vocabulaire de l'apprentissage automatique (programme d'informatique et de SII) ; cinématique des transmissions, énergie cinétique et inertie équivalente, puissance des actions mécaniques, lois de Coulomb, théorème de l'énergie cinétique ; schémas-blocs, théorème de la valeur finale, premier ordre, diagrammes de Bode, marges, correcteurs P et PI, saturation ; statique (deux glisseurs), centre de masse et poussée d'Archimède ; diagramme d'états ; bilans d'énergie.
**Difficulté.** Elle est modérée, et le sujet est long mais très guidé. Les valeurs de contrôle sont données ($J_D$, $C_{Req}$, les paramètres de la figure 13, le réglage du PI), ce qui permet de reprendre après une erreur. Les vraies difficultés sont les signes (Q6, Q10 à Q12), la géométrie du convoyeur et de la barge (Q5, Q27, Q31), le comptage du codeur (Q17) et la rigueur des tracés sur le DR. Sans calculatrice, les données sont choisies pour des calculs simples (4 m de brin, 100 rad/s, $10^{-2}$ kg·m²).
**À ne pas laisser passer** : Q2, Q3, Q6 à Q8, Q10, Q12 à Q14, Q16, Q19 à Q21, Q23, Q24, Q27 à Q30, Q33, Q36 à Q38.
**Gestion du temps** : 25 min pour les parties I et II, 1 h 15 pour III.1, 1 h 15 pour III.2, 40 min pour la partie IV, 20 min pour les parties V et VI, plus une relecture. Les parties IV, V et VI sont indépendantes de la partie III et peuvent être traitées tôt si l'on bloque sur l'asservissement.
## Partie I — Présentation de l'ONG « The Ocean Cleanup »
Une seule question de lecture, qui pose l'enjeu économique repris en conclusion (Q38).
### Question 1
> [!INDICATION]
> Relire les conséquences citées dans le paragraphe, puis chercher quelles activités économiques des côtes en dépendent.
> [!INDICATION]
> Un coût indirect n'est pas une dépense de dépollution : c'est une perte subie ailleurs, par exemple dans la santé ou les recettes.
#### Solution
Le paragraphe cite la pollution chimique et visuelle des côtes et des plages, ainsi que la mortalité dans toute la chaîne alimentaire marine. Deux secteurs des États côtiers en dépendent :
- **la pêche et l'aquaculture** : ressource qui diminue et produits contaminés, donc moins de volume débarqué et moins de valeur marchande ;
- **le tourisme littoral** : plages souillées, baisse de fréquentation de l'hôtellerie, de la restauration et de la plaisance.
Exemples de coûts indirects : dépenses de santé liées aux micro et nanoplastiques (le texte cite les risques de cancers et les perturbateurs endocriniens) et arrêts de travail associés, nettoyage récurrent des plages et des ports par les collectivités, perte de recettes touristiques et fiscales, dépréciation du littoral. L'étude citée chiffre l'ensemble à environ 19 milliards de dollars pour 87 pays en 2018.
> [!PIEGE]
> La question dit « à la lecture du paragraphe » : citer des secteurs qui n'y apparaissent pas (transport maritime, énergie) ne répond pas à la consigne.
## Partie II — Implantation des « Interceptor »
On qualifie une méthode de détection par IA : vocabulaire du programme (supervisé, apprentissage, inférence), lecture de courbes et indicateur de performance.
### II.1 — Sélection des rivières
### Question 2
> [!INDICATION]
> Les images ont été étiquetées par des volontaires : que sait-on alors pour chaque exemple d'entraînement ?
> [!INDICATION]
> Pour la valeur, lire la courbe en pointillés (extrapolation) à l'abscisse 20, pas le dernier point mesuré.
#### Solution
Chaque image d'entraînement est fournie avec la réponse attendue (boîtes entourant les plastiques) : c'est un **apprentissage supervisé**, pour une tâche de classification (plastique / non plastique). La première phase, où les paramètres du réseau sont ajustés sur ces exemples étiquetés, est la **phase d'apprentissage** (ou d'entraînement).
Sur la figure 4, les mesures passent de 49 % (2 000 objets) à 59 % (10 000 objets) ; l'extrapolation se prolonge presque horizontalement. À 20 000 objets :
$$\boxed{\text{rappel maximal espéré}\approx63\ \%}$$
Doubler l'échantillon ne fait gagner que 3 à 4 points : la courbe sature.
> [!PIEGE]
> « Réseau de neurones » ou « apprentissage profond » ne sont pas des types d'apprentissage au sens demandé : c'est l'étiquetage qui impose « supervisé ».
### Question 3
> [!INDICATION]
> Que fait-on d'un modèle une fois entraîné, face à des données jamais vues ?
> [!INDICATION]
> Les prédictions correctes sont celles où la classe prédite coïncide avec la classe réelle : regarder la diagonale.
#### Solution
Le modèle figé est appliqué à des images qui n'ont pas servi à l'apprentissage : c'est la **phase d'inférence** (ou de test). Prédictions correctes : 90 plastiques reconnus (vrais positifs) et 46 non plastiques reconnus (vrais négatifs), sur $90+38+26+46=200$ :
$$\text{justesse}=\frac{90+46}{200}=\frac{136}{200}\qquad\boxed{\text{justesse}=68\ \%}$$
On retrouve la valeur de référence de la rivière A de la figure 5.
> [!METHODE]
> Toujours vérifier que la somme des quatre cases redonne l'effectif total. La justesse prend en compte les deux classes, alors que le rappel, $\mathrm{VP}/(\mathrm{VP}+\mathrm{FN})=90/116\approx78\ \%$, ne regarde que les plastiques réels.
### Question 4
> [!INDICATION]
> Comparer chaque courbe à la référence de 68 % : d'abord sans donnée de la nouvelle rivière, puis avec un peu de données locales.
> [!INDICATION]
> L'axe des abscisses n'est pas linéaire, et certaines courbes s'arrêtent avant 1800 : lire les points, sans parler de pente.
#### Solution
Sans données de la rivière testée (abscisse 0), la justesse vaut 55 % (D), environ 45 % (B et C) et 20 % (E), bien en dessous des 68 % de la rivière A : **un modèle appris sur une seule rivière ne se généralise pas** (conditions de prise de vue, turbidité, déchets végétaux différents).
Avec 50 images locales, E passe de 20 à 42 % et D de 55 à 60 % ; avec 200 images, D atteint 70 %, au-dessus de la référence. Au-delà, le gain sature : B et C plafonnent vers 54–57 % jusqu'à 1800 images.
**Conclusion : il faut utiliser les données des 5 rivières.** Un complément de quelques dizaines à quelques centaines d'images étiquetées par site récupère l'essentiel de la performance. Au-delà, ajouter des données n'apporte presque plus rien, et certaines rivières restent sous la référence.
> [!PIEGE]
> « Conclure » impose de trancher : une simple description des courbes ne suffit pas.
### II.2 — Sélection de l'emplacement sur la rivière
Cette sous-partie est descriptive (modélisation de l'écoulement) et ne comporte pas de question.
## Partie III — Extraction de déchets de la rivière
III.1 dimensionne le moteur du convoyeur par une approche énergétique ; III.2 règle l'asservissement de sa vitesse. Le sujet donne les valeurs de contrôle $J_D$ et $C_{Req}$ : servez-vous-en pour vérifier vos signes et vos facteurs.
### III.1 — Dimensionnement de la motorisation du convoyeur
Description de la figure 9 : brin porteur incliné de $\alpha=30^\circ$ sur l'horizontale $\vec y_0$, dénivelée $h=2$ m entre les axes des rouleaux, rouleau moteur en haut de rayon $R_m=0{,}1$ m ; $\vec y_c=\cos\alpha\,\vec y_0+\sin\alpha\,\vec z_0$, $\vec z_c=-\sin\alpha\,\vec y_0+\cos\alpha\,\vec z_0$.
### Question 5
> [!INDICATION]
> L'exigence 2.1 porte sur un débit massique. Une analyse dimensionnelle montre qu'il faut une masse par unité de longueur multipliée par une vitesse.
> [!INDICATION]
> $M_D$ est la masse présente sur le convoyeur. Sur quelle longueur est-elle répartie ? Utiliser $h$ et $\alpha$.
#### Solution
Longueur du brin porteur : $L_c=h/\sin\alpha=4$ m. Avec $M_D$ répartie uniformément, la masse linéique vaut $\lambda=M_D/L_c$. Pendant $\mathrm dt$, la masse qui quitte le haut du convoyeur est $\lambda V\,\mathrm dt$, donc $Q=\lambda V=M_DV\sin\alpha/h$. L'exigence $Q\ge Q_d$ à charge maximale donne :
$$\boxed{V_{lim}=\frac{Q_d\,h}{M_D\sin\alpha}}=\frac{24\times2}{100\times0{,}5}=0{,}96\ \mathrm{m\cdot s^{-1}}$$
La valeur $V_{lim}=1\ \mathrm{m\cdot s^{-1}}$ retenue ensuite respecte l'exigence.
> [!PIEGE]
> Prendre $h$ comme longueur du brin : le convoyeur est incliné, sa longueur vaut deux fois la hauteur.
### Question 6
> [!INDICATION]
> Remonter la chaîne : vitesse de la chaîne, puis vitesse du rouleau moteur par roulement sans glissement, puis vitesse de l'arbre moteur par le rapport du réducteur.
> [!INDICATION]
> $k$ est négatif : fixer une convention de sens pour $\omega_m$ avant de calculer.
#### Solution
Roulement sans glissement : $V=R_m|\omega_r|=R_m|k|\,\omega_m$, en orientant $\omega_m>0$ dans le sens de montée du tapis (choix que confirme le signe de $C_{Req}$ donné par l'énoncé).
$$\boxed{\omega_m=\frac{V_{lim}}{|k|\,R_m}}=\frac{1}{0{,}1\times0{,}1}=100\ \mathrm{rad\cdot s^{-1}}\ (\approx950\ \text{tr/min})$$
> [!PIEGE]
> $k=\omega_r/\omega_m$ : le moteur tourne dix fois plus vite que le rouleau. Diviser par $|k|$, ne pas multiplier.
### Question 7
> [!INDICATION]
> Quel est le mouvement des déchets par rapport au support ? L'énergie cinétique en découle directement.
> [!INDICATION]
> Remplacer $V$ par son expression en $\omega_m$ trouvée en Q6, puis identifier.
#### Solution
Les déchets sont en translation à $V\vec y_c$ par rapport à (0) :
$$E_c(D/0)=\tfrac12M_DV^2=\tfrac12M_D(kR_m)^2\omega_m^2=\tfrac12J_D\,\omega_m^2,\qquad\boxed{J_D=M_D\,(k\,R_m)^2}$$
$J_D=100\times(10^{-2})^2=1\cdot10^{-2}\ \mathrm{kg\cdot m^2}$ : c'est la valeur de l'énoncé.
> [!METHODE]
> Inertie équivalente ramenée sur un arbre : on égale les énergies cinétiques. Le rapport de transmission intervient **au carré**.
### Question 8
> [!INDICATION]
> Puissance d'un couple appliqué à un solide en rotation autour d'un axe fixe.
#### Solution
Le couple $C_m$ agit sur le rotor, qui tourne à $\omega_m$ autour du même axe par rapport au bâti :
$$\boxed{P_{mot}=C_m(t)\,\omega_m(t)}$$
### Question 9
> [!INDICATION]
> La puissance du poids d'un ensemble ne dépend que de la vitesse de son centre de gravité.
> [!INDICATION]
> Pour la chaîne, qui n'est pas un solide, regarder comment la répartition de masse de la boucle évolue dans le temps.
#### Solution
$P_{pes}=-mg\,\vec z_0\cdot\vec V(G/0)$.
- **Moteur, réducteur, rouleaux** : solides de révolution en rotation autour d'axes fixes. Le centre d'inertie de chacun est sur son axe, donc fixe, et la puissance est nulle.
- **Chaîne et tapis** : la boucle fermée défile sur elle-même, et sa répartition de masse dans (0) est la même à chaque instant. Son centre d'inertie est fixe, donc la puissance est nulle. Autrement dit, tout élément qui monte sur le brin porteur est compensé par un élément identique qui descend sur le brin de retour.
**La puissance de la pesanteur sur le système à vide est nulle.**
> [!PIEGE]
> Dire « la chaîne tourne, donc son centre de gravité est fixe » est faux : la chaîne n'est pas un solide en rotation. C'est l'invariance de la répartition de masse qui justifie le résultat.
### Question 10
> [!INDICATION]
> Contrairement à la chaîne, les déchets montent et ne redescendent pas : l'argument de compensation ne s'applique plus.
> [!INDICATION]
> Projeter $\vec y_c$ sur $\vec z_0$.
#### Solution
$$P_{pes}(D)=(-M_Dg\,\vec z_0)\cdot(V_{lim}\vec y_c)\qquad\boxed{P_{pes}(D)=-M_D\,g\,V_{lim}\sin\alpha}$$
AN : $-100\times10\times1\times0{,}5=-500$ W. La puissance est négative : la pesanteur s'oppose à la montée.
> [!METHODE]
> Test des cas limites : pour un convoyeur horizontal ($\alpha=0$), la pesanteur ne coûte rien. $\sin\alpha$ passe ce test, $\cos\alpha$ non.
### Question 11
> [!INDICATION]
> Lois de Coulomb en glissement : direction de l'action tangentielle par rapport à la vitesse de glissement, et rapport des normes.
> [!INDICATION]
> Isoler le morceau de tapis chargé, en mouvement rectiligne uniforme, et choisir la direction de projection qui élimine les inconnues (l'action de la chaîne et $\vec F_T$).
> [!INDICATION]
> Pour la puissance, seule la composante parallèle à la vitesse travaille.
#### Solution
**Tracé.** Le tapis glisse à $V_{lim}\vec y_c$ sur le support. $\vec F_T$ s'oppose à ce glissement, donc elle est dirigée selon $-\vec y_c$ (vers le bas de la pente), avec $\|\vec F_T\|=f\,\|\vec F_N\|$. Sur le DR, on trace en $A$ une flèche parallèle au support, vers le bas de la pente, longue de $0{,}2$ fois $\vec F_N$. La résultante fait $\varphi=\arctan f\approx11^\circ$ avec la normale.
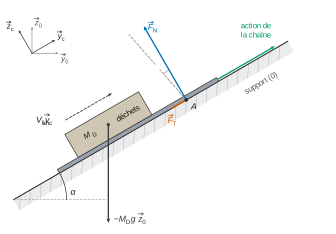
**Action normale.** On isole le tapis (masse négligée) et les déchets. Actions extérieures : poids $-M_Dg\,\vec z_0$, action du support $F_N\vec z_c+\vec F_T$, action de la chaîne selon $\vec y_c$. En translation rectiligne uniforme dans un référentiel galiléen, la somme des forces est nulle. En projection sur $\vec z_c$ ($\vec z_0\cdot\vec z_c=\cos\alpha$) :
$$\boxed{\vec F_N=M_D\,g\cos\alpha\;\vec z_c}\qquad F_N=500\sqrt3\approx8{,}7\cdot10^2\ \mathrm N$$
**Puissance du frottement.**
$$\boxed{P_{frot}=-f\,M_D\,g\,V_{lim}\cos\alpha}\qquad P_{frot}=-100\sqrt3\approx-1{,}7\cdot10^2\ \mathrm W$$
> [!PIEGE]
> Trois erreurs classiques : projeter le poids avec $\sin\alpha$ sur la normale, orienter $\vec F_T$ dans le sens du mouvement, et tracer $\vec F_T$ sans respecter l'échelle (une flèche aussi longue que $\vec F_N$ correspondrait à $f=1$).
### Question 12
> [!INDICATION]
> Additionner les deux puissances résistantes, puis exprimer $V_{lim}$ en fonction de $\omega_m$.
> [!INDICATION]
> L'énoncé donne la valeur de $C_{Req}$ : comparer signe et ordre de grandeur.
#### Solution
$$P_r=-M_DgV_{lim}(\sin\alpha+f\cos\alpha)=C_{Req}\,\omega_m\quad\text{avec}\quad V_{lim}=|k|R_m\omega_m$$
$$\boxed{C_{Req}=-M_D\,g\,|k|\,R_m\,(\sin\alpha+f\cos\alpha)}$$
AN : $-10\times(0{,}5+0{,}173)\approx-6{,}7\ \mathrm{N\cdot m}$, la valeur de l'énoncé. Le signe négatif confirme la convention de Q6. Le frottement compte pour environ un quart du couple résistant.
> [!PIEGE]
> Oublier $|k|$ revient à ramener le couple sur l'arbre du rouleau et non sur l'arbre moteur, soit un facteur 10 qui change la conclusion de Q14.
### Question 13
> [!INDICATION]
> Système à un seul paramètre de mouvement, et on veut une équation scalaire sans efforts de liaison : quel théorème choisir ?
> [!INDICATION]
> Énoncer l'ensemble isolé, le référentiel et l'hypothèse sur les liaisons, qui justifie que les puissances intérieures sont nulles.
#### Solution
**Ensemble isolé** : $\Sigma=\{$moteur, réducteur, rouleaux, chaîne, tapis, déchets$\}$, par rapport à (0), galiléen.
**Théorème de l'énergie cinétique** : $\dfrac{\mathrm dE_c(\Sigma/0)}{\mathrm dt}=P_{ext\to\Sigma}+P_{int}$.
**Hypothèses** : liaisons internes parfaites ($P_{int}=0$), le frottement tapis/support étant déjà compté dans $C_{Req}$ ; masse de déchets constante ; rapports de transmission constants.
Avec $E_c=\tfrac12(J_e+J_D)\omega_m^2$ et $P_{ext}=(C_m+C_{Req})\,\omega_m$, on simplifie par $\omega_m\neq0$ :
$$\boxed{(J_e+J_D)\,\frac{\mathrm d\omega_m(t)}{\mathrm dt}=C_m(t)+C_{Req}(t)}$$
> [!JURY]
> La question demande explicitement le théorème, l'ensemble isolé et les hypothèses : chacun doit apparaître, rédigé en une phrase. L'équation seule ne suffit pas.
### Question 14
> [!INDICATION]
> Deux régimes, deux couples de référence : au démarrage, l'accélération est imposée ; en régime établi, elle est nulle.
> [!INDICATION]
> Dimensionner au cas le plus défavorable : convoyeur chargé.
#### Solution
**Démarrage** : $\dot\omega_m=100/5=20\ \mathrm{rad\cdot s^{-2}}$.
$$C_m=(J_e+J_D)\dot\omega_m-C_{Req}=0{,}05\times20+6{,}7=7{,}7\ \mathrm{N\cdot m}<15\ \mathrm{N\cdot m}$$
**Régime établi** : $C_m=-C_{Req}=6{,}7\ \mathrm{N\cdot m}<10\ \mathrm{N\cdot m}$.
**Le moteur convient pour les deux phases.** Le terme d'inertie (1 N·m) pèse peu : c'est la pente et le frottement qui dimensionnent le moteur.
> [!PIEGE]
> Avec $C_{Req}$ de signe faux, on trouverait un couple négatif et une conclusion absurde. Il faut aussi comparer chaque couple à sa référence : 15 N·m au démarrage, 10 N·m en régime établi.
### III.2 — Régulation de la vitesse du convoyeur
Les exigences 1.1.1.x fixent précision (0,01 m/s), stabilité (45°) et rapidité (5 s). On construit la boucle, on montre les limites du correcteur proportionnel, puis on justifie et on vérifie le PI.
### Question 15
> [!INDICATION]
> Suivre le texte phrase par phrase : chaque grandeur citée est un signal, et chaque élément physique est un bloc.
> [!INDICATION]
> Où le codeur est-il monté, et en quelle unité la comparaison se fait-elle ? Où la perturbation s'ajoute-t-elle ?
#### Solution
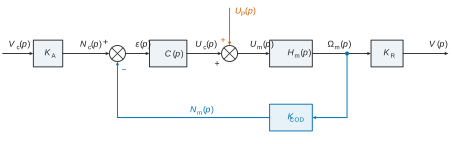
Chaîne directe : convertisseur $K_A$ ($V_c\to N_c$), comparateur ($\varepsilon=N_c-N_m$), correcteur $C(p)$ ($\to U_c$), sommateur ($U_m=U_c+U_P$), moteur $H_m(p)$ ($\to\Omega_m$), réducteur et poulie/chaîne $K_R$ ($\to V$). Retour : codeur $K_{COD}$ monté sur l'arbre moteur ($\Omega_m\to N_m$).
> [!PIEGE]
> Le retour se prend sur $\Omega_m$ (codeur sur l'arbre moteur), pas sur $V$. La perturbation entre en aval du correcteur : c'est ce qui décide de son rejet en Q21 et Q23.
### Question 16
> [!INDICATION]
> Écrire l'écart tel que le schéma le construit, puis remplacer $\omega_m$ en fonction de $v$.
#### Solution
$\varepsilon=K_Av_c-K_{COD}\,\omega_m=K_Av_c-\dfrac{K_{COD}}{K_R}v$. L'écart est proportionnel à $v_c-v$ si et seulement si :
$$\boxed{K_A=\frac{K_{COD}}{K_R}}\qquad\varepsilon=K_A(v_c-v)$$
AN : $K_A\approx40{,}7/10^{-2}\approx4{,}1\cdot10^3$ incréments par mètre.
> [!METHODE]
> Adaptation de la consigne : le convertisseur d'entrée doit reproduire la chaîne de mesure ramenée à la grandeur de sortie. Vérifier l'homogénéité (incréments par mètre des deux côtés).
### Question 17
> [!INDICATION]
> Sur la figure 12, à quoi correspond une période du signal $a$ ? Combien de périodes par tour cela donne-t-il ?
> [!INDICATION]
> Deux signaux en quadrature : combien de fronts distincts par période ? Penser ensuite à la conversion tour → radian.
#### Solution
Une période correspond à une paire de pôles N/S : 128 pôles par piste donnent 64 périodes par tour. Les deux pistes en quadrature donnent 4 fronts par période, soit $4\times64=256$ incréments par tour.
$$\boxed{K_{COD}=\frac{256}{2\pi}\approx40{,}7\ \text{incréments}\cdot\mathrm{rad^{-1}}}$$
La quadrature sert aussi à détecter le sens de rotation : $b$ est en avance ou en retard sur $a$ selon le sens.
> [!PIEGE]
> Deux facteurs 2 se cachent ici : pôles → paires, puis $\times4$ pour la quadrature. Oublier le $2\pi$ donne un gain en incréments par tour, incompatible avec un $\Omega_m$ en rad/s.
### Question 18
> [!INDICATION]
> Reconnaître la forme de la réponse indicielle : départ à pente non nulle, palier sans dépassement.
> [!INDICATION]
> Gain sur le palier (en divisant par $K_{COD}$ et par 48 V), constante de temps par la tangente à l'origine ou à 63 %. $K_{pert}$ se tire de l'écart entre les paliers de deux courbes.
> [!INDICATION]
> Contrôle : la figure 13 est le résultat de cette identification, et $K_{BO}$ y regroupe le gain du moteur et $K_R$.
#### Solution
La réponse est celle d'un **premier ordre** : $H_m(p)=\dfrac{K_m}{1+\tau_mp}$.
- Palier sans perturbation : $n_{m\infty}=K_{COD}K_m\times48$, d'où $K_m$.
- Tangente à l'origine jusqu'au palier : $\tau_m$ (63 % du palier à $t=\tau_m$).
- Perturbation $C_{R0}$ : $\Delta n_{m\infty}=K_{COD}K_mK_{pert}C_{R0}$, d'où $K_{pert}$.
Ordres de grandeur, cohérents avec la figure 13 ($K_{BO}=K_mK_R$) :
$$\boxed{H_m(p)\approx\frac{3{,}5\ \mathrm{rad\cdot s^{-1}\cdot V^{-1}}}{1+1\ \mathrm s\cdot p},\qquad K_{pert}\approx2{,}5\ \mathrm{V\cdot N^{-1}\cdot m^{-1}}}$$
Le palier attendu sous 48 V vaut environ $7\cdot10^3$ incréments/s. Les relevés eux-mêmes sont à faire sur le DR, non disponible ici.
> [!JURY]
> Les tracés justificatifs (asymptote, tangente, écart entre paliers) doivent apparaître sur le document : une valeur sans tracé ne peut pas être validée.
### Question 19
> [!INDICATION]
> Classe de la FTBO, stabilité de la boucle fermée, puis théorème de la valeur finale sur l'écart.
#### Solution
$\mathrm{FTBO}=\dfrac{K_PK_{BO}}{1+\tau_{BO}p}$, classe 0. La boucle fermée a pour pôle $-(1+K_PK_{BO})/\tau_{BO}<0$, elle est stable :
$$\varepsilon'_\infty=\frac{V_{C0}}{1+K_PK_{BO}}\le0{,}01\iff K_PK_{BO}\ge99\qquad\boxed{K_P\ge\frac{99}{K_{BO}}\approx2{,}8\cdot10^3\ \mathrm{V\cdot m^{-1}\cdot s}}$$
> [!METHODE]
> Avant d'appliquer le théorème de la valeur finale, toujours justifier la stabilité en une phrase.
### Question 20
> [!INDICATION]
> Mettre la FTBF sous forme canonique du premier ordre et utiliser le temps de réponse à 5 % d'un premier ordre.
#### Solution
$$\mathrm{FTBF}=\frac{K_PK_{BO}}{1+K_PK_{BO}+\tau_{BO}p},\qquad\tau_{BF}=\frac{\tau_{BO}}{1+K_PK_{BO}},\qquad\boxed{t_{5\%}=\frac{3\,\tau_{BO}}{1+K_P\,K_{BO}}}$$
AN ($1+K_PK_{BO}=100$) : $t_{5\%}=0{,}03$ s $<5$ s. **Exigence de rapidité vérifiée**, dans ce modèle linéaire.
> [!PIEGE]
> Appliquer $3\tau$ à la FTBO (on trouverait 3 s, indépendant de $K_P$). Par ailleurs, 30 ms est irréaliste : avec un tel gain, la commande serait énorme et saturerait (voir Q26).
### Question 21
> [!INDICATION]
> Superposition : consigne nulle, seule la perturbation agit. L'écart est alors l'opposé de la sortie.
#### Solution
$$V(p)=\frac{K_{pert}K_{BO}}{1+K_PK_{BO}+\tau_{BO}p}\,\frac{C_{R0}}{p},\qquad\varepsilon'=-V$$
$$\boxed{\varepsilon'_{pert,\infty}=-\frac{K_{pert}\,K_{BO}}{1+K_P\,K_{BO}}\,C_{R0}}$$
Pour un couple résistant ($C_{R0}<0$), l'écart est positif. Par exemple, avec $K_P=2{,}8\cdot10^3$ et $C_{R0}=-6{,}7$ N·m : $5{,}9\cdot10^{-3}$ m/s, qui s'ajoute à l'erreur de consigne. Le correcteur P ne tient plus l'exigence.
> [!METHODE]
> Augmenter $K_P$ réduit l'effet d'une perturbation en échelon sans l'annuler : seule une intégration placée en amont du point d'injection l'annule.
### Question 22
> [!INDICATION]
> Marge de phase : on part de la coupure à 0 dB sur le gain et on lit la phase. Marge de gain : on part de $-180^\circ$ sur la phase et on lit le gain.
> [!INDICATION]
> Un gain pur ne change pas la phase : $K_P$ translate seulement la courbe de gain. Chercher où la phase vaut $-135^\circ$.
#### Solution
Le modèle du premier ordre a une phase toujours supérieure à $-90^\circ$, d'où le modèle plus élaboré du DR.
- **$M_\varphi$** : horizontale 0 dB, pulsation $\omega_{c0}$, report sur la phase, $M_\varphi=180^\circ+\varphi(\omega_{c0})$.
- **$M_G$** : horizontale $-180^\circ$, pulsation $\omega_{-180}$, report sur le gain, $M_G=-G_{dB}(\omega_{-180})$.
- **$K_P$ limite** : relever $\omega_{45}$ telle que $\varphi=-135^\circ$, lire $G_{dB}(\omega_{45})$ pour $K_P=1000$ ; alors
$$\boxed{K_{P,lim}=1000\times10^{-G_{dB}(\omega_{45})/20}}$$
et l'exigence de stabilité impose $K_P\le K_{P,lim}$. Les valeurs numériques se lisent sur le DR, non disponible ici. L'énoncé précise ensuite que le correcteur P ne valide pas tout : $K_{P,lim}$ est inférieur aux $2{,}8\cdot10^3$ exigés par la précision.
> [!JURY]
> « En détaillant les tracés utiles » : les horizontales 0 dB, $-135^\circ$, $-180^\circ$ et les verticales de report doivent figurer sur le DR.
### Question 23
> [!INDICATION]
> Qu'ajoute le PI à la FTBO en basse fréquence ? Où se trouve-t-il par rapport au point d'injection de la perturbation ?
#### Solution
Le PI introduit une intégration **en amont** de la perturbation, donc une FTBO de classe 1 :
- consigne en échelon : $\varepsilon'_\infty=0$ ;
- perturbation en échelon : $\varepsilon'_{pert,\infty}=\lim_{p\to0}-\dfrac{K_{pert}K_{BO}C_{R0}}{1+\tau_{BO}p+C'(p)K_{BO}}=0$.
**Le PI valide l'exigence de précision 1.1.1.1** sans imposer de grand $K_P$, ce qui permet de conserver la marge de phase. Sa phase va de $-90^\circ$ à $0^\circ$ : c'est un correcteur à retard de phase, dont l'effet à la coupure reste faible si $1/T_i$ est nettement en dessous de la pulsation de coupure.
> [!PIEGE]
> Le PI n'améliore pas la rapidité, et il n'apporte pas de phase positive : il dégrade un peu la marge si $1/T_i$ est trop proche de la coupure.
### Question 24
> [!INDICATION]
> Mettre $C'(j\omega)$ sous forme d'intégrateur multiplié par un terme du premier ordre au numérateur, et repérer la pulsation de cassure.
> [!INDICATION]
> Pour la courbe réelle, retenir les écarts au point de cassure (en dB et en degrés).
#### Solution
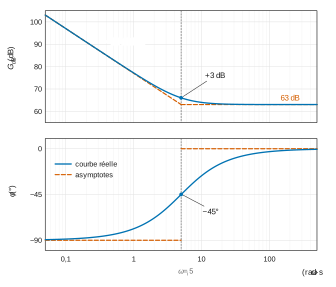
$\omega_i=1/T_i=5\ \mathrm{rad\cdot s^{-1}}$, $20\log1420\approx63$ dB (car $20\log1{,}42\approx3$).
$$|C'(j\omega)|=K_P\frac{\sqrt{1+(T_i\omega)^2}}{T_i\omega},\qquad\arg C'(j\omega)=-90^\circ+\arctan(T_i\omega)$$
| | $\omega\ll5$ | $\omega=5\ \mathrm{rad/s}$ | $\omega\gg5$ |
|---|---|---|---|
| Asymptote de gain | pente $-20$ dB/décade, 63 dB en $\omega=5$ (83 dB en 0,5) | 63 dB | horizontale à 63 dB |
| Gain réel | sur l'asymptote | 66 dB ($+3$ dB) | sur l'asymptote |
| Asymptote de phase | $-90^\circ$ | saut | $0^\circ$ |
| Phase réelle | $-84^\circ$ en 0,5 rad/s | $-45^\circ$ | $-6^\circ$ en 50 rad/s |
Les courbes réelles rejoignent les asymptotes à environ une décade de part et d'autre de $\omega_i$.
> [!PIEGE]
> Placer la cassure en $T_i$ au lieu de $1/T_i$, ou faire partir la phase de $0^\circ$ (ce qui revient à oublier l'intégrateur).
### Question 25
> [!INDICATION]
> Trois critères, trois tracés : asymptote finale, bande à ±5 %, marge de phase sur le Bode corrigé.
> [!INDICATION]
> Le temps de réponse est l'instant de dernière entrée dans la bande, pas le premier passage.
#### Solution
Conditions : échelon de consigne de 0,5 m/s, perturbation de $-4$ N·m, PI réglé.
- **Précision** : l'asymptote de $v(t)$ doit être à moins de 0,01 m/s de 0,5 m/s. L'écart est théoriquement nul (Q23), même après la perturbation.
- **Rapidité** : bande de 0,475 à 0,525 m/s, instant de dernière entrée dans la bande, à comparer à 5 s.
- **Stabilité** : sur le Bode de la FTBO corrigée, $M_\varphi=180^\circ+\varphi(\omega_{c0})$, à comparer à 45°.
On conclut exigence par exigence. Les valeurs se relèvent sur le DR, non disponible ici. Ordre de grandeur donné par le modèle de la figure 13 avec une saturation à 48 V : temps de réponse à 5 % d'environ 1 s et erreur finale nulle.
> [!METHODE]
> Pour une vérification de cahier des charges, présenter un mini-tableau exigence / valeur mesurée / seuil / conclusion.
### Question 26
> [!INDICATION]
> Calculer la commande que demande le correcteur à l'instant initial, et la comparer à ce qu'un variateur peut délivrer.
> [!INDICATION]
> Sur les courbes, la saturation se voit à un palier de la commande. L'action intégrale qui continue de s'accumuler pendant le palier en retarde la fin.
#### Solution
**Grandeur saturée : la tension de commande $u_c(t)$.** À $t=0^+$, l'action intégrale est nulle et $u_c(0^+)=K_P\varepsilon'(0^+)=1420\times0{,}5\approx7\cdot10^2$ V, hors de portée d'un variateur.
**Valeur de saturation** : celle du palier de $u_c$ sur le DR. La plus probable est 48 V, tension d'alimentation de l'essai de Q18.
**Intervalle** : de $t=0$ jusqu'à la sortie du palier. Avec le modèle de la figure 13, une saturation à 48 V et sans anti-emballement, l'intégrale accumulée retarde la sortie jusqu'à environ 0,6 s (sans perturbation) ou 0,8 s (perturbation dès $t=0$).
$$\boxed{u_c\ \text{saturée, valeur probable }48\ \mathrm V,\ \text{sur }[0\,;\,t_s]\text{ avec }t_s\text{ de l'ordre de la demi-seconde}}$$
> [!PIEGE]
> La vitesse n'est pas la grandeur saturée : elle est limitée par la saturation de la commande. Négliger l'intégrale pendant la saturation sous-estime nettement sa durée.
## Partie IV — Remplissage des barges
IV.1 est de l'hydrostatique : enfoncement, déplacement du centre de gravité, puis assiette nécessaire pour que le centre de poussée suive. IV.2 traite la cinématique et le séquencement de la navette.
### IV.1 — Gestion de l'assiette de la barge
### Question 27
> [!INDICATION]
> Équilibre vertical : poids et poussée d'Archimède. Quel est exactement le volume immergé ?
> [!INDICATION]
> Sur la figure 16, quelle partie de la largeur plonge dans l'eau ?
#### Solution
Seuls les deux flotteurs ($a+2{,}5+a=\ell$) sont immergés : $V_{im}=2aLh_{lm}$. Équilibre : $\rho_eV_{im}g=m_Bg$.
$$\boxed{h_{lm}=\frac{m_B}{2\,\rho_e\,a\,L}}=\frac{10^4}{37\,500}\approx0{,}27\ \mathrm m<h=1\ \mathrm m$$
> [!PIEGE]
> Prendre toute la largeur $\ell$ comme surface portante donnerait 0,13 m, soit deux fois trop peu.
### Question 28
> [!INDICATION]
> Barycentre de deux masses : la barge en $G_B$ et le conteneur plein en $G_{c6}$.
#### Solution
$$\boxed{\Delta y_G=\frac{m_c\,b}{m_B+m_c}}=\frac{4800}{10\,800}\approx0{,}44\ \mathrm m$$
> [!PIEGE]
> Diviser par $m_B$ seul (0,48 m) : la masse totale vaut $m_B+m_c$.
### Question 29
> [!INDICATION]
> Un solide en équilibre sous deux glisseurs : que dit le théorème du moment ?
#### Solution
Poids (en $G$) et poussée (en $C_{P_A}$) ont des résultantes opposées. Le moment en $G$ donne $\overrightarrow{GC_{P_A}}\wedge\vec z_0=\vec0$ : les deux points sont sur une même verticale.
$$\boxed{y_{C_{P_A}}=y_G,\quad\Delta y_{C_{P_A}}=\Delta y_G\approx0{,}44\ \mathrm m}$$
### Question 30
> [!INDICATION]
> Lire sur la figure 18 les enfoncements aux deux extrémités et en déduire la pente du fond.
#### Solution
La dénivelée du fond sur la longueur $L$ vaut $(h_{lm}+z)-(h_{lm}-z)=2z$ : $\tan\beta=2z/L$ et, pour un petit angle :
$$\boxed{\beta\simeq\frac{2z}{L}}\qquad z=\frac{0{,}01\times15}{2}=7{,}5\ \mathrm{cm}$$
> [!PIEGE]
> $z$ est la demi-variation d'enfoncement autour de $h_{lm}$ : $\beta=z/L$ est faux.
### Question 31
> [!INDICATION]
> Le centre de poussée est le centre géométrique du volume immergé ; à largeur constante, c'est le centroïde d'un trapèze.
> [!INDICATION]
> Centrer les abscisses au milieu de la barge : la parité simplifie les intégrales.
#### Solution
Avec $d(y)=h_{lm}+\dfrac{2z}{L}y$ pour $y\in[-L/2,L/2]$ :
$$\Delta y_{C_{P_A}}=\frac{\int y\,d(y)\,\mathrm dy}{\int d(y)\,\mathrm dy}=\frac{\frac{2z}{L}\cdot\frac{L^3}{12}}{h_{lm}L}\qquad\boxed{\Delta y_{C_{P_A}}=\frac{z\,L}{6\,h_{lm}}}$$
L'aire $h_{lm}L$ est inchangée, ce qui traduit la conservation du volume immergé. AN ($z=0{,}075$ m) : environ 0,7 m.
> [!METHODE]
> Le centroïde d'un trapèze de bases $h_1$, $h_2$ et de longueur $L$ est décalé du milieu de $\dfrac{L}{6}\cdot\dfrac{h_2-h_1}{h_1+h_2}$.
### Question 32
> [!INDICATION]
> Enchaîner Q28, Q29 et la figure 19 : quel décalage du centre de poussée faut-il, et quel angle cela demande-t-il ?
> [!INDICATION]
> Lire aussi la figure dans l'autre sens : quel décalage la tolérance de 0,5° autorise-t-elle ?
#### Solution
L'équilibre exige $\Delta y_{C_{P_A}}=0{,}44$ m. La figure 19 est une droite d'environ $6{,}5\cdot10^{-2}$ m par degré :
- à $0{,}5^\circ$, le décalage possible n'est que d'environ 3 cm ;
- 0,44 m demanderait $\beta\approx7^\circ$, soit quatorze fois la tolérance.
**Un remplissage déséquilibré sort l'assiette de la tolérance : une régulation de la répartition est nécessaire.**
Remarque : le modèle de Q31 donne environ 1,2 m par degré, environ 19 fois la pente de la figure 19, qui correspond à la formule avec $\ell$ à la place de $h_{lm}$. Avec ce modèle, $\beta\approx0{,}4^\circ$ pour un conteneur : 80 % de la tolérance, dépassée dès deux conteneurs pleins du même côté. La conclusion est la même.
> [!JURY]
> Quand un résultat de l'énoncé semble incohérent, on le signale, on indique la voie suivie et on conclut : c'est ce que demande le N.B. de la première page.
### IV.2 — Commande du convoyeur intermédiaire
### Question 33
> [!INDICATION]
> Commencer par la vitesse linéaire du tapis : transmission par courroie, puis tambour.
> [!INDICATION]
> Les 2,5 m de déchets doivent être déversés pendant que la navette parcourt la course entre les deux détecteurs.
#### Solution
$$v_{tapis}=\omega_{mT}\frac{D_m}{D_R}\frac{D_T}{2}=50\times\frac14\times0{,}1=1{,}25\ \mathrm{m\cdot s^{-1}}$$
Pendant le vidage, la navette parcourt 1 m (entre le détecteur 2 et le détecteur 1) en sens inverse du tapis. Le dépôt est uniforme si les 2,5 m de tapis se vident pendant ce trajet : $2{,}5/v_{tapis}=1/v_\ell$.
$$\boxed{v_\ell=v_{tapis}\times\frac{1}{2{,}5}=0{,}5\ \mathrm{m\cdot s^{-1}}}$$
> [!PIEGE]
> Inverser le rapport des poulies conduit à 20 m/s, valeur absurde. Le critère porte sur un rapport de longueurs, pas sur une égalité de vitesses.
### Question 34
> [!INDICATION]
> Relire le texte et lister séparément les états durables (avec leurs activités) et les événements qui font passer de l'un à l'autre.
> [!INDICATION]
> Deux branches : bacs 2 à 6 (approche rapide, puis vidage en sens inverse) et bac 1 (approche lente avec vidage). Ne pas oublier les 3 s de fin de vidage.
#### Solution
Sens $+$ : mise en position. Pendant le vidage, le tapis tourne en sens inverse de la navette.
| État | Activités | Événement de sortie | État suivant |
|---|---|---|---|
| Attente | aucune | Bac2a6 / Bac1 | Approche rapide / Vidage bac 1 |
| Approche rapide | Vr+ | Det2 | Vidage bacs 2 à 6 |
| Vidage bacs 2 à 6 | Vl− et T+ | !Det1 | Fin de vidage 2–6 |
| Fin de vidage 2–6 | T+ | after(3 s) | Retour |
| Vidage bac 1 | Vl+ et T− | !Det2 | Fin de vidage 1 |
| Fin de vidage 1 | T− | after(3 s) | Retour |
| Retour | Vr− | position initiale atteinte | Attente |
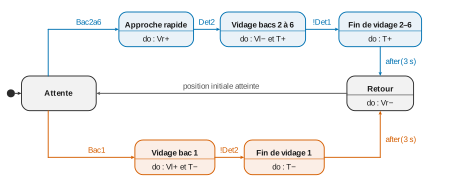
L'événement de fin de retour ne fait pas partie des notations fournies : on le nomme explicitement, faute du gabarit du DR.
> [!PIEGE]
> Les activités se placent dans les états et les événements sur les transitions. Bien distinguer front montant (Det2, qui déclenche le vidage) et front descendant (!Det1, qui l'arrête).
## Partie V — Autonomie du système
Bilan d'énergie : ce que consomme le système en 24 h, ce que les batteries peuvent fournir, et le temps nécessaire pour les recharger.
### V.1 — Détermination de l'énergie totale consommée par le système
### Question 35
> [!INDICATION]
> L'énergie est l'intégrale de la puissance : graphiquement, une aire.
> [!INDICATION]
> Découper la courbe en rectangles et trapèzes, en travaillant en kW et en heures.
#### Solution
$$E=\int_0^{24\ \mathrm h}P(t)\,\mathrm dt$$
On découpe la courbe du DR en plateaux (rectangles $P_i\Delta t_i$) et transitions (trapèzes), on somme en kWh, et on contrôle avec une puissance moyenne $\overline P$ telle que $E=24\,\overline P$. La valeur se lit sur le DR, non disponible ici.
> [!PIEGE]
> Multiplier la puissance maximale par 24 h surestime largement l'énergie.
### V.2 — Calcul de l'autonomie et du temps de recharge
### Question 36
> [!INDICATION]
> Quelle énergie les batteries peuvent-elles réellement fournir, compte tenu de la décharge maximale ?
#### Solution
$$E_{disp}=0{,}8\times20=16\ \mathrm{kWh},\qquad\boxed{\text{autonomie de 24 h}\iff E\le16\ \mathrm{kWh}\iff\overline P\le0{,}67\ \mathrm{kW}}$$
On conclut en comparant l'énergie $E$ de Q35 à 16 kWh. Indice : le convoyeur seul demande 0,67 kW mécaniques à pleine charge, donc une journée de chargement extrême risque de dépasser ce seuil. Seule la lecture du DR permet de trancher.
> [!PIEGE]
> Utiliser les 20 kWh nominaux, ou comparer des kWh à des kW.
### Question 37
> [!INDICATION]
> Deux coefficients se multiplient sur la puissance crête : ensoleillement, puis rendement de charge.
#### Solution
$P_b=0{,}8\times\tau_s\times5{,}6$ kW, avec 16 kWh à restituer :
- optimal ($\tau_s=0{,}6$) : $P_b=2{,}69$ kW, $t_{min}\approx6$ h ;
- normal ($\tau_s=0{,}3$) : $P_b=1{,}34$ kW, $t_{norm}\approx12$ h.
$$\boxed{t_{min}\approx6\ \mathrm h,\qquad t_{norm}\approx12\ \mathrm h}$$
(Pour recharger 20 kWh : 7,4 h et 14,9 h.) **Conclusion** : une belle journée suffit, mais en conditions normales, 12 h dépassent la durée d'ensoleillement utile, alors que le système consomme pendant la charge. Le dimensionnement est juste, sans marge pour des journées extrêmes et couvertes qui s'enchaîneraient.
> [!METHODE]
> Sans calculatrice, remarquer que la puissance est divisée par deux : le temps double.
## Partie VI — Conclusion
### Question 38
> [!INDICATION]
> « Efficacité similaire » : combien de systèmes faut-il pour intercepter la pollution annuelle des 1000 rivières ?
> [!INDICATION]
> Distinguer un investissement (en euros) d'un coût de fonctionnement (en euros par an), puis comparer au coût de l'inaction de la partie I.
#### Solution
$N=2\cdot10^6/10^3=2000$ Interceptor (environ deux par rivière).
$$\boxed{C_{impl}=2000\times5\ \text{M€}=10\ \text{milliards d'euros}},\qquad\boxed{C_{recy}=2\cdot10^6\times200\ \text{€}=400\ \text{millions d'euros par an}}$$
**Conclusion** : l'investissement correspond à environ la moitié d'une seule année de dommages (environ 19 milliards de dollars par an pour 87 pays), et le recyclage à environ 2 % par an. Passer de 15 à 2000 systèmes est un défi industriel, mais les sommes en jeu sont faibles devant le coût de l'inaction. Le frein est surtout financier et politique, et ce chiffrage ne traite ni les autres rivières ni le stock déjà en mer.
> [!PIEGE]
> Multiplier 1000 rivières par 5 M€ (5 milliards) ignore la capacité unitaire de 1000 t/an.
## Bilan
**Méthodes à retenir**
- **Inertie et couple équivalents** : on égale les énergies cinétiques (rapport de transmission au carré) et les puissances (rapport à la puissance 1), puis on applique le théorème de l'énergie cinétique à un système à un seul paramètre de mouvement.
- **Puissance du poids** : seule la vitesse du centre de gravité compte. Un système en boucle qui défile sur lui-même a une puissance de poids nulle, mais pas le flux de matière qui le traverse.
- **Frottement de Coulomb** : direction opposée au glissement, norme $f\,N$. On isole de façon à éliminer les inconnues par une projection bien choisie.
- **Asservissement** : adapter la consigne ($K_A=K_{COD}/K_R$), justifier la stabilité avant le théorème de la valeur finale, distinguer erreur de consigne et erreur de perturbation, et regarder la position de l'intégrateur par rapport au point d'injection.
- **Bode** : un gain pur translate le gain sans toucher la phase. On cherche la pulsation où la phase vaut $-180^\circ+M_\varphi$ pour régler $K_P$.
- **Hydrostatique** : poids et poussée sur une même verticale, centre de poussée au centroïde du volume immergé, conservation du volume immergé en assiette.
**Prérequis à revoir** : codeurs incrémentaux (pôles, périodes, quadrature), identification d'un premier ordre, diagrammes d'états SysML (états, activités, événements, temporisations), vocabulaire de l'apprentissage supervisé et matrice de confusion.
**Questions classiques transposables** : débit d'un convoyeur à partir d'une charge linéique (Q5), inertie équivalente d'une charge en translation (Q7), validation d'un moteur au démarrage et en régime établi (Q14), réglage de $K_P$ sur une marge de phase (Q22), intérêt d'un PI vis-à-vis d'une perturbation (Q23), saturation de la commande (Q26), stabilité en assiette d'un flotteur (Q27 à Q32), bilan batterie / panneaux solaires (Q36, Q37).
Aide sur le corrigé
Connectez-vous pour demander une explication.