Modélisation
CCINPTSI2026
Rédigé par IA, non vérifié
Signaler une erreur# CCINP TSI — Modélisation 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve de 3 heures, calculatrice interdite, trois parties indépendantes. Notations : $\vec u\wedge\vec v$ désigne le produit vectoriel, et les angles sont orientés par l'axe indiqué.
## Partie I — Modélisation et stabilisation d'un flotteur
### I.1 — Géométrie d'un flotteur
**Q1.** $R_e$ est continue sur le segment $[0,2\pi]$. Par le théorème des bornes atteintes, elle y est bornée et atteint ses bornes $m=\min_{[0,2\pi]}R_e$ et $M=\max_{[0,2\pi]}R_e$. Soit $\theta\in\mathbb{R}$ : avec $k=\lfloor\theta/2\pi\rfloor$, on a $\theta-2k\pi\in[0,2\pi[$, donc $R_e(\theta)=R_e(\theta-2k\pi)\in[m,M]$ par $2\pi$-périodicité.
**$R_e$ est bornée sur $\mathbb{R}$, et ses bornes sont atteintes. En particulier, $\min_{\mathbb{R}}R_e$ existe, ce qui donne un sens à la condition $R_i<\min R_e$.**
**Q2.** $R_e$ est continue et $2\pi$-périodique, donc
$$\boxed{a_0=\frac{1}{2\pi}\int_0^{2\pi}R_e(\theta)\,\mathrm d\theta,\qquad a_k=\frac1\pi\int_0^{2\pi}R_e(\theta)\cos(k\theta)\,\mathrm d\theta,\qquad b_k=\frac1\pi\int_0^{2\pi}R_e(\theta)\sin(k\theta)\,\mathrm d\theta\quad(k\geqslant1)}$$
Les intégrandes étant $2\pi$-périodiques, on peut intégrer sur n'importe quel intervalle de longueur $2\pi$, par exemple $[-\pi,\pi]$.
**Q3.** La symétrie orthogonale d'axe $(O,\vec x)$ envoie le point de coordonnées polaires $(\rho,\theta)$ sur le point $(\rho,-\theta)$. L'image du profil $\{(R_e(\theta),\theta)\}$ est donc $\{(R_e(-\varphi),\varphi)\}$. Elle coïncide avec le profil si et seulement si $R_e(-\varphi)=R_e(\varphi)$ pour tout $\varphi$, puisqu'un angle ne correspond qu'à un seul rayon.
$$\boxed{\text{profil symétrique par rapport à }(O,\vec x)\iff\forall\theta\in\mathbb{R},\ R_e(-\theta)=R_e(\theta)\ (R_e\text{ paire})}$$
**Q4.** Si $R_e$ est paire, $\theta\mapsto R_e(\theta)\sin(k\theta)$ est impaire, donc $b_k=\frac1\pi\int_{-\pi}^{\pi}R_e(\theta)\sin(k\theta)\,\mathrm d\theta=0$. De même, $\theta\mapsto R_e(\theta)\cos(k\theta)$ est paire. D'où
$$\boxed{S_N(\theta)=a_0+\sum_{k=1}^{N-1}a_k\cos(k\theta),\qquad a_0=\frac1\pi\int_0^\pi R_e,\qquad a_k=\frac2\pi\int_0^\pi R_e(\theta)\cos(k\theta)\,\mathrm d\theta}$$
**Q5.** *Théorème de Dirichlet.* Si $f$ est $2\pi$-périodique et de classe $\mathcal C^1$ par morceaux sur $\mathbb{R}$, alors sa série de Fourier converge en tout point $\theta$, et
$$\lim_{N\to+\infty}S_N(f)(\theta)=\frac12\Big(f(\theta^+)+f(\theta^-)\Big).$$
L'énoncé suppose seulement $R_e$ continue. Il faut ajouter l'hypothèse « $\mathcal C^1$ par morceaux », naturelle pour un profil usiné formé d'un nombre fini d'arcs réguliers. Sous cette hypothèse, et puisque $R_e$ est continue, la régularisée est $R_e$ elle-même :
$$\boxed{\forall\theta\in\mathbb{R},\qquad S_N(\theta)\xrightarrow[N\to+\infty]{}R_e(\theta)}$$
**Q6.** Le modèle est **linéaire en ses paramètres**. Dans le cas symétrique de l'exemple (cosinus seuls, $N$ paramètres $a_0,\dots,a_{N-1}$), on pose
$$\Phi=\begin{pmatrix}1&\cos\theta_1&\cdots&\cos((N-1)\theta_1)\\ \vdots&\vdots&&\vdots\\ 1&\cos\theta_m&\cdots&\cos((N-1)\theta_m)\end{pmatrix}\in\mathcal M_{m,N}(\mathbb{R}),\qquad r=\begin{pmatrix}r_1\\ \vdots\\ r_m\end{pmatrix}.$$
Le système $\Phi c=r$ est surdéterminé ($m\gg N$) et bruité. On cherche donc $c$ qui minimise l'écart quadratique $J(c)=\sum_{i=1}^m\big(R_e(\theta_i)-r_i\big)^2=\|\Phi c-r\|^2$. Le minimum est atteint quand $\Phi c$ est le projeté orthogonal de $r$ sur $\operatorname{Im}\Phi$, c'est-à-dire pour les **équations normales** $\Phi^\top\Phi\,c=\Phi^\top r$, de solution unique si $\operatorname{rg}\Phi=N$.
**Famille d'algorithmes : régression par moindres carrés linéaires** (optimisation d'un critère quadratique). On résout les équations normales, ou bien on traite directement $\Phi c\simeq r$ par factorisation QR ou SVD. Dans le cas général (sinus compris), on ajoute les colonnes $\sin(k\theta_i)$, soit $2N-1$ inconnues.
```python
import numpy as np
def identifier_profil(theta, r, N):
"""Coefficients a_0..a_{N-1} de R_e(t) = a_0 + sum a_k cos(k t), au sens des moindres carrés."""
theta = np.asarray(theta, dtype=float)
Phi = np.column_stack([np.cos(k * theta) for k in range(N)])
c, *_ = np.linalg.lstsq(Phi, np.asarray(r, dtype=float), rcond=None)
return c
```
Sur 200 points tirés au hasard autour du profil de l'énoncé (bruit d'écart-type $0{,}05$ mm), ce code retrouve $54{,}42$ ; $-1{,}56$ ; $-1{,}71$ ; $2{,}91$ ; $-1{,}47$ à $10^{-2}$ près. Si les $\theta_i$ sont régulièrement répartis sur une période et si $N-1<m/2$, les colonnes de $\Phi$ sont orthogonales. La solution se réduit alors aux sommes discrètes $a_0=\frac1m\sum r_i$ et $a_k=\frac2m\sum r_i\cos(k\theta_i)$, qui sont les intégrales de Q2 approchées par la méthode des rectangles.
**Q7.** On suppose le flotteur homogène et son profil symétrique, c'est-à-dire $R_e$ paire, comme en Q4 et comme le confirme le modèle en cosinus de Q6.
- Le domaine $\mathcal D$ est invariant par $z\mapsto-z$, car $z$ décrit $[-\ell/2,\ell/2]$ : le plan $(O,\vec x,\vec y)$ est un plan de symétrie matérielle.
- $R_e$ étant paire, $\mathcal D$ est invariant par $\theta\mapsto-\theta$, c'est-à-dire $y\mapsto-y$ : le plan $(O,\vec x,\vec z)$ est un plan de symétrie matérielle.
Le centre d'inertie d'un solide homogène appartient à tout plan de symétrie matérielle (par exemple $\int_{\mathcal D}y\,\mathrm dm=0$ par imparité). Donc $G\in\{z=0\}\cap\{y=0\}$ :
$$\boxed{G\in(O,\vec x)}$$
### I.2 — Équilibre d'un flotteur
**Q8.** PFS appliqué au flotteur, soumis au poids (glisseur de point $G$) et à la poussée d'Archimède (glisseur de point $C$).
*Résultante :* $-mg\vec x_0+\rho Vg\vec x_0=\vec 0$, donc $m=\rho V$.
*Moment en $G$ :* le moment du poids en $G$ est nul, d'où $\overrightarrow{GC}\wedge\rho Vg\,\vec x_0=\vec 0$. Comme $Z$ est le projeté de $G$ sur $(C,\vec x_0)$, $\overrightarrow{ZC}$ est colinéaire à $\vec x_0$ et $\overrightarrow{GZ}=\overline{GZ}\,\vec y_0$. Alors
$$\overrightarrow{GC}\wedge\rho Vg\,\vec x_0=(\overrightarrow{GZ}+\overrightarrow{ZC})\wedge\rho Vg\,\vec x_0=\rho Vg\,\overline{GZ}\,(\vec y_0\wedge\vec x_0)=-\rho Vg\,\overline{GZ}\,\vec z_0 .$$
L'équilibre impose donc $\overline{GZ}=0$, c'est-à-dire **$G=Z$ : $G$ et $C$ sont sur la même verticale.**
*Cas contraire :* si $m=\rho V$ mais $G\neq Z$, la résultante est nulle et le torseur se réduit au couple $-\rho Vg\,\overline{GZ}\,\vec z_0$. Le flotteur n'est pas en équilibre : il tourne autour de l'axe $(G,\vec z_0)$, soit vers $\theta=0$ (couple de redressement), soit en s'en éloignant (chavirement), selon le signe de $\overline{GZ}$. Si de plus $m\neq\rho V$, le flotteur s'enfonce ou remonte (pilonnement) jusqu'à ce que le volume immergé vérifie $\rho V=m$.
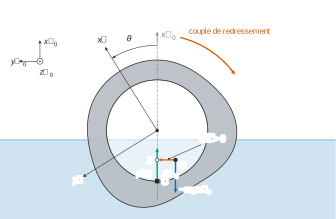
**Q9.** Comme $E_p(\theta)=mg\int_0^\theta\overline{GZ}$, on a $E_p'=mg\,\overline{GZ}$ : les positions d'équilibre ($\overline{GZ}=0$ d'après Q8) sont les points critiques de $E_p$.
- **$A$ ($\theta=0$)** : $\overline{GZ}=0$ et $E_p$ est minimale. C'est une **position d'équilibre stable**, car $\overline{GZ}$ passe de négatif à positif : le couple ramène vers $A$.
- **$C$ ($\theta=\theta_C$)** : $\overline{GZ}=0$ et $E_p$ est maximale. C'est une **position d'équilibre instable**, et $\theta_C$ est l'**angle de chavirement**. Au-delà, $\overline{GZ}<0$ et le couple éloigne le flotteur de l'équilibre.
- **$B$** : $0<\theta_B<\theta_C$, le bras de levier $\overline{GZ}>0$ y est maximal (point d'inflexion de $E_p$). Le couple de redressement, maximal en $B$, ramène le flotteur vers $A$ : **l'angle de gîte diminue.**
### I.3 — Stabilité dynamique
**Q10.** Dans la base $(\vec x,\vec y,\vec z)$, $\bar{\bar I}_f(O)=\begin{pmatrix}A&-F&-E\\-F&B&-D\\-E&-D&C\end{pmatrix}$ avec $D=\int yz\,\mathrm dm$, $E=\int zx\,\mathrm dm$ et $F=\int xy\,\mathrm dm$. Le flotteur est homogène et possède les deux plans de symétrie matérielle de Q7 :
- $(O,\vec x,\vec y)$ (invariance par $z\mapsto-z$) annule $D$ et $E$ ;
- $(O,\vec x,\vec z)$ (invariance par $y\mapsto-y$, parité de $R_e$) annule $D$ et $F$.
Les produits d'inertie sont nuls et **la matrice est diagonale dans la base $(\vec x,\vec y,\vec z)$ liée au flotteur.** On n'a pas $A_f=B_f$, car le profil n'est pas de révolution.
**Q11.** Le segment est un cylindre homogène de révolution d'axe $(O,\vec z)$. Tout plan contenant cet axe est un plan de symétrie matérielle. Les plans $(O,\vec y,\vec z)$ et $(O,\vec x,\vec z)$ annulent les trois produits d'inertie, donc la matrice est diagonale. La rotation d'angle $\pi/2$ autour de $(O,\vec z)$ laisse le cylindre invariant et échange $x$ et $y$, d'où $\int(y^2+z^2)\,\mathrm dm=\int(x^2+z^2)\,\mathrm dm$, c'est-à-dire $A_s=B_s$. Ces arguments valent pour toute base orthonormée de troisième vecteur $\vec z$, d'où la notation $(-,-,\vec z)$ :
$$\boxed{\bar{\bar I}_s(O)=\begin{pmatrix}A_s&0&0\\0&A_s&0\\0&0&C_s\end{pmatrix}_{(\vec x,\vec y,\vec z)}}$$
**Q12.** Par composition des taux de rotation, $\vec\Omega_{s/0}=\vec\Omega_{s/f}+\vec\Omega_{f/0}=-\omega_m\vec z+\dot\theta\vec z$ :
$$\boxed{\vec\Omega_{s/0}=(\dot\theta-\omega_m)\,\vec z}$$
Ce résultat est cohérent avec l'équation du segment donnée par l'énoncé, $C_s(\ddot\theta-\dot\omega_m)=-C_m$.
**Q13.** On applique le théorème du moment dynamique au flotteur, en $O$ fixe, projeté sur $\vec z=\vec z_0$. La liaison pivot est parfaite hors motorisation : elle ne transmet que $C_m$ suivant $\vec z$.
- Couple moteur : $C_m$.
- Poids : avec $\overrightarrow{OG}=-c\,\vec x$ et $\vec x=\cos\theta\,\vec x_0+\sin\theta\,\vec y_0$, $\big(-c\,\vec x\wedge(-mg\vec x_0)\big)\cdot\vec z=mgc\,(\vec x\wedge\vec x_0)\cdot\vec z=-mgc\sin\theta$.
- Poussée : avec $\overrightarrow{OC}=-a\vec x_0-b\vec y_0$, $\big(\overrightarrow{OC}\wedge\rho Vg\,\vec x_0\big)\cdot\vec z=-b\rho Vg\,(\vec y_0\wedge\vec x_0)\cdot\vec z=\rho Vg\,b$.
$$\boxed{C_f\,\ddot\theta=C_m+\rho Vg\,b-mgc\sin\theta}$$
**Q14.** $\overrightarrow{ZC}\perp\vec y_0$, donc $\overline{GZ}=\overrightarrow{GC}\cdot\vec y_0=(c\,\vec x-a\vec x_0-b\vec y_0)\cdot\vec y_0=c\sin\theta-b$. Avec $m=\rho V$ :
$$\boxed{\Gamma=\rho Vg\,\overline{GZ}=mg\,(c\sin\theta-b)}$$
L'équation de Q13 s'écrit alors $C_f\ddot\theta=C_m-\Gamma$.
**Q15.** À l'équilibre $\theta=0$, $G$ et $C$ sont sur la même verticale (Q8). Or, en $\theta=0$, $\overline{GZ}=-b$, donc $b=0$ à l'équilibre. Pour $|\theta|\ll\theta_C$, $\sin\theta\simeq\theta$.
- Si l'on considère $b$ comme une constante (lecture littérale du paramétrage), elle est nulle, et $\Gamma\simeq mgc\,\theta$.
- Si l'on tient compte du déplacement du centre de carène avec la gîte, $b=b(\theta)$ avec $b(0)=0$, d'où $\Gamma\simeq mg\,(c-b'(0))\,\theta$. Le coefficient vaut $mg$ fois la pente à l'origine de $\overline{GZ}(\theta)$, soit $mg$ fois la hauteur métacentrique.
$$\boxed{C_f\ddot\theta=C_m-K_x\theta,\qquad K_x=mgc\quad\Big(\text{plus généralement }K_x=mg\,\tfrac{\mathrm d\overline{GZ}}{\mathrm d\theta}(0)=mg\,(c-b'(0))\Big)}$$
$K_x>0$ ($G$ sous $O$, $c>0$) traduit la stabilité de $A$, et $E_p\simeq\frac12K_x\theta^2$ au voisinage de $0$.
**Q16.** $C_r(p)$ s'ajoute avec un signe moins au couple moteur, en amont du bloc mécanique : c'est un **couple perturbateur** (en N·m) exercé sur le flotteur autour de l'axe de roulis et non commandé. Il représente l'action de la houle et des vagues, celle du vent sur la partie émergée, les frottements hydrodynamiques et ceux de la liaison.
**Q17.** On note $M(p)=\frac{K_t}{R+Lp}$, $G_m(p)=\frac{1}{C_fp^2+K_x}$ et $H(p)=\frac{K_e[(C_f+C_s)p^2+K_x]}{C_sp}$. Avec $C_r=0$, la boucle interne donne $\frac{\Theta}{U}=\frac{MG_m}{1+MG_mH}$, d'où
$$\boxed{\mathrm{FTBO}(p)=\frac{K_{\text{capt}}\,K_t\,C_s\,p\;C(p)}{C_sp\,(R+Lp)(C_fp^2+K_x)+K_eK_t\big[(C_f+C_s)p^2+K_x\big]}}$$
Le dénominateur vaut $K_eK_tK_x\neq0$ en $p=0$, et le numérateur contient un facteur $p$ : $\mathrm{FTBO}(p)\sim\frac{K_{\text{capt}}C_s}{K_eK_x}\,p\,C(p)$ quand $p\to0$. La boucle ouverte possède un **zéro à l'origine**. On suppose $A=K_{\text{capt}}$, pour que $\varepsilon$ soit l'image de l'erreur $\theta_c-\theta$.
- *Échelon de consigne :* l'erreur statique est nulle si et seulement si la FTBO est de classe $\geqslant1$, donc si $C(p)$ est de classe $\geqslant2$.
- *Échelon de perturbation :* $\frac{\Theta}{C_r}=\frac{-C_sp\,(R+Lp)}{C_sp(R+Lp)(C_fp^2+K_x)+K_eK_t[(C_f+C_s)p^2+K_x]+K_{\text{capt}}K_tC_s\,p\,C(p)}$. Avec $C_r=c_0/p$, le théorème de la valeur finale donne $\theta(\infty)=0$ dès la classe 0, grâce à l'intégration contenue dans $H$. Cette exigence est donc moins forte.
**Classe minimale du correcteur : 2.** Un double intégrateur seul déphase de $-180^\circ$ et ne laisse aucune marge de phase. On propose donc
$$\boxed{C(p)=\frac{K\,(1+T_1p)(1+T_2p)}{p^2},\qquad K,T_1,T_2>0}$$
Les deux zéros sont placés sous la pulsation de coupure pour restaurer la marge de phase, et la stabilité en boucle fermée est à vérifier (critère de Routh ou marges). Ce choix compense le zéro à l'origine par un pôle du correcteur : le réglage dépend de la qualité du modèle.
## Partie II — Modélisation géométrique
### II.1 — Espace des configurations
**Q18.** La rotation d'axe $\vec z$ et d'angle $\alpha$ a pour matrice $\begin{pmatrix}\cos\alpha&-\sin\alpha&0\\ \sin\alpha&\cos\alpha&0\\0&0&1\end{pmatrix}$. Pour $\alpha=-\frac\pi2$ :
$$\boxed{R_2=\begin{pmatrix}0&1&0\\-1&0&0\\0&0&1\end{pmatrix}}$$
On vérifie sur la position 2 de la figure 6 : $R_2\vec x=-\vec y=\vec x_2$, $R_2\vec y=\vec x=\vec y_2$ et $R_2\vec z=\vec z=\vec z_2$.
**Q19.** On a $p_2=(-1,3,1)^\top$ et $R_2\in SO_3(\mathbb{R})$, donc
$$\boxed{g_2=\begin{pmatrix}0&1&0&-1\\-1&0&0&3\\0&0&1&1\\0&0&0&1\end{pmatrix}}$$
**Q20.** Sur la figure 6 (position 3), on lit $\vec x_3=-\vec x$, $\vec y_3=\vec y$ et $\vec z_3=-\vec z$ : la tête regarde toujours suivant $\vec y$ mais elle est retournée. $R_3=\operatorname{diag}(-1,1,-1)$ est orthogonale, de déterminant $1$ : c'est la rotation d'axe $\vec y$ et d'angle $\pi$.
$$\boxed{g_3=\begin{pmatrix}-1&0&0&5\\0&1&0&2\\0&0&-1&0\\0&0&0&1\end{pmatrix}}$$
**Q21.** $g_4=\begin{pmatrix}R_4&p_4\\0&1\end{pmatrix}$ avec $R_4$ de la forme de Q18, où $\cos\alpha=\sin\alpha=\frac{\sqrt2}2$, soit $\alpha=\frac\pi4$. $g_4$ agit par $X\mapsto R_4X+p_4$. **La tête subit une rotation d'angle $+\frac\pi4$ autour de l'axe vertical $\vec z$ passant par sa position initiale (lacet de $45^\circ$ vers la gauche, sans lever ni incliner la tête), puis une translation de vecteur $\vec x+2\vec y+3\vec z$.**
**Q22.** Les colonnes de $R$ sont $C_1=\frac13(2,2,1)$, $C_2=\frac13(-1,2,-2)$ et $C_3=\frac13(-2,1,2)$. On a $\|C_i\|^2=\frac99=1$, $\langle C_1,C_2\rangle=\frac{-2+4-2}9=0$, $\langle C_1,C_3\rangle=\frac{-4+2+2}9=0$ et $\langle C_2,C_3\rangle=\frac{2+2-4}9=0$. Les colonnes sont orthonormées, donc **$R^\top R=I_3$ : $R$ est orthogonale.**
**Q23.** En développant selon la première ligne, $\det\begin{pmatrix}2&-1&-2\\2&2&1\\1&-2&2\end{pmatrix}=2\cdot6+1\cdot3-2\cdot(-6)=27$, d'où $\det R=\frac{27}{27}=1$. **$R$ est orthogonale de déterminant $1$ : $R\in SO_3(\mathbb{R})$.**
**Q24.** L'axe est $\ker(R-I_3)$ : $3(R-I_3)=\begin{pmatrix}-1&-1&-2\\2&-1&1\\1&-2&-1\end{pmatrix}$. La première ligne donne $y=-x-2z$. La deuxième donne alors $3x+3z=0$, d'où $z=-x$ et $y=x$. La troisième ligne est vérifiée. Le noyau est de dimension $1$ :
$$\boxed{\text{axe }=\operatorname{Vect}(\vec a),\qquad\vec a=(1,1,-1)}$$
**Q25.** $\operatorname{tr}R=2=1+2\cos\theta$, donc $\cos\theta=\frac12$. Pour le signe, on prend $\vec w=(1,-1,0)\perp\vec a$ : $R\vec w=(1,0,1)$ et $\vec w\wedge R\vec w=(-1,-1,1)$. Avec $\vec u=\vec a/\sqrt3$, on a $\sin\theta\,\|\vec w\|^2=\vec u\cdot(\vec w\wedge R\vec w)=-\sqrt3$, donc $\sin\theta=-\frac{\sqrt3}2$.
$$\boxed{\theta=-\frac\pi3}$$
La formule de Rodrigues avec $\theta=-\frac\pi3$ redonne bien $R$.
**Q26.** $g_5$ agit par $X\mapsto RX+p$. **La tête subit une rotation d'angle $-\frac\pi3$ autour de l'axe passant par sa position initiale $M_0$ et orienté par $\vec a=(1,1,-1)$ (ou, ce qui revient au même, d'angle $+\frac\pi3$ autour de $-\vec a$), puis une translation de vecteur $\vec p$.** L'axe étant oblique, ce mouvement combine lacet, tangage et roulis.
### II.2 — Intérêt d'une telle modélisation
**Q27.** Pour $g=\begin{pmatrix}R&p\\0&1\end{pmatrix}$ et $h=\begin{pmatrix}S&q\\0&1\end{pmatrix}$ dans $SE(3)$, la formule admise avec $a=b=1$ donne $gh=\begin{pmatrix}RS&Rq+p\\0_{1,3}&1\end{pmatrix}$. Or $(RS)^\top RS=S^\top R^\top RS=I_3$ et $\det(RS)=\det R\det S=1$, donc $RS\in SO_3(\mathbb{R})$. De plus $Rq+p\in\mathbb{R}^3$. **$gh\in SE(3)$ : $SE(3)$ est stable par produit.**
**Q28.** En développant selon la dernière ligne $(0,0,0,1)$, $\det g=(-1)^{4+4}\cdot1\cdot\det R=\det R=1$. **$\det g=1\neq0$, donc $g$ est inversible.**
**Q29.** On cherche $h=\begin{pmatrix}S&q\\0&b\end{pmatrix}$ telle que $gh=\begin{pmatrix}RS&Rq+bp\\0&b\end{pmatrix}=I_4$, ce qui équivaut à $b=1$, $RS=I_3$ et $Rq=-p$. On obtient $S=R^{-1}=R^\top$ et $q=-R^\top p$. Comme $g$ est inversible (Q28), cet inverse à droite est l'inverse ; on vérifie d'ailleurs que $hg=I_4$.
$$\boxed{g^{-1}=\begin{pmatrix}R^\top&-R^\top p\\0_{1,3}&1\end{pmatrix}}$$
$R^\top$ est orthogonale, de déterminant $\det R=1$, et $-R^\top p\in\mathbb{R}^3$, donc $g^{-1}\in SE(3)$. **$SE(3)$ est stable par passage à l'inverse.** Comme il contient $I_4$, c'est un sous-groupe de $GL_4(\mathbb{R})$.
### II.3 — Simulateur
**Q30.** Pour $t\in[0,\tau]$, $f(t)=\frac{t^4-2\tau t^3+\tau^2t^2}{640}=\frac{t^2(t-\tau)^2}{640}$ et $f'(t)=\frac{t(t-\tau)(2t-\tau)}{320}$. Sur $]0,\frac\tau2[$, $f'>0$ ; sur $]\frac\tau2,\tau[$, $f'<0$ ; $f'$ s'annule en $0$, $\frac\tau2$ et $\tau$.
| $t$ | $0$ | | $\tau/2=5$ s | | $\tau=10$ s |
|---|---|---|---|---|---|
| $f'(t)$ | $0$ | $+$ | $0$ | $-$ | $0$ |
| $f(t)$ | $0$ | croissante | $\dfrac{125}{128}$ | décroissante | $0$ |
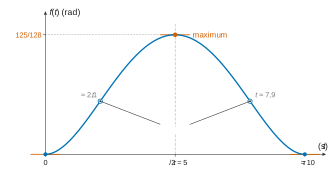
$$\boxed{\max_{[0,\tau]}f=f\Big(\frac\tau2\Big)=\frac{\tau^4}{10\,240}=\frac{10\,000}{10\,240}=\frac{125}{128}}$$
La fraction est irréductible, car $125=5^3$ et $128=2^7$.
**Q31.** Le graphe est une « cloche » positive sur $[0,10]$ :
- elle est symétrique par rapport à la droite $t=5$, car $f(\tau-t)=f(t)$ ;
- elle part de $0$ et revient à $0$ avec des tangentes horizontales en $t=0$ et $t=10$ (racines doubles) ;
- son maximum vaut $125/128\approx0{,}98$ en $t=5$, avec une tangente horizontale ;
- elle a deux points d'inflexion en $t=\tau\frac{3\mp\sqrt3}{6}\approx2{,}1$ s et $7{,}9$ s, où $f\approx0{,}43$.
Elle est plus aplatie qu'une parabole au voisinage de $0$ et de $10$.
**Q32.** Pour $t\in[\tau,2\tau]$, le point $(t,f(t))$ s'obtient à partir de $(t-\tau,f(t-\tau))$ par une **translation de $\tau$ le long de l'axe des temps suivie d'une symétrie par rapport à l'axe des abscisses**. L'arc initial étant symétrique par rapport à $t=\tau/2$, cela revient à une **symétrie centrale de centre $(\tau,0)$**. On obtient sur $[10,20]$ une cloche négative, de minimum $-\frac{125}{128}$ en $t=15$ s.
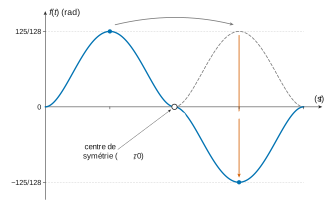
La relation $f(t)=-f(t-\tau)$ exprime que $f$ est **$\tau$-antipériodique, donc $2\tau$-périodique** : le corps fléchit d'un côté pendant $10$ s, puis symétriquement de l'autre côté pendant $10$ s. Le raccord en $t=\tau$ est $\mathcal C^1$, car $f(\tau)=0$ et $f'(\tau^\pm)=0$.
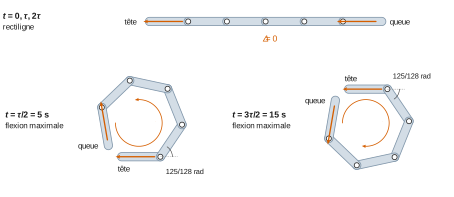
**Q33.** Les cinq pivots ont des axes parallèles et le même angle $f(t)$. Le mouvement est plan et les angles relatifs s'additionnent : l'écart d'orientation entre le premier segment (côté tête) et le dernier (côté queue) vaut $\Delta(t)=5f(t)$.
- Pour $t=0$, $\tau$ et $2\tau$, le corps est rectiligne ($\Delta=0$).
- Les **configurations extrêmes** sont atteintes en $t=\tau/2=5$ s, où le corps est courbé au maximum d'un côté (« C »), et en $t=3\tau/2=15$ s, où il est courbé au maximum de l'autre côté.
En prenant $f$ en radians :
$$\boxed{\Delta_{\max}=5\times\frac{125}{128}=\frac{625}{128}\ \text{rad}\approx4{,}88\ \text{rad}\approx280^\circ}$$
(Sans calculatrice : $4{,}88\times57{,}3\approx280$.) L'écart vaut $-280^\circ$ dans la configuration opposée, soit environ $560^\circ$ entre les deux configurations extrêmes.
## Partie III — Stabilisation du roulis
### III.1 — Modélisation du mouvement
**Q34.** $\overrightarrow{OG}=\lambda\vec y_0+\ell\vec x_1$, avec $\frac{\mathrm d\vec x_1}{\mathrm dt}=\dot\theta\vec y_1$ et $\frac{\mathrm d\vec y_1}{\mathrm dt}=-\dot\theta\vec x_1$ dans $\mathcal R_0$. On a donc $\vec V(G/\mathcal R_0)=\dot\lambda\vec y_0+\ell\dot\theta\vec y_1$, puis
$$\boxed{\vec a(G/\mathcal R_0)=\ddot\lambda\,\vec y_0+\ell\ddot\theta\,\vec y_1-\ell\dot\theta^2\,\vec x_1}$$
**Q35.** Le poids vaut $m\vec g=mg\vec x_0$, avec $\vec x_0$ vers le bas. On a $\delta W=m\vec g\cdot\vec V(G)\,\mathrm dt=mg(\dot\lambda\,\vec x_0\cdot\vec y_0+\ell\dot\theta\,\vec x_0\cdot\vec y_1)\,\mathrm dt$, avec $\vec x_0\cdot\vec y_0=0$ et $\vec x_0\cdot\vec y_1=-\sin\theta$ :
$$\boxed{\delta W=-mg\ell\sin\theta\,\mathrm d\theta=\mathrm d(mg\ell\cos\theta)}$$
Le travail élémentaire est la différentielle exacte d'une fonction de la seule position : $\delta W=-\mathrm dE_p$ avec $E_p=-m\vec g\cdot\overrightarrow{OG}+\text{cste}=-mg\ell\cos\theta+\text{cste}$. Le champ de pesanteur est uniforme et stationnaire, donc **le poids est une force conservative**, même si le support bouge. Le terme en $\lambda$ disparaît car $\vec g\perp\vec y_0$.
**Q36.** *Méthode.* On isole la masse et on écrit le PFD dans $\mathcal R_0$ : $m\vec a(G)=mg\vec x_0-T\vec x_1$, avec $T\geqslant0$ (le fil tire $G$ vers $A$). La projection sur $\vec y_1$ élimine $T$ et donne l'équation (4). La projection sur $\vec x_1$ isole $T$. Avec Q34, $\vec y_0\cdot\vec x_1=\sin\theta$ et $\vec x_0\cdot\vec x_1=\cos\theta$, on obtient $m(\ddot\lambda\sin\theta-\ell\dot\theta^2)=mg\cos\theta-T$ :
$$T=m\big(g\cos\theta+\ell\dot\theta^2-\ddot\lambda\sin\theta\big).$$
Pour exprimer $T$ avec $m,g,\ell,\theta,\ddot\lambda$ seulement, il faut éliminer $\dot\theta$ grâce à une intégrale première de (4). On multiplie (4) par $\dot\theta$ et on intègre. Si $\ddot\lambda=\gamma$ est constant, cela donne $\frac12\dot\theta^2+\frac\gamma\ell\sin\theta-\frac g\ell\cos\theta=\text{cste}$. Pour un départ au repos en $\theta=0$, $\ell\dot\theta^2=2g(\cos\theta-1)-2\gamma\sin\theta$, d'où
$$\boxed{T=m\big[g\,(3\cos\theta-2)-3\,\ddot\lambda\sin\theta\big]\quad(\ddot\lambda\text{ constant, départ au repos en }\theta=0)}$$
Pour un $\lambda(t)$ quelconque, $\dot\theta$ s'obtient en résolvant (4), numériquement si nécessaire. Si le mouvement est lent ($\ell\dot\theta^2\ll g$), on a simplement $T\simeq m(g\cos\theta-\ddot\lambda\sin\theta)$.
**Q37.** $\lambda=X\sin(\Omega t)$ donne $\ddot\lambda=-X\Omega^2\sin(\Omega t)$. L'amplitude $X$ est petite et les conditions initiales sont nulles : on se place en petits angles, $\sin\theta\simeq\theta$ et $\cos\theta\simeq1$ au premier ordre. L'équation (4) devient $\ddot\theta-\frac{X\Omega^2}{\ell}\sin(\Omega t)+\frac g\ell\theta=0$ :
$$\boxed{\ddot\theta+\omega^2\theta=\Gamma\sin(\Omega t),\qquad\omega=\sqrt{\frac g\ell},\qquad\Gamma=\frac{X\Omega^2}{\ell}}$$
**Q38.** Les solutions de l'équation homogène sont $\alpha\cos\omega t+\beta\sin\omega t$. Comme $\Omega\neq\omega$, on trouve la solution particulière $\frac{\Gamma}{\omega^2-\Omega^2}\sin\Omega t$. Les conditions $\theta(0)=0$ et $\dot\theta(0)=0$ donnent $\alpha=0$ et $\beta\omega+\frac{\Gamma\Omega}{\omega^2-\Omega^2}=0$ :
$$\boxed{\theta(t)=\frac{\Gamma}{\omega^2-\Omega^2}\Big(\sin(\Omega t)-\frac\Omega\omega\sin(\omega t)\Big)}$$
La solution générale sur $\mathbb{R}$ (sans conditions initiales) est $\alpha\cos\omega t+\beta\sin\omega t+\frac{\Gamma}{\omega^2-\Omega^2}\sin\Omega t$.
**Q39.** Pour $\Omega=\omega$, $\sin\omega t$ est solution de l'équation homogène. On cherche donc $\theta_p=\mu\,t\cos(\omega t)$ : $\ddot\theta_p+\omega^2\theta_p=-2\mu\omega\sin\omega t$, d'où $\mu=-\frac{\Gamma}{2\omega}$. Les conditions initiales donnent $\alpha=0$ et $\beta\omega-\frac{\Gamma}{2\omega}=0$ :
$$\boxed{\theta(t)=\frac{\Gamma}{2\omega^2}\Big(\sin(\omega t)-\omega t\cos(\omega t)\Big),\qquad\Gamma=\frac{X\omega^2}{\ell}=\frac{Xg}{\ell^2}}$$
La solution générale est $\alpha\cos\omega t+\beta\sin\omega t-\frac{\Gamma}{2\omega}t\cos\omega t$.
**Q40.**
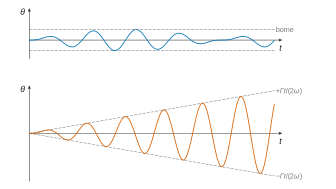
- $\Omega\neq\omega$ : $\theta$ est une somme de deux sinusoïdes, donc **bornée**, avec $|\theta|\leqslant\frac{|\Gamma|}{|\omega^2-\Omega^2|}\big(1+\frac\Omega\omega\big)$. L'amplitude est modérée loin de $\omega$ et devient grande quand $\Omega\to\omega$, avec des battements.
- $\Omega=\omega$ : le terme $-\frac{\Gamma}{2\omega}t\cos\omega t$ fait **croître l'amplitude linéairement avec le temps** : c'est la résonance, et le balancier n'est pas borné.
Le modèle cesse alors d'être valable, car l'hypothèse des petits angles tombe et les frottements ont été négligés. Physiquement, une houle de pulsation voisine de $\omega=\sqrt{g/\ell}$ peut conduire au chavirement.
### III.2 — Stabilité de l'équation linéaire
#### III.2.1 — Théorie de perturbation naïve au premier ordre
**Q41.** On écrit $\Omega-\omega=\delta\mu(\delta)$ avec $\mu$ bornée au voisinage de $0$. On a $\cos(2\Omega t)=\cos(2\omega t)\cos(2(\Omega-\omega)t)-\sin(2\omega t)\sin(2(\Omega-\omega)t)$. Avec $|1-\cos u|\leqslant\frac{u^2}2$ et $|\sin u|\leqslant|u|$, il vient, à $t$ fixé :
$$|\cos(2\Omega t)-\cos(2\omega t)|\leqslant\frac{(2|\Omega-\omega||t|)^2}{2}+2|\Omega-\omega||t|=\underset{\delta\to0}{O}(\delta).$$
**Donc $\cos(2\Omega t)=\cos(2\omega t)+O(\delta)$, à $t$ fixé** (ou uniformément sur tout intervalle borné, mais pas uniformément sur $\mathbb{R}$).
**Q42.** On a $\ddot\theta_\delta+\omega^2\theta_\delta=(\ddot\theta_0+\omega^2\theta_0)+\delta(\ddot\theta_1+\omega^2\theta_1)+O(\delta^2)$, et le premier terme est nul par (7). Dans l'autre membre, Q41 et $\theta_\delta=\theta_0+O(\delta)$ donnent
$$-\omega^2\delta\cos(2\Omega t)\theta_\delta=-\omega^2\delta\big(\cos2\omega t+O(\delta)\big)\big(\theta_0+O(\delta)\big)=-\delta\omega^2\cos(2\omega t)\theta_0+O(\delta^2).$$
D'où, avec $\theta_0=A\cos\omega t+B\sin\omega t$ :
$$\boxed{\delta\big(\ddot\theta_1+\omega^2\theta_1\big)=-\delta\omega^2\cos(2\omega t)\big(A\cos\omega t+B\sin\omega t\big)+O(\delta^2)}$$
L'énoncé écrit $\theta_1+\omega^2\theta_1$ : il faut lire $\ddot\theta_1$, les points de dérivation ayant disparu.
**Q43.** On utilise $\cos(2\omega t)\cos(\omega t)=\frac12(\cos3\omega t+\cos\omega t)$ et $\cos(2\omega t)\sin(\omega t)=\frac12(\sin3\omega t-\sin\omega t)$. En reportant dans (8) :
$$\boxed{\ddot\theta_1+\omega^2\theta_1=-\frac{\omega^2}2\big(A\cos3\omega t+A\cos\omega t+B\sin3\omega t-B\sin\omega t\big)}$$
**Q44.** Soit $\alpha g_1+\beta g_2+\gamma g_3+\eta g_4=0$ sur $\mathbb{R}$. Cette fonction est $\mathcal C^\infty$, et toutes ses dérivées sont nulles. En $t=0$ : $\alpha+\gamma=0$, $\omega(\beta+3\eta)=0$, $-\omega^2(\alpha+9\gamma)=0$ et $-\omega^3(\beta+27\eta)=0$. Comme $\omega\neq0$, on obtient $8\gamma=0$ puis $\alpha=\gamma=0$, et $24\eta=0$ puis $\beta=\eta=0$. **La famille $(g_1,g_2,g_3,g_4)$ est libre.** Autre méthode : la famille est orthogonale pour $\langle f,h\rangle=\int_0^{2\pi/\omega}fh$ et formée de vecteurs non nuls.
**Q45.** La différence des deux membres de l'équivalence est une combinaison linéaire nulle de $g_1,\dots,g_4$. Par liberté (Q44), tous ses coefficients sont nuls :
- selon $g_3$ : $-8\omega^2a=-\frac{\omega^2}2A$, donc $a=\frac A{16}$ ;
- selon $g_4$ : $-8\omega^2b=-\frac{\omega^2}2B$, donc $b=\frac B{16}$ ;
- selon $g_1$ : $2\omega d=-\frac{\omega^2}2A$, donc $d=-\frac{\omega A}4$ ;
- selon $g_2$ : $-2\omega c=\frac{\omega^2}2B$, donc $c=-\frac{\omega B}4$.
$$\boxed{\theta_1(t)=\frac A{16}\cos(3\omega t)+\frac B{16}\sin(3\omega t)-\frac{\omega B}4t\cos(\omega t)-\frac{\omega A}4t\sin(\omega t)}$$
C'est **une** solution particulière de (8). Les autres s'en déduisent en ajoutant $\alpha\cos\omega t+\beta\sin\omega t$.
**Q46.** Les conditions $\theta_\delta(0)=\Theta_0$ et $\dot\theta_\delta(0)=0$ valent pour tout $\delta$ petit. On les identifie ordre par ordre.
- *Ordre 0* : $\theta_0(0)=A=\Theta_0$ et $\dot\theta_0(0)=B\omega=0$, donc $A=\Theta_0$ et $B=0$.
- *Ordre 1* : $\theta_1(0)=0$ et $\dot\theta_1(0)=0$. On prend $\theta_1=\frac{\Theta_0}{16}\cos3\omega t-\frac{\Theta_0\omega}4t\sin\omega t+\alpha\cos\omega t+\beta\sin\omega t$. La solution particulière vaut $\frac{\Theta_0}{16}$ en $0$ et sa dérivée $-\frac{3\omega\Theta_0}{16}\sin3\omega t-\frac{\Theta_0\omega}4(\sin\omega t+\omega t\cos\omega t)$ s'annule en $0$. D'où $\alpha=-\frac{\Theta_0}{16}$ et $\beta=0$.
$$\boxed{\theta_\delta(t)=\Theta_0\cos(\omega t)+\delta\Big(\frac{\Theta_0}{16}\big(\cos3\omega t-\cos\omega t\big)-\frac{\Theta_0\omega}4\,t\sin(\omega t)\Big)+\underset{\delta\to0}{O}(\delta^2)}$$
On peut aussi laisser $A$ et $B$ dépendre de $\delta$ : $A(1+\frac\delta{16})=\Theta_0$ et $B=0$ redonnent le même résultat à $O(\delta^2)$ près.
#### III.2.2 — Utilisation de la méthode de Poincaré-Lindstedt
**Q47.** On pose $u=\frac{\omega\delta}4$ et $v=\Omega-\omega$, de sorte que $M=\begin{pmatrix}u&-v\\v&-u\end{pmatrix}$. On a $\operatorname{tr}M=0$ et $\det M=v^2-u^2$, d'où $\chi_M(X)=X^2+v^2-u^2$.
- Si $|u|>|v|$ : deux valeurs propres réelles $\pm\sqrt{u^2-v^2}$.
- Si $|u|<|v|$ : deux valeurs propres imaginaires pures conjuguées $\pm i\sqrt{v^2-u^2}$.
- Si $|u|=|v|$ : $0$ valeur propre double.
$$\boxed{\lambda=\pm\sqrt{\Big(\frac{\omega\delta}4\Big)^2-(\Omega-\omega)^2}\quad(\text{racine carrée complexe si la quantité est négative})}$$
**Q48.** Si $|u|<|v|$, $\chi_M=X^2+(v^2-u^2)$ n'a aucune racine réelle. Une matrice diagonalisable dans $\mathcal M_2(\mathbb{R})$ a un polynôme caractéristique scindé sur $\mathbb{R}$. **$M$ n'est donc pas diagonalisable dans $\mathcal M_2(\mathbb{R})$.**
**Q49.** On pose $\varphi=\sqrt{(\Omega-\omega)^2-(\omega\delta/4)^2}>0$. $M$ admet dans $\mathbb{C}$ les deux valeurs propres **distinctes** $i\varphi$ et $-i\varphi$. En dimension 2, elle est donc diagonalisable dans $\mathcal M_2(\mathbb{C})$ : il existe $P\in GL_2(\mathbb{C})$ telle que $M=PDP^{-1}$ avec $D=\operatorname{diag}(i\varphi,-i\varphi)$ et $\varphi\in\mathbb{R}$. Par exemple, $P=\begin{pmatrix}v&v\\u-i\varphi&u+i\varphi\end{pmatrix}$, avec $\det P=2iv\varphi\neq0$.
**Q50.** Soit $X$ une solution réelle de (10). On pose $Y=P^{-1}X$, de classe $\mathcal C^1$. Comme $P$ est constante, $\dot Y=P^{-1}MX=DP^{-1}X=DY$. Le système est découplé : $y_1(\tau)=y_1(0)e^{i\varphi\tau}$ et $y_2(\tau)=y_2(0)e^{-i\varphi\tau}$, avec $|e^{\pm i\varphi\tau}|=1$ car $\varphi\in\mathbb{R}$. Donc $|y_k(\tau)|=|y_k(0)|$. Comme $X=PY$, $|x(\tau)|\leqslant|p_{11}||y_1(0)|+|p_{12}||y_2(0)|$, et de même pour $y$. **Les solutions réelles $(x,y)$ de (9) sont bornées.** Elles sont même $2\pi/\varphi$-périodiques, et l'amplitude $2\sqrt{x^2+y^2}$ de $\theta_0$ reste bornée.
**Q51.** Si $|u|>|v|$, $M$ a deux valeurs propres réelles distinctes $\pm r$, avec $r=\sqrt{(\omega\delta/4)^2-(\Omega-\omega)^2}>0$. Elle est diagonalisable dans $\mathcal M_2(\mathbb{R})$ et les solutions s'écrivent $X(\tau)=c_+e^{r\tau}V_++c_-e^{-r\tau}V_-$. Dès que $c_+\neq0$, c'est-à-dire pour toute condition initiale hors de la droite $\operatorname{Vect}(V_-)$, $\|X(\tau)\|\to+\infty$ exponentiellement. **Les solutions ne sont pas bornées : l'amplitude du roulis croît exponentiellement, c'est la résonance paramétrique.** Le robot finit par dépasser l'angle de chavirement. Dans le cas limite $|u|=|v|$ (avec $M\neq0$), $M^2=0$ et $X(\tau)=(I_2+\tau M)X(0)$ croît linéairement : ce cas est lui aussi instable.
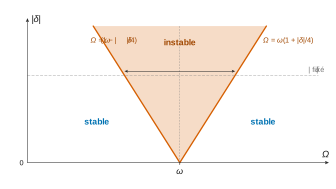
**Q52.** D'après Q50 et Q51, le robot est stable si et seulement si $|\Omega-\omega|>\frac{\omega|\delta|}4$ :
$$\boxed{\Omega\in\Big]0\,;\,\omega\Big(1-\frac{|\delta|}4\Big)\Big[\ \cup\ \Big]\omega\Big(1+\frac{|\delta|}4\Big)\,;\,+\infty\Big[,\qquad\omega=\sqrt{\frac g\ell}}$$
Ce résultat vaut au voisinage de $\omega$, dans le cadre $\Omega-\omega=O(\delta)$ de l'étude. Il est instable dans la bande $\big]\omega(1-\frac{|\delta|}4),\omega(1+\frac{|\delta|}4)\big[$. **Le robot NATRIX ne peut donc pas être utilisé passivement en toutes situations de navigation.** Une houle dont la pulsation tombe dans cette bande excite une résonance paramétrique qui fait croître le roulis jusqu'au chavirement. Cette bande ne disparaît pas quand $\delta$ diminue : elle se rétrécit seulement. Il faut donc soit éviter ces états de mer, soit recourir à la stabilisation active du roulis par les flotteurs motorisés (partie I.3).
Aide sur le corrigé
Connectez-vous pour demander une explication.