Sciences industrielles
Mines-PontsPSI2026
Cherchez d'abord seul. En cas de blocage, ouvrez une indication, réessayez, puis seulement la solution.
Rédigé par IA, non vérifié
Signaler une erreur# Mines-Ponts PSI — Sciences industrielles 2026 · Corrigé guidé
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
## Présentation du sujet
**Support.** Le sujet porte sur une machine de gravure laser à deux axes (PHLOX), qui micrograve un guide d'onde en PMMA pour fabriquer des rétroéclairages (« backlights »). Le faisceau, fixe, est renvoyé par un miroir porté par l'axe X vers une plaque portée par l'axe Y. Chaque axe est motorisé par des moteurs linéaires synchrones (MLS). La qualité de la gravure dépend de deux choses : la **précision géométrique** des guidages et la **constance de la vitesse** de balayage.
**Format.** L'épreuve dure 4 h, **sans calculatrice**. Elle comporte 35 questions et 7 annexes, et les réponses se font sur un cahier de réponses, qui n'est pas reproduit ici : les questions qui en dépendent sont traitées à partir des données de l'énoncé.
**Découpage.**
| Partie | Questions | Contenu | Outils |
|---|---|---|---|
| 2 | Q1–Q7 | schéma cinématique, hyperstatisme, défauts géométriques, mise et maintien en position des rails Y | graphe des liaisons, $h = E_c - I_c + m_c$, liaisons équivalentes |
| 4 | Q8–Q9 | loi en trapèze de vitesse et durée de gravure | cinématique du point |
| 5 | Q10–Q12 | MLS contre vis-écrou : masses équivalentes | énergie cinétique |
| 6.1 | Q13–Q17 | effort moteur, torseur du guidage | PFD, transport du moment dynamique |
| 6.2 | Q18–Q21 | frottements identifiés aux moindres carrés et modèle retenu | régression linéaire, apprentissage supervisé |
| 7 | Q22–Q26 | MLS vu comme deux machines à courant continu, boucle de courant PI | Laplace, compensation de pôle |
| 8 | Q27–Q34 | boucle de vitesse (P puis PI) et boucle de position (avance de phase) | classe, valeur finale, Bode |
| 9 | Q35 | lecture de $t_{r5\%}$ et du retard de traînage | réponses temporelles |
**Difficulté et gestion du temps.** Le sujet est long mais très guidé. Les parties 6.2, 7 et 8.1 sont indépendantes et rapides : elles rapportent beaucoup pour peu de temps. Les questions les plus discriminantes sont :
- Q2 : hyperstatisme justifié ;
- Q9 : trouver $N$ ;
- Q16 : torseur dynamique en $M$ ;
- Q29 et Q34 : réglages numériques.
Sans calculatrice, il faut savoir mener les calculs à la main : $\arctan(5/3)\approx 59°$, $\sqrt3\approx1{,}73$, $10\log3\approx4{,}8$ dB.
**Questions à ne pas laisser passer** : Q4, Q11, Q13, Q15, Q18–Q20, Q22–Q24, Q27–Q28, Q32.
## Partie 2 — Analyse géométrique partielle de la machine et précision des guidages (exigence 1.1)
Cette partie étudie la géométrie du montage des deux axes sur le carter. On calcule d'abord l'hyperstatisme du modèle global, puis on étudie comment la mise en position par piges et le bridage des rails Y rendent ce montage hyperstatique réalisable. Notations : $E_C$ (ensemble carter), $E_X$ (ensemble X), $E_Y$ (ensemble Y). Les numéros (0), (1), (2) sont réservés à la partie 6.
### Question 1
> [!INDICATION]
> Relisez la description : quelles pièces se touchent réellement ? Un moteur dont l'inducteur et l'induit ne se touchent pas crée-t-il une liaison ?
> [!INDICATION]
> Chaque rail guide seul son induit en translation. Comptez les rails entre chaque paire de classes.
#### Solution
Le MLS ne crée **aucune liaison**, seulement une action mécanique à distance. Les liaisons du schéma sont :
- entre $E_C$ et $E_X$ : une **glissière de direction $\vec X$** (rail X) ;
- entre $E_C$ et $E_Y$ : **deux glissières de direction $\vec Y$** en parallèle (rails Y1 et Y2) ;
- entre $E_X$ et $E_Y$ : **aucune liaison**, puisque seul le faisceau laser relie le miroir à la plaque.
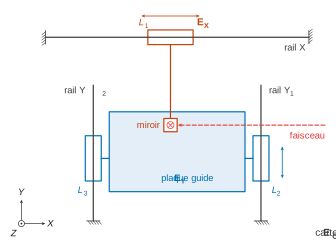
Le rail X est porté en hauteur par la poutre ; le miroir, en porte-à-faux au-dessus de la plaque, ne la touche pas.
> [!PIEGE]
> Dessiner une liaison entre inducteur et induit. L'énoncé répète deux fois qu'ils ne sont pas en contact direct : la force motrice est une action, pas une liaison.
### Question 2
> [!INDICATION]
> Dessinez le graphe des liaisons et comptez ses cycles indépendants : une arête qui ne ferme aucune boucle ne crée pas d'hyperstatisme.
> [!INDICATION]
> Déterminez $m_c$ en listant les mouvements possibles (utiles et internes), puis utilisez $h = E_c - I_c + m_c$. Contrôlez par l'approche statique.
#### Solution
Le graphe comporte 3 sommets et 3 arêtes : $L_1$ (glissière $\vec X$, $E_C$–$E_X$), puis $L_2$ et $L_3$ (glissières $\vec Y$, $E_C$–$E_Y$). On a donc $\gamma = 3 - 3 + 1 = 1$ ; le seul cycle est $L_2$–$L_3$.
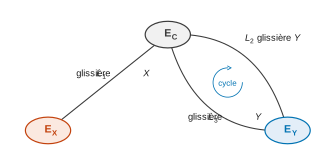
Les mouvements possibles sont la translation de $E_X$ suivant $\vec X$ et celle de $E_Y$ suivant $\vec Y$, sans mobilité interne :
$$\boxed{m_c = 2}$$
Avec $I_c = 3$ et $E_c = 6$ :
$$\boxed{h = E_c - I_c + m_c = 6 - 3 + 2 = 5}$$
Contrôle statique : $I_s = 15$ et $E_s = 12$, d'où $r_s = 12 - 2 = 10$ et $h = 15 - 10 = 5$.
**Commentaire vis-à-vis de 1.1.1.** L'hyperstatisme est **voulu** : deux rails en parallèle rigidifient l'axe Y, ce qui sert l'exigence de raideur 1.1.1. En contrepartie, il faut respecter 5 conditions géométriques entre les rails :
- l'entraxe ;
- la hauteur relative ;
- le parallélisme dans le plan horizontal ;
- le parallélisme dans le plan vertical ;
- le dévers.
Ces conditions sont traitées par la suite (exigence 1.1.2).
> [!METHODE]
> Quand on commente un degré d'hyperstatisme, on traduit chaque inconnue surabondante en une condition géométrique (une translation ou une rotation relative bloquée deux fois). C'est cette traduction qui prépare les questions sur les défauts et le montage.
> [!JURY]
> Un résultat d'hyperstatisme sans justification de la mobilité, ou sans lien avec le cahier des charges, est incomplet. On attend le calcul, puis une interprétation technologique.
### Question 3
> [!INDICATION]
> Deux glissières $\vec Y$ en parallèle : quel seul mouvement relatif laissent-elles libre entre les rails ?
> [!INDICATION]
> Un défaut empêche le montage s'il porte sur une direction bloquée et si rien ne peut l'absorber. Ici, les guidages sont réglés en usine.
#### Solution
Seule la translation relative suivant $\vec Y$ est libre. Les défauts qui **rendent le montage impossible** sont ceux qui portent sur les 5 mobilités bloquées :
- entraxe (écart suivant $\vec X$) ;
- parallélisme dans le plan horizontal (rotation autour de $\vec Z$) ;
- différence de hauteur (écart suivant $\vec Z$) ;
- parallélisme dans le plan vertical (rotation autour de $\vec X$) ;
- dévers (rotation autour de $\vec Y$).
Un décalage longitudinal suivant $\vec Y$ est sans effet. *(Sur le cahier de réponses, on entoure les schémas correspondant à ces défauts.)*
### Question 4
> [!INDICATION]
> Quelle est la forme de la surface de contact entre le rail et le carter ?
#### Solution
Les deux surfaces en contact sont planes : le contact est modélisé par une **liaison appui plan de normale $\vec Z$**, dont le plan de contact est la face d'appui du carter. Elle laisse 3 degrés de liberté (translations $\vec X$ et $\vec Y$, rotation $\vec Z$) et a 3 inconnues statiques.
> [!PIEGE]
> Répondre « glissière » parce que le rail sert à guider. On modélise ici le contact rail/carter, pas le contact rail/patin.
### Question 5
> [!INDICATION]
> Contre quelle face du rail une pige verticale peut-elle venir en appui ? Déduisez-en la normale du contact.
> [!INDICATION]
> Liaisons en parallèle : intersectez les mouvements permis. Que bloque un deuxième point de contact décalé le long du rail ?
#### Solution
Le flanc du rail s'appuie sur les deux piges : on a des contacts sphère-plan en $M_1$ et $M_3$, de **normale $\vec X$**, éloignés l'un de l'autre suivant $\vec Y$.
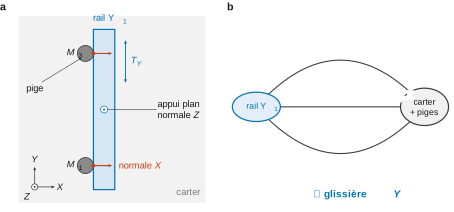
On intersecte les mouvements permis :
- l'appui plan laisse $\{T_X, T_Y, R_Z\}$ ;
- le contact en $M_1$ supprime $T_X$ ;
- le contact en $M_3$, décalé suivant $\vec Y$, supprime $R_Z$.
$$\boxed{\text{liaison équivalente : glissière de direction }\vec Y}$$
Il y a $3 + 1 + 1 = 5$ inconnues, exactement celles d'une glissière : l'association est **isostatique**.
> [!METHODE]
> Pour des liaisons en parallèle, on intersecte les mobilités. On compte ensuite les inconnues statiques pour savoir si l'association est iso- ou hyperstatique.
### Question 6
> [!INDICATION]
> Dans quelles directions les piges agissent-elles ? Ce qu'elles ne contraignent pas, elles ne le corrigent pas.
#### Solution
Les piges, logées dans des perçages précis, imposent la position du rail suivant $\vec X$ et son orientation autour de $\vec Z$. Elles compensent donc :
- le **défaut d'entraxe** ;
- le **défaut de parallélisme dans le plan horizontal**.
Les défauts suivant $\vec Z$ (hauteur, parallélisme vertical, dévers) ne sont pas compensés : ils dépendent de la planéité et de la coplanarité des faces d'appui du carter.
### Question 7
> [!INDICATION]
> Distinguez mise en position et maintien en position : la bride impose-t-elle une nouvelle position, ou presse-t-elle seulement le rail sur ses appuis ?
> [!INDICATION]
> Regardez sur l'Annexe 3 dans quelle direction la bride serre le rail et s'il existe un jeu latéral.
#### Solution
La bride coiffe la semelle du rail et la plaque sur le carter suivant $-\vec Z$, avec un jeu latéral. Elle ferme l'appui plan et maintient le rail par adhérence, mais **n'impose aucune position nouvelle**. Il n'y a donc **pas d'impact sur la mise en position**, à condition de brider après avoir plaqué le rail contre ses piges.
La mise en position est isostatique et référencée sur des piges précises, et le maintien en position ne la perturbe pas : **l'exigence 1.1.2 (montage précis) est satisfaite**.
> [!PIEGE]
> Confondre le résultat (un encastrement rail/carter, voulu) et la manière de l'obtenir : mise en position isostatique d'abord, maintien ensuite.
## Partie 4 — Étude de la durée d'un cycle de gravure pour l'axe X (exigence 1.2)
On établit la loi de mouvement en trapèze de vitesse, puis on en déduit le temps de gravure d'une plaque, qu'on compare au cahier des charges.
### Question 8
> [!INDICATION]
> Dérivez un échelon de vitesse. Quelle force motrice faudrait-il alors, d'après le principe fondamental de la dynamique ?
> [!INDICATION]
> Pour les tracés : dérivez le trapèze pour obtenir l'accélération, intégrez-le pour obtenir la position.
#### Solution
Un échelon de vitesse demande une accélération infinie, donc une force infinie : c'est **irréalisable** (le moteur sature), et le choc **excite les vibrations** de la structure. Le trapèze **borne l'accélération** à $\pm a_{max}$ et assure une **vitesse constante** pendant l'usinage.
| Phase | $\ddot x$ | $x(t)$ |
|---|---|---|
| $[0,t_1]$ | $+a_{max}$ | parabole convexe |
| $[t_1,t_2]$ | $0$ | droite de pente $V_{max}$ |
| $[t_2,t_f]$ | $-a_{max}$ | parabole concave, tangente horizontale en $t_f$ |
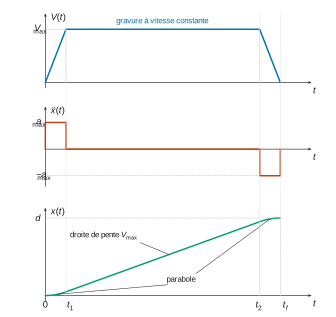
La position est continue et de tangente continue en $t_1$ et en $t_2$. Expressions, avec $t_1 = V_{max}/a_{max}$ et $t_2 = t_f - t_1$ :
$$x(t) = \begin{cases} \tfrac12 a_{max}t^2 & 0\le t\le t_1\\ \tfrac12 a_{max}t_1^2 + V_{max}(t - t_1) & t_1\le t\le t_2\\ d - \tfrac12 a_{max}(t_f - t)^2 & t_2\le t\le t_f\end{cases}$$
> [!PIEGE]
> Oublier la portion rectiligne de $x(t)$, ou tracer des raccords anguleux : la pente de $x$ vaut $V_{max}$ de part et d'autre de $t_1$ et de $t_2$.
### Question 9
> [!INDICATION]
> La distance parcourue est l'aire sous $V(t)$. Vérifiez d'abord que le palier existe.
> [!INDICATION]
> Pour $N$, croisez la taille de la zone utile (exigence 1.2.2) et le pas de transfert entre deux lignes, donné sur la figure 5.
#### Solution
On a $t_1 = V_{max}/a_{max} = 0{,}05$ s et $d_1 = V_{max}^2/(2a_{max}) = 25$ mm, avec $2d_1 < d$ : le palier existe. L'aire du trapèze donne $d = V_{max}(t_f - t_1)$, d'où
$$\boxed{t_f = \frac{d}{V_{max}} + \frac{V_{max}}{a_{max}} = 0{,}52 + 0{,}05 = 0{,}57\ \text{s}}$$
$$\boxed{T = 2N\,t_f}$$
Avec $N = 500\ \text{mm}/1\ \text{mm} = 500$ lignes, $T = 1000\times0{,}57 = 570$ s, soit **9,5 min $< 10$ min**. Pour la plaque maximale de l'exigence 1.2.2, **l'exigence 1.2.1 est satisfaite**, avec une marge faible (5 %).
*Incohérence à signaler.* La distance d'accélération de 25 mm dépasse la marge de 10 mm de la figure 5 : la vitesse n'est pas encore constante en entrée de zone utile. On poursuit avec $d = 52$ cm.
> [!METHODE]
> Contrôle par cas limite : quand $a_{max}\to\infty$, $t_f\to d/V_{max}$. Le terme $V_{max}/a_{max}$ est le temps perdu dans les deux phases transitoires.
> [!JURY]
> Une valeur numérique ne suffit pas : il faut toujours conclure explicitement vis-à-vis de l'exigence citée, avec la comparaison chiffrée.
## Partie 5 — Comparaison entre MLS et (moteur rotatif + système vis-écrou) (exigences 1.3.1 et 1.3.2)
On compare l'inertie « vue » par la charge dans les deux architectures.
### Question 10
> [!INDICATION]
> La masse équivalente se définit par l'égalité des énergies cinétiques, exprimées avec la vitesse de la pièce (2).
> [!INDICATION]
> Écrivez la relation entre la rotation de la vis et la translation de l'écrou, avec le pas $p$, puis éliminez $\omega$.
#### Solution
Démarche.
1. On isole l'ensemble en mouvement (1+2) dans le référentiel du carter, supposé galiléen.
2. On écrit l'énergie cinétique de chaque solide : la rotation autour d'un axe fixe donne $\tfrac12 J\omega^2$ et la translation donne $\tfrac12 mV^2$.
3. On exprime tout en fonction de la vitesse $V$ de (2) grâce à la loi entrée-sortie de la vis.
4. On identifie avec $\tfrac12 m_{eq1}V^2$.
Avec $V = \dfrac{p}{2\pi}\omega$ :
$$E_c = \tfrac12 J_{eq}\omega^2 + \tfrac12 m_2V^2 = \tfrac12\Big[m_2 + J_{eq}\Big(\frac{2\pi}{p}\Big)^2\Big]V^2$$
$J_{eq}$ est l'inertie de tout ce qui tourne à la vitesse de la vis (rotor, accouplement, vis).
$$\boxed{m_{eq1} = m_2 + J_{eq}\left(\frac{2\pi}{p}\right)^2}$$
**Application numérique.** Elle utilise les valeurs du cahier de réponses, non disponible ici. Ordre de grandeur, purement indicatif : pour $V = 1$ m/s, un pas $p = 20$ mm impose déjà environ 3000 tr/min au moteur. Avec $J_{eq}\approx10^{-4}$ kg·m², le terme ramené vaut environ $10^{-4}\times10^5 = 10$ kg, du même ordre que la masse en translation.
> [!PIEGE]
> Oublier le carré du rapport $2\pi/p$ ou le $2\pi$ lui-même. Le contrôle d'homogénéité (kg·m² × m⁻² = kg) détecte l'erreur.
> [!PIEGE]
> Inventer des valeurs « typiques » pour conclure. Un pas de 5 mm imposerait 12 000 tr/min à 1 m/s. Vérifiez toujours la vraisemblance d'une donnée que vous supposez.
### Question 11
> [!INDICATION]
> Y a-t-il une pièce en rotation dans la solution MLS ?
#### Solution
L'induit et le miroir sont encastrés et en translation à la même vitesse :
$$\boxed{m_{eq2} = m_1 + m_2 = 10\ \text{kg}}$$
### Question 12
> [!INDICATION]
> Reliez la masse équivalente à la force nécessaire pour une accélération imposée.
#### Solution
$m_{eq1} > m_{eq2}$ : l'inertie de rotation ramenée alourdit la solution vis-écrou. À $a_{max} = 20$ m·s⁻² imposée, la force $m_{eq}a_{max}$, donc le dimensionnement du moteur, est plus grande. Le MLS travaille en prise directe : sans transmission, il n'y a ni jeu, ni usure, ni vibration de vis. **Le MLS satisfait mieux les exigences 1.3.1 et 1.3.2.**
## Partie 6 — Modélisation et dimensionnement d'un MLS (exigence 1.3.2)
On dimensionne le moteur (effort) et son guidage intégré (torseur transmissible) par le principe fondamental de la dynamique, puis on affine le modèle par une identification des frottements. Numérotation de l'Annexe 4 : (0) carter, (1) induit X, (2) miroir.
### 6.1. Dimensionnement dynamique du MLS
### Question 13
> [!INDICATION]
> Choisissez un ensemble isolé qui fait disparaître l'action d'encastrement entre (1) et (2).
> [!INDICATION]
> Une seule projection du théorème de la résultante dynamique suffit. Que transmet une glissière parfaite suivant sa direction ?
#### Solution
On isole $\Sigma = (1)+(2)$, en translation suivant $\vec X$ dans $R$ galiléen.
Hypothèses : solides indéformables et glissière parfaite, donc $X_{01} = 0$.
Actions extérieures : le poids, $\{T_{0\to1}\}$ et $F_m\vec X$.
Le théorème de la résultante dynamique projeté sur $\vec X$ donne :
$$\boxed{F_m(t) = (m_1+m_2)\,\ddot x(t)}$$
> [!JURY]
> Lorsque l'énoncé demande d'expliciter la démarche, il faut écrire les trois éléments : ensemble isolé, théorème et projection, hypothèses. Un résultat seul ne rapporte que partiellement.
### Question 14
> [!INDICATION]
> Où $|\ddot x|$ est-elle maximale sur le trapèze ? Donnez l'intervalle de temps.
#### Solution
L'effort est maximal pendant l'accélération, $[0;\,0{,}05\ \text{s}]$, et pendant la décélération, $[0{,}52;\,0{,}57\ \text{s}]$ :
$$|F_m| = 10\times20 = \boxed{200\ \text{N}}$$
On a $200\ \text{N} < F_{m\text{-}max} = 1000$ N : le moteur convient, avec un coefficient de sécurité de 5, et **l'exigence 1.3.2 est satisfaite**.
> [!PIEGE]
> Ajouter le poids dans la projection sur $\vec X$ : le mouvement est horizontal et le poids n'intervient que dans le torseur du guidage.
### Question 15
> [!INDICATION]
> Une glissière parfaite de direction $\vec X$ ne transmet aucune composante qui travaillerait dans son mouvement.
#### Solution
$$\boxed{\{T_{0\to1}\} = \left\{\begin{matrix} Y_{01}\vec Y + Z_{01}\vec Z\\ L_{01}\vec X + M_{01}\vec Y + N_{01}\vec Z\end{matrix}\right\}_M}$$
On a 5 inconnues, puisqu'une glissière bloque les trois rotations.
> [!PIEGE]
> Annuler $L_{01}$ en confondant avec un pivot d'axe $\vec X$.
### Question 16
> [!INDICATION]
> Le système est en translation : que vaut son moment dynamique en son centre d'inertie ? Les matrices d'inertie sont-elles utiles ?
> [!INDICATION]
> Transportez en $M$ : $\vec\delta(M) = \vec\delta(G) + \overrightarrow{MG}\wedge m\vec a(G)$, ou sommez $\overrightarrow{MG_i}\wedge m_i\vec a(G_i)$. Calculez les moments du poids et de $F_m$ (appliquée en $G_1$).
#### Solution
**Démarche.** On isole $\Sigma = (1)+(2)$ et on applique le principe fondamental de la dynamique en $M$ dans $R$ galiléen. Il reste 5 équations (résultante sur $\vec Y$ et $\vec Z$, moment sur les trois axes) pour 5 inconnues.
On a $\overrightarrow{MG_1} = -l\vec Y$ et $\overrightarrow{MG_2} = \overrightarrow{MG_1} + \overrightarrow{G_1G_2} = -(l+b)\vec Y + a\vec Z$.
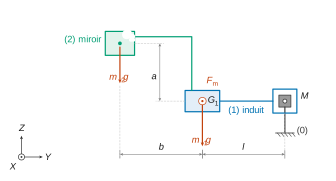
Chaque solide est en translation, donc $\vec\delta(G_i, i/R) = \vec 0$ et $\vec\delta(M, i/R) = \overrightarrow{MG_i}\wedge m_i\ddot x\,\vec X$. Avec $\vec Y\wedge\vec X = -\vec Z$ et $\vec Z\wedge\vec X = \vec Y$ :
$$(-l\vec Y)\wedge m_1\ddot x\vec X = m_1 l\ddot x\,\vec Z,\qquad \big(-(l+b)\vec Y + a\vec Z\big)\wedge m_2\ddot x\vec X = m_2(l+b)\ddot x\,\vec Z + m_2 a\ddot x\,\vec Y$$
Pour le torseur dynamique :
$$\vec\delta(M,\Sigma/R) = \ddot x\big[m_2 a\,\vec Y + (m_1 l + m_2(l+b))\,\vec Z\big]$$
Moments en $M$ des actions extérieures :
- poids : $g\,[m_1 l + m_2(l+b)]\,\vec X$ ;
- moteur : $l\,F_m\,\vec Z$.
Théorème de la résultante dynamique : $\boxed{Y_{01} = 0}$ et $\boxed{Z_{01} = (m_1+m_2)g}$.
Théorème du moment dynamique en $M$, avec $F_m = (m_1+m_2)\ddot x$ :
$$\begin{aligned}
\vec X &: L_{01} + g\,[m_1 l + m_2(l+b)] = 0\\
\vec Y &: M_{01} = m_2 a\,\ddot x\\
\vec Z &: N_{01} + l\,(m_1+m_2)\ddot x = \ddot x\,[m_1 l + m_2(l+b)]
\end{aligned}$$
d'où
$$\boxed{L_{01} = -g\,[(m_1+m_2)l + m_2 b]},\qquad \boxed{M_{01} = m_2\,a\,\ddot x},\qquad \boxed{N_{01} = m_2\,b\,\ddot x}$$
Interprétation :
- $L_{01}$ est statique : il vient du porte-à-faux du poids.
- $M_{01}$ et $N_{01}$ sont dynamiques : ils viennent de l'excentration $(a, b)$ du miroir.
- Contrôle par cas particulier : si $a = b = 0$ (miroir centré sur $G_1$), on trouve $M_{01} = N_{01} = 0$. La force motrice, appliquée en $G_1$, passe alors par le centre d'inertie de l'ensemble et ne crée pas de moment dynamique.
> [!METHODE]
> Pour un solide en translation, $\vec\delta(G) = \vec 0$ : le moment dynamique en un point $M$ vaut simplement $\overrightarrow{MG}\wedge m\vec a$. Les matrices d'inertie ne servent à rien, et il faut le dire.
> [!PIEGE]
> Écrire $\vec\delta(M) = \vec 0$ « parce que c'est une translation » : ce n'est vrai qu'au centre d'inertie.
### Question 17
> [!INDICATION]
> Quelles composantes dépendent de l'accélération ? Choisissez la phase en conséquence, puis convertissez $l$, $a$ et $b$ en mètres.
#### Solution
La phase la plus contraignante est l'accélération (ou la décélération), avec $|\ddot x| = 20$ m·s⁻².
| Composante | Valeur | Limite |
|---|---|---|
| $Y_{01}$ | 0 | 1 kN |
| $Z_{01}$ | $10\times9{,}81\approx 98$ N | 1 kN |
| $L_{01}$ | $-9{,}81\times(10\times0{,}1 + 6\times0{,}1)\approx -15{,}7$ N·m | 20 N·m |
| $M_{01}$ | $6\times0{,}07\times20 = 8{,}4$ N·m | 80 N·m |
| $N_{01}$ | $6\times0{,}1\times20 = 12$ N·m | 80 N·m |
**Toutes les limites sont respectées : l'exigence 1.3.2 est satisfaite.** Le facteur dimensionnant est $L_{01}$ (environ 78 % de sa limite), dû au porte-à-faux statique. Pour gagner de la marge, il faudrait rapprocher le centre d'inertie de l'axe du guidage, c'est-à-dire réduire $l$ et $b$, plutôt que de chercher un moteur plus puissant. Sans calculatrice, $g\approx10$ m·s⁻² donne $L_{01}\approx-16$ N·m, et la conclusion est la même.
> [!METHODE]
> Exprimez chaque effort en pourcentage de sa limite : c'est ce qui révèle la grandeur qui dimensionne réellement le composant.
### 6.2. Amélioration de la modélisation mécanique du MLS
On identifie une loi de frottement à partir de mesures, puis on choisit le modèle de simulation qui la représente.
### Question 18
> [!INDICATION]
> On minimise une somme de carrés d'écarts entre mesures et modèle : quel est le nom de la méthode ? Les données sont-elles étiquetées ?
#### Solution
- Méthode : **méthode des moindres carrés** (régression linéaire).
- Type d'apprentissage : **apprentissage supervisé**, car les données $(V_i, F_{fi})$ sont étiquetées.
- $J$ est la **fonction coût** (erreur quadratique).
- Les équations (1) et (2) annulent le gradient de $J$, qui est convexe : elles caractérisent son **minimum**.
$$\boxed{e_i = F_{fi} - (aV_i + b)}$$
### Question 19
> [!INDICATION]
> Dérivez $\sum (F_{fi} - aV_i - b)^2$ par rapport à $a$, puis à $b$. Attention aux facteurs $-V_i$ et $-1$.
#### Solution
$$a\sum V_i^2 + b\sum V_i = \sum V_iF_{fi},\qquad a\sum V_i + b\,n = \sum F_{fi}$$
$$\boxed{A_{11} = \sum V_i^2,\ A_{12} = A_{21} = \sum V_i,\ A_{22} = n,\ C_1 = \sum V_iF_{fi},\ C_2 = \sum F_{fi}}$$
> [!METHODE]
> Contrôle : la matrice est symétrique ($A_{12} = A_{21}$), car c'est, à un facteur 2 près, la hessienne de $J$.
### Question 20
> [!INDICATION]
> Système $2\times2$ : utilisez les formules de Cramer, après avoir justifié que le déterminant est non nul.
#### Solution
$\Delta = n\sum V_i^2 - (\sum V_i)^2 > 0$ dès que les vitesses mesurées ne sont pas toutes égales (Cauchy-Schwarz).
$$\boxed{a = \frac{n\sum V_iF_{fi} - \sum V_i\sum F_{fi}}{n\sum V_i^2 - (\sum V_i)^2}},\qquad \boxed{b = \frac{\sum V_i^2\sum F_{fi} - \sum V_i\sum V_iF_{fi}}{n\sum V_i^2 - (\sum V_i)^2}}$$
### Question 21
> [!INDICATION]
> Interprétez séparément le terme $aV$ et le terme constant $b$. Lequel est linéaire ?
> [!INDICATION]
> Que devient le frottement quand la vitesse change de signe ? Un terme non linéaire peut-il figurer dans une fonction de transfert ?
#### Solution
$F_f = aV + b\,\mathrm{sgn}(V)$ combine un frottement visqueux et un frottement sec. On retient le modèle où le frottement visqueux est **dans la fonction de transfert** et où le frottement sec $b$ est une **perturbation** opposée au mouvement :
$$\boxed{H_{méc}(p) = \frac{1}{m_{eq2}\,p + a} = \frac{1/a}{1 + \frac{m_{eq2}}{a}\,p}}$$
Les paramètres sont :
$$K_{méc} = \frac1a\approx0{,}83\ \text{m·s}^{-1}\text{·N}^{-1},\qquad \tau_{méc} = \frac{m_{eq2}}{a}\approx 8{,}3\ \text{s},\qquad b = 1{,}1\ \text{N}$$
Pourquoi ce modèle et pas un autre :
- un modèle purement inertiel $1/(m_{eq2}p)$ ignore la pente $a$, qui n'est pas nulle ;
- un modèle sans perturbation ignore l'ordonnée à l'origine $b$, qui n'est pas nulle, et sous-estime l'erreur de l'asservissement ;
- un frottement sec placé dans la fonction de transfert n'aurait pas de sens, car il n'est pas linéaire.
La constante de temps $\tau_{méc}$ est très grande devant le temps de cycle (0,57 s) : en boucle ouverte, l'axe se comporte presque comme un intégrateur. C'est cohérent avec le schéma simplifié $cK_V/p$ de la question 29, où l'on retrouvera $c = A/m_{eq2}$.
> [!PIEGE]
> Mettre le frottement sec dans la fonction de transfert. Un terme constant par morceaux, qui change de signe avec $V$, n'est pas linéaire : on le modélise comme une entrée de perturbation.
## Partie 7 — Modélisation du comportement électromécanique d'un MLS et étude du pilotage en couple (exigence 1.3.3)
Après la transformation de Park (admise), le MLS équivaut à deux machines à courant continu. On montre que la force ne dépend que de $i_2$, puis on règle la boucle de courant.
### 7.1. Génération de la force motrice $F_m$
### Question 22
> [!INDICATION]
> Reportez les flux dans les expressions de $F_1$ et $F_2$, puis formez $F_2 - F_1$.
#### Solution
Avec $L_1 = L_2 = L$ : $\varphi_1 = Li_1 + \Phi$ et $\varphi_2 = Li_2$, donc $F_1 = K\varphi_2 i_1 = KL\,i_1i_2$ et $F_2 = K\varphi_1 i_2 = KL\,i_1i_2 + K\Phi\,i_2$. On obtient $F_2 - F_1 = K(Li_1 + \Phi)\,i_2 - KLi_2\,i_1$, d'où
$$\boxed{F_m = A\,i_2,\quad A = K\Phi}$$
$A$ est constant, car le flux $\Phi$ des aimants est constant. Le terme $K(L_1 - L_2)\,i_1i_2$ s'annule grâce à l'hypothèse de pôles lisses.
### Question 23
> [!INDICATION]
> Écrivez $P_J$ en fonction des deux courants, à force motrice imposée. Quel courant est fixé par la force ?
#### Solution
$P_J = R(i_1^2 + i_2^2)$ avec $i_2 = F_m/A$ imposé. Donc $P_J \ge RF_m^2/A^2$, avec égalité si et seulement si $i_1 = 0$. **Annuler $i_1$ minimise les pertes Joule** sans changer la force.
> [!PIEGE]
> Minimiser $P_J$ sans contrainte : on annulerait aussi $i_2$, donc la force. C'est une minimisation à force donnée.
### 7.2. Pilotage en courant
### Question 24
> [!INDICATION]
> Avec $\varphi_2 = Li_2$, passez l'équation électrique de la machine 2 dans le domaine de Laplace, en respectant le comparateur du schéma-blocs.
#### Solution
On a $u_2 = Ri_2 + L\,\dfrac{\mathrm di_2}{\mathrm dt} + e_2$. Dans le domaine de Laplace, à conditions initiales nulles, $U_2(p) - E_2(p) = (R + Lp)\,I_2(p)$. Le comparateur du schéma-blocs fait bien entrer $E_2$ avec le signe moins.
$$\boxed{H_{élec}(p) = \frac{I_2}{U_2 - E_2} = \frac{1/R}{1 + \frac LR\,p}},\qquad \boxed{\tau_e = \frac LR}$$
C'est un premier ordre de gain statique $1/R$ (en A·V⁻¹). Homogénéité : H/Ω = s.
> [!PIEGE]
> S'arrêter à $1/(R + Lp)$. La forme canonique, avec le gain statique en facteur et un 1 au dénominateur, est demandée explicitement.
### Question 25
> [!INDICATION]
> Identifiez la structure du correcteur. Où l'intégrateur se trouve-t-il par rapport à l'entrée de la perturbation $E_2$ ?
#### Solution
Le correcteur est un **proportionnel intégral (PI)**. Son intégrateur rend la boucle de classe 1 et se trouve **en amont de la perturbation $E_2$**. Il annule donc l'erreur statique pour une consigne en échelon (précision) et pour une perturbation en échelon (robustesse). Ce choix règle l'**exigence 1.3.3.1** (erreur statique nulle).
> [!METHODE]
> Le rejet d'une perturbation en échelon exige un intégrateur placé en amont du point d'entrée de cette perturbation.
### Question 26
> [!INDICATION]
> Factorisez le correcteur sous la forme $K_I\dfrac{1+T_Ip}{T_Ip}$ et choisissez $T_I$ pour compenser le pôle électrique.
> [!INDICATION]
> Quelle est la boucle fermée d'un intégrateur pur à retour unitaire ? Un premier ordre peut-il présenter un dépassement ?
#### Solution
Avec $T_I = \tau_e$, le zéro du correcteur compense le pôle du procédé :
$$\text{FTBO} = K_I\frac{1+\tau_ep}{\tau_ep}\cdot\frac{1/R}{1+\tau_ep} = \frac{K_I}{R\tau_e\,p} = \frac{K_I}{Lp}$$
puisque $R\tau_e = L$. On en déduit
$$H_{BF}(p) = \frac{1}{1 + \frac{L}{K_I}p},\qquad \boxed{K_{BFi} = 1,\quad \tau_{BFi} = \frac{L}{K_I}}$$
La rapidité se règle par $K_I$, puisque $t_{r5\%} = 3L/K_I$. Un premier ordre n'a **aucun dépassement** : **l'exigence 1.3.3.2 est satisfaite**. Le réglage optimal est limité seulement par la saturation de la tension et par le bruit.
## Partie 8 — Conception de l'asservissement d'un MLS
On règle une cascade vitesse/position. Pour la boucle de vitesse, on passe d'un correcteur P à un PI, réglé par compensation de pôle. Pour la boucle de position, on synthétise un correcteur à avance de phase sur le diagramme de Bode.
### 8.1. Étude de la boucle de vitesse (exigence 1.3.4)
### Question 27
> [!INDICATION]
> Quelle est la classe de la boucle ouverte avec un correcteur proportionnel ? Appliquez le théorème de la valeur finale.
#### Solution
On a $\text{FTBO}_V = \dfrac{K_VA/a}{1+\tau_{méc}p}$, de classe 0. Pour un échelon :
$$\varepsilon_\infty = \frac{v_0}{1 + K_VA/a}\neq 0$$
Avec le frottement sec (une force $-b$ pour $V > 0$), le régime permanent vérifie $(a + K_VA)\,V_\infty = K_VA\,v_0 - b$, d'où
$$\varepsilon_\infty = v_0 - V_\infty = \frac{a\,v_0 + b}{a + K_VA}$$
Les deux contributions s'ajoutent : l'axe reste en dessous de sa consigne. **L'erreur statique ne peut pas être nulle : l'exigence de précision n'est pas respectée.**
### Question 28
> [!INDICATION]
> Que change le terme intégral sur la classe ? Et sur la perturbation de frottement, qui entre après le bloc $A$ ?
#### Solution
La boucle devient de classe 1 : l'**erreur statique est nulle** pour un échelon de consigne, et aussi pour une perturbation de frottement constante, car l'intégrateur est en amont de celle-ci. **Le PI est pertinent.**
### Question 29
> [!INDICATION]
> Trouvez le choix de $T_v$ qui ramène la FTBO à $cK_V/p$. Vérifiez la valeur de $c$ avec vos résultats précédents.
> [!INDICATION]
> Pour un premier ordre, à quoi correspond la bande passante à $-3$ dB ?
#### Solution
Avec $T_v = \tau_{méc} = m_{eq2}/a\approx 8{,}3$ s, la FTBO vaut $\dfrac{cK_V}{p}$ avec $c = A/m_{eq2} = 5$ m·s⁻²·A⁻¹.
$$\frac{V}{V_C} = \frac{1}{1 + \frac{p}{cK_V}},\qquad \boxed{K_X = 1,\quad \tau_X = \frac{1}{cK_V}}$$
La bande passante vaut $1/\tau_X = cK_V = 60$ rad·s⁻¹, d'où :
$$\boxed{K_V = 12\ \text{A·s·m}^{-1}},\qquad \tau_X = \frac1{60}\ \text{s}$$
> [!PIEGE]
> Oublier l'unité de $K_V$. Il convertit une erreur de vitesse en courant : il s'exprime en A·s·m⁻¹.
### Question 30
> [!INDICATION]
> Reprenez chaque critère de l'Annexe 6 un par un.
#### Solution
- **Précision** : classe 1 et $K_X = 1$, donc erreur statique nulle (frottement rejeté). Critère respecté.
- **Rapidité** : bande passante de 60 rad·s⁻¹, par construction. Critère respecté.
- **Stabilité** : pôle unique $-60$ s⁻¹, sans dépassement.
**Tous les critères de la boucle de vitesse sont respectés** (exigence 1.3.4), dans les limites du modèle : compensation exacte de $\tau_{méc}$ et boucle de courant beaucoup plus rapide.
### 8.2. Étude de la boucle de position (exigences 1.3.5.1 et 1.3.5.2)
### Question 31
> [!INDICATION]
> La chaîne directe contient déjà un intégrateur. Le correcteur à avance de phase le supprime-t-il ?
> [!INDICATION]
> Le cahier des charges parle aussi de retard de traînage : quelle est l'erreur en réponse à une rampe pour une boucle de classe 1, et quel paramètre la fixe ?
#### Solution
L'intégrateur $1/p$ (de la vitesse à la position) rend la boucle de **classe 1** ; $C_X(0) = K$ est fini et non nul. L'**erreur statique est donc nulle** en réponse à un échelon.
En réponse à une rampe de pente $V_{max}$, l'erreur vaut $V_{max}/K$, ce qui donne :
$$\boxed{\Delta t = \frac1K < 0{,}01\ \text{s}\iff K > 100\ \text{s}^{-1}}$$
Le gain $K$ règle donc le traînage, et l'avance de phase permet de l'augmenter sans perdre la stabilité.
> [!PIEGE]
> Croire qu'il faut un intégrateur dans le correcteur pour la précision : il est déjà présent dans le procédé.
### Question 32
> [!INDICATION]
> Calculez $aT\omega_m$ et $T\omega_m$ avec $\omega_m = 1/(T\sqrt a)$.
#### Solution
$$|C_X(j\omega_m)| = K\frac{\sqrt{1+a}}{\sqrt{1+1/a}} = K\sqrt a\quad\Longrightarrow\quad\boxed{G_{dB}(\omega_m) = 20\log K + 10\log a}$$
> [!METHODE]
> Contrôle graphique : $\omega_m$ est la moyenne géométrique de $1/(aT)$ et $1/T$, et le gain y vaut la moyenne en dB de $20\log K$ et $20\log(aK)$.
### Question 33
> [!INDICATION]
> Où faut-il placer l'avance maximale pour qu'elle serve à la marge de phase ?
> [!INDICATION]
> Ordre des étapes : $\omega_m$, puis la phase non corrigée, puis $\varphi_m$, puis $a$ et $T$, puis $K$ (gain nul en $\omega_m$), et enfin les vérifications.
#### Solution
1. $\boxed{\omega_m = \omega_{0dB} = 100\ \text{rad·s}^{-1}}$.
2. Lire $\varphi_{nc}(100) = -90° - \arctan(5/3)\approx -149°$.
3. $\varphi_m = -120° - \varphi_{nc}\approx 29°$, d'où $\boxed{\varphi_m\approx 30°}$.
4. $a = \dfrac{1+\sin\varphi_m}{1-\sin\varphi_m}$ et $T = \dfrac{1}{\omega_m\sqrt a}$.
5. Choisir $K$ tel que $20\log K + 10\log a + G_{nc,dB}(\omega_m) = 0$.
6. Vérifier $K > 100$ s⁻¹ (traînage), puis le temps de réponse.
> [!PIEGE]
> Oublier que le correcteur relève aussi le gain de $10\log a$ en $\omega_m$. Sans l'étape 5, la coupure n'a pas lieu à la bonne pulsation.
### Question 34
> [!INDICATION]
> Relevez le gain et la phase de la FTBO non corrigée à 100 rad·s⁻¹ ; la FTBO non corrigée vaut $1/(p(1+p/60))$.
> [!INDICATION]
> Avec $\varphi_m = 30°$, $\sin\varphi_m$ est une valeur remarquable, et $a$ tombe juste.
#### Solution
À 100 rad·s⁻¹, $|\text{FTBO}_{nc}| = \dfrac{3}{100\sqrt{34}}\approx 5{,}1\cdot10^{-3}$, soit environ $-45{,}8$ dB, et $\varphi_{nc}\approx-149°$.
On en déduit :
- $\boxed{a = 3}$ ;
- $\boxed{T = \dfrac{1}{100\sqrt3}\approx 5{,}8\ \text{ms}}$ ;
- $20\log K = 45{,}8 - 4{,}8 = 41{,}0$ dB, d'où $\boxed{K\approx112\ \text{s}^{-1}}$.
Vérifications :
- $K > 100$ s⁻¹, et le retard de traînage vaut environ 8,9 ms.
- Phase corrigée à 100 rad·s⁻¹ : $-149° + 60° - 30° = -119°$, soit une **marge de phase de 61°**. **L'exigence 1.3.5.2 est respectée.**
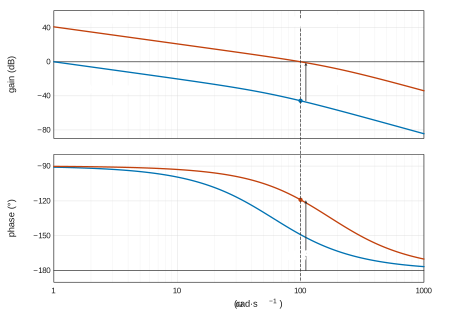
Tracés à reporter :
- les relevés à 100 rad·s⁻¹ ;
- la courbe de gain relevée de 45,8 dB ;
- la phase relevée de 30° ;
- la marge de phase.
> [!METHODE]
> Sans calculatrice : $\arctan\sqrt3 = 60°$ et $\arctan(1/\sqrt3) = 30°$. Avec $a = 3$, l'avance maximale du correcteur vaut exactement $60° - 30° = 30°$.
## Partie 9 — Synthèse
### Question 35
> [!INDICATION]
> Pour $t_{r5\%}$ : tracez la bande $[0{,}95;\,1{,}05]$ et cherchez le dernier instant où la réponse en sort.
> [!INDICATION]
> Pour le traînage : en régime de vitesse constante, la réponse est la consigne décalée. Mesurez l'écart dans l'unité du critère, c'est-à-dire en temps.
#### Solution
Le cahier de réponses fournit les courbes réelles. Les valeurs ci-dessous sont celles du modèle réglé : FTBO $= K\dfrac{1+aTp}{1+Tp}\cdot\dfrac{1}{p(1+\tau_Xp)}$ avec $K = 112$ s⁻¹, $a = 3$, $T = 5{,}8$ ms et $\tau_X = 1/60$ s. Un ordre de grandeur s'obtient sans simulation : une marge de 60° correspond à un second ordre dominant d'amortissement voisin de 0,6 et de pulsation propre de l'ordre de 140 rad·s⁻¹, d'où $t_{r5\%}\approx 3/(\xi\omega_0)\approx 36$ ms.
**Temps de réponse.** On trace la valeur finale 1, la bande à $\pm5\,\%$, et on relève la sortie définitive de la bande. Le modèle réglé, simulé, donne $t_{r5\%}\approx35$ ms et un dépassement d'environ 8 %. Comme $t_{r5\%} < 0{,}1$ s : **critère respecté**.
**Retard de traînage.** Sur le palier à $V_{max}$, on mesure l'écart horizontal entre consigne et réponse : $\Delta t = 1/K\approx 8{,}9$ ms $< 0{,}01$ s, ce qui correspond à un écart de position d'environ 8,9 mm. **Critère respecté.**
**Conclusion.** L'exigence 1.3.5 est satisfaite : erreur statique nulle, $t_{r5\%}$ et traînage conformes, marge de phase d'environ 60° à 100 rad·s⁻¹. Le traînage est respecté de justesse.
> [!PIEGE]
> Prendre pour $t_{r5\%}$ le premier instant d'entrée dans la bande alors qu'il y a dépassement. Ou mesurer le traînage verticalement en mètres alors que le critère est en secondes.
## Bilan
**Méthodes à retenir.**
- Hyperstatisme : graphe des liaisons, $\gamma$, $m_c$ justifié, $h = E_c - I_c + m_c$. On traduit ensuite chaque inconnue surabondante en condition géométrique (défauts de montage).
- Liaisons en parallèle : on intersecte les mobilités, puis on compte les inconnues statiques. La mise en position isostatique se fait par appui plan et deux points ; le maintien en position ne doit rien imposer de plus.
- Loi en trapèze de vitesse : $t_f = d/V_{max} + V_{max}/a_{max}$, après avoir vérifié l'existence du palier.
- Masse équivalente par l'énergie cinétique : les inerties ramenées sont multipliées par le carré du rapport de transmission.
- Solide en translation : $\vec\delta(G) = \vec 0$, puis transport en $M$ par $\overrightarrow{MG}\wedge m\vec a$.
- Moindres carrés : fonction coût, gradient nul, équations normales, formules de Cramer.
- Asservissement : précision par la classe et la position de l'intégrateur par rapport à la perturbation ; compensation de pôle par un PI ; réglage d'une avance de phase ($\omega_m = \omega_{0dB}$, $\varphi_m$, $a$, $T$, puis $K$) ; retard de traînage $1/K$.
**Prérequis à revoir.**
- Torseurs des liaisons usuelles.
- Produits vectoriels dans une base orthonormée directe.
- Théorème de la valeur finale.
- Diagrammes de Bode d'un intégrateur et d'un premier ordre.
- Valeurs remarquables de $\arctan$ et de $\log$, indispensables sans calculatrice.
**Questions transposables.**
- Hyperstatisme d'un guidage par deux rails et montage par piges : classique sur les tables à deux axes.
- Comparaison entre entraînement direct et vis-écrou par la masse équivalente.
- Torseur transmis par un guidage linéaire avec charge en porte-à-faux.
- Boucle de courant d'une machine synchrone à $i_d = 0$.
- Cascade vitesse/position avec avance de phase.
Aide sur le corrigé
Connectez-vous pour demander une explication.